Trabalho 2 - 2026-1 - Sistema Inteligente de Sinalização para Capacetes (SISC)
Integrantes
| Nome Completo | Matrícula |
|---|---|
| Caio Mesquita Vieira | 222024283 |
| Gabriel Marques de Souza | 202016266 |
| Manoel Felipe Teixeira Neto | 211041240 |
| Vinicius Eduardo Muniz da Silva | 211031870 |
1. Descrição do Produto Selecionado
A segurança no trânsito é uma das maiores preocupações para motociclistas. Devido ao perfil estreito das motocicletas, a visibilidade do piloto é reduzida, especialmente em condições climáticas adversas ou durante frenagens bruscas. O Sistema Inteligente de Sinalização para Capacetes (SISC) surge como uma solução de segurança ativa, transferindo indicadores luminosos vitais (freio e alertas climáticos) para a altura da linha de visão dos motoristas de veículos maiores.
O produto em estudo é um sistema embarcado distribuído e sem fio, projetado para ser acoplado a qualquer capacete e motocicleta. Ele detecta a intenção de frenagem do piloto na própria manete de freio e transmite o sinal sem fio para o capacete, além de possuir autonomia para identificar frenagens de emergência através de inércia e alertar sobre chuvas.
Público-alvo e Contexto de Uso
- Público-alvo: Motociclistas urbanos, estradeiros e entregadores que buscam aumentar sua visibilidade e segurança ativa nas vias.
- Contexto de uso: Acoplado externamente ao capacete e ao guidão da motocicleta, enfrentando vibrações, variações climáticas e exigindo alta velocidade de resposta na comunicação sem fio.
Imagens de exemplo
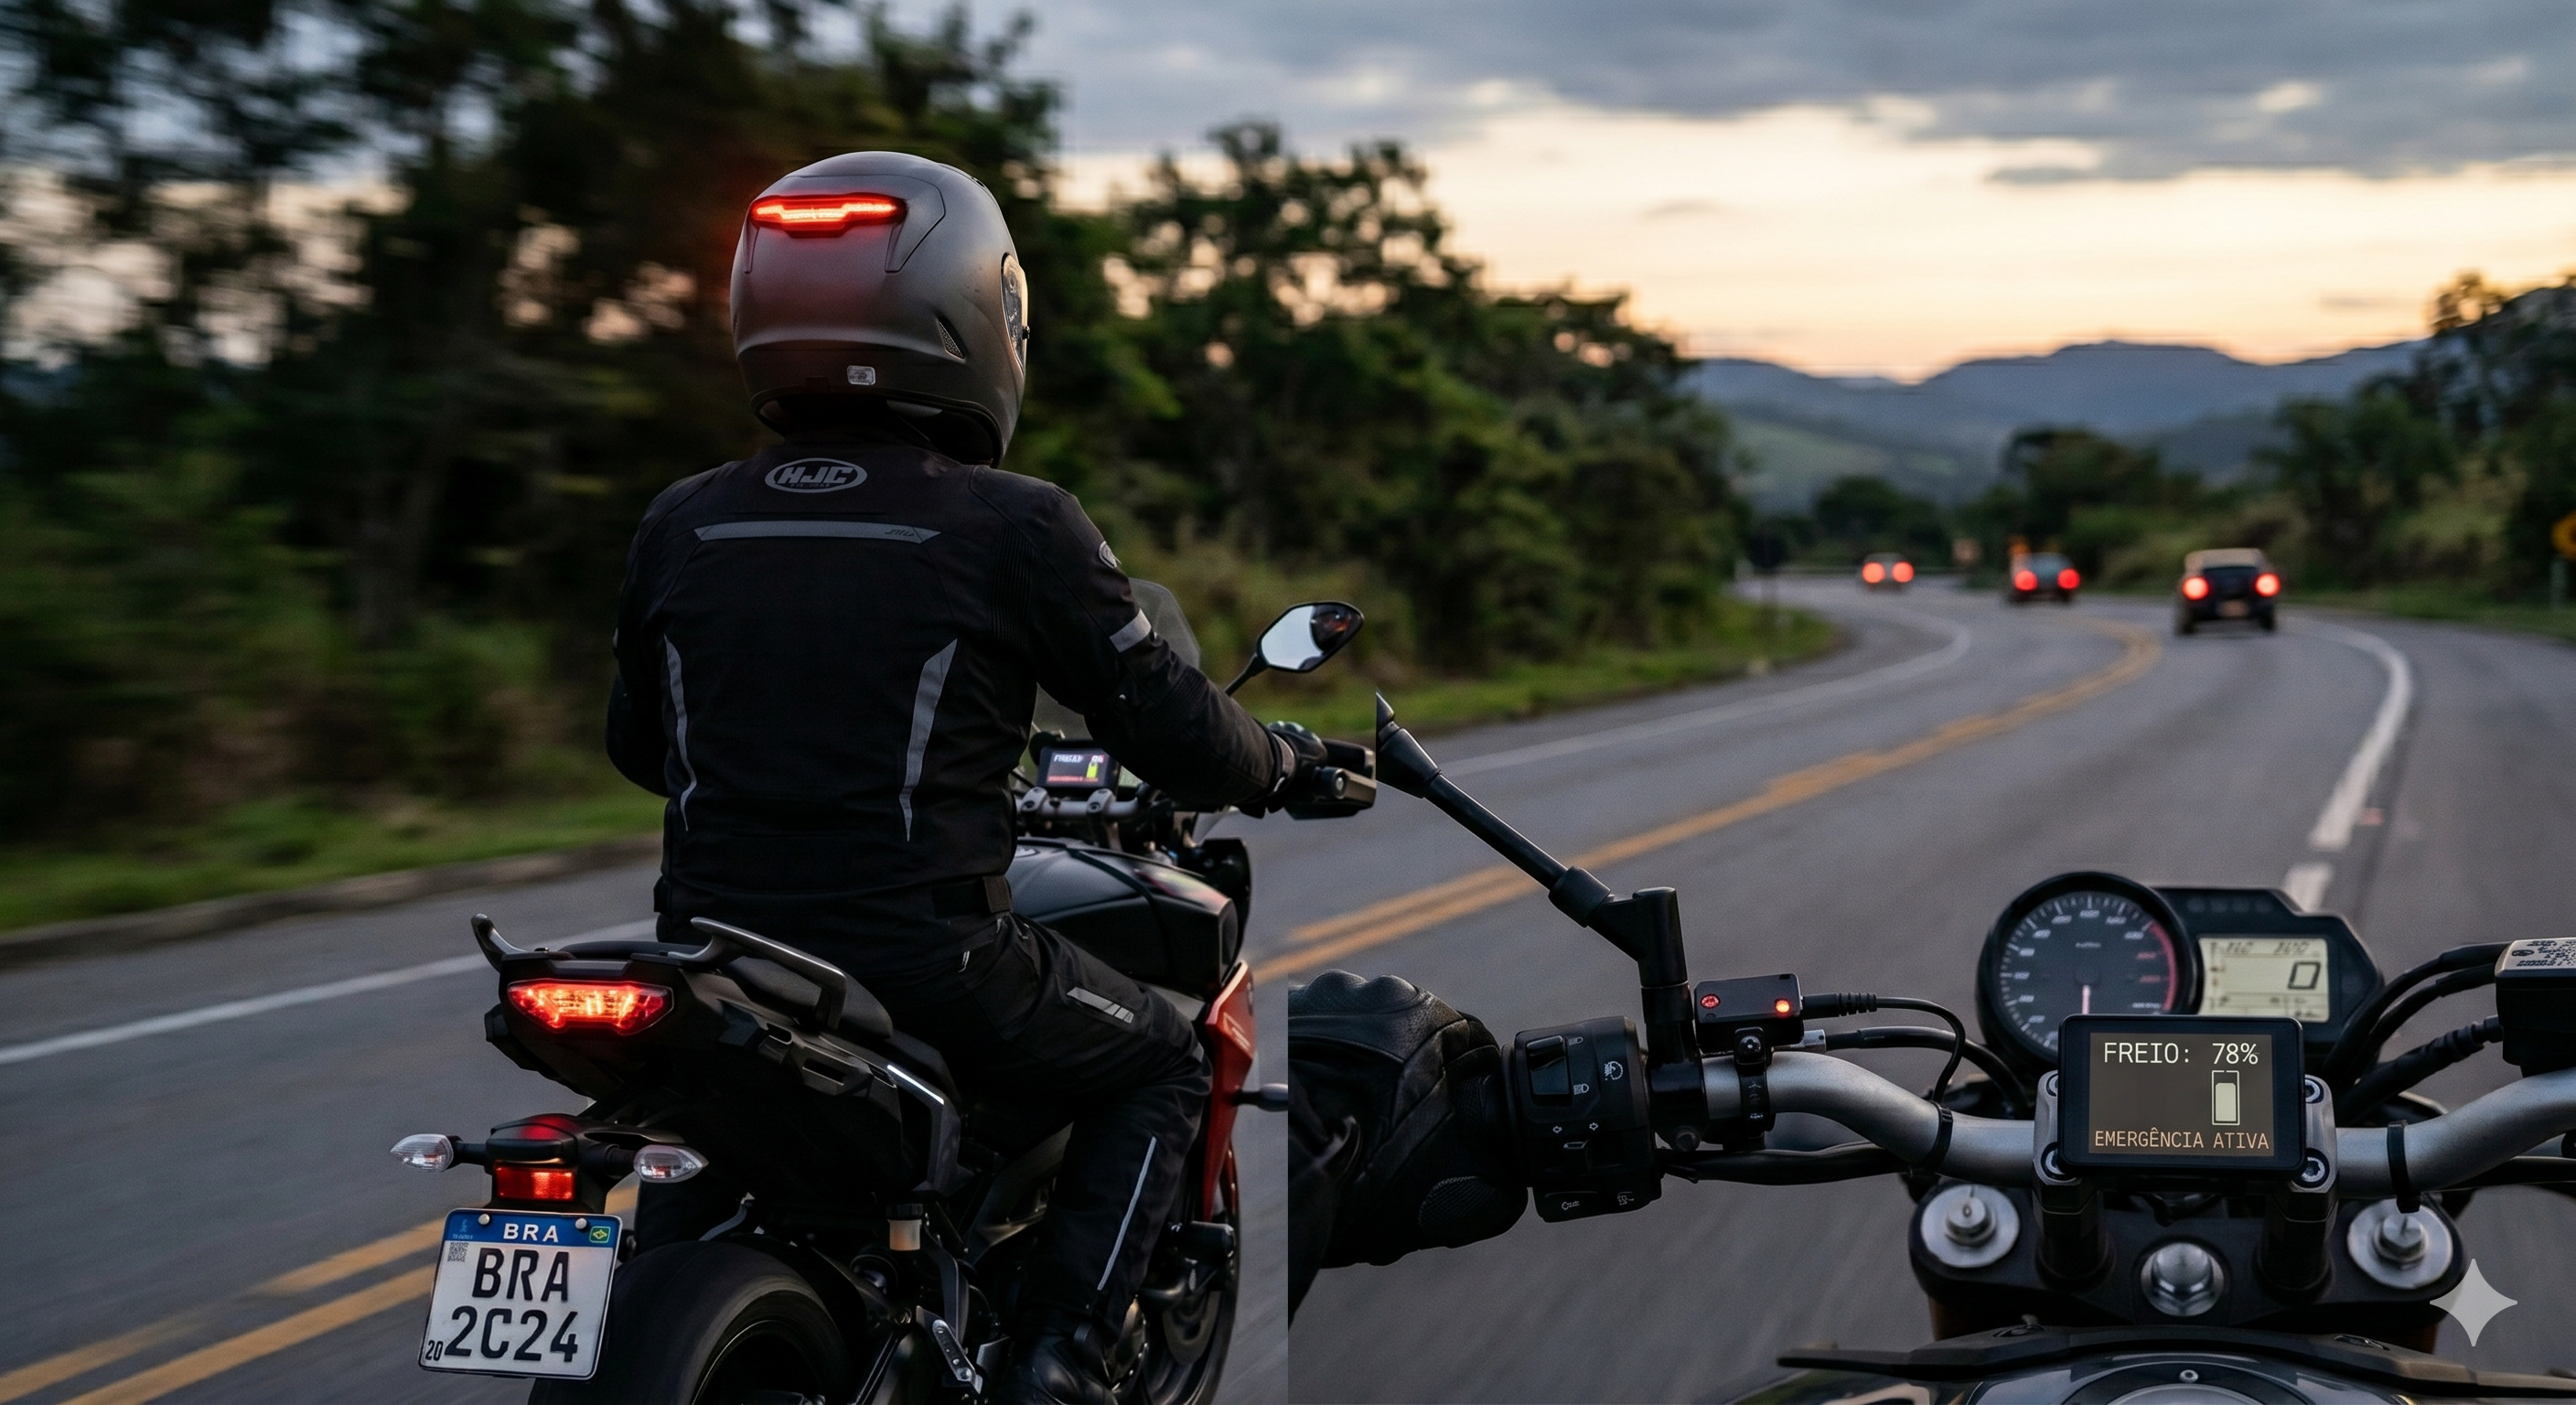
Imagem Gerada em IA para exemplificar nosso produto
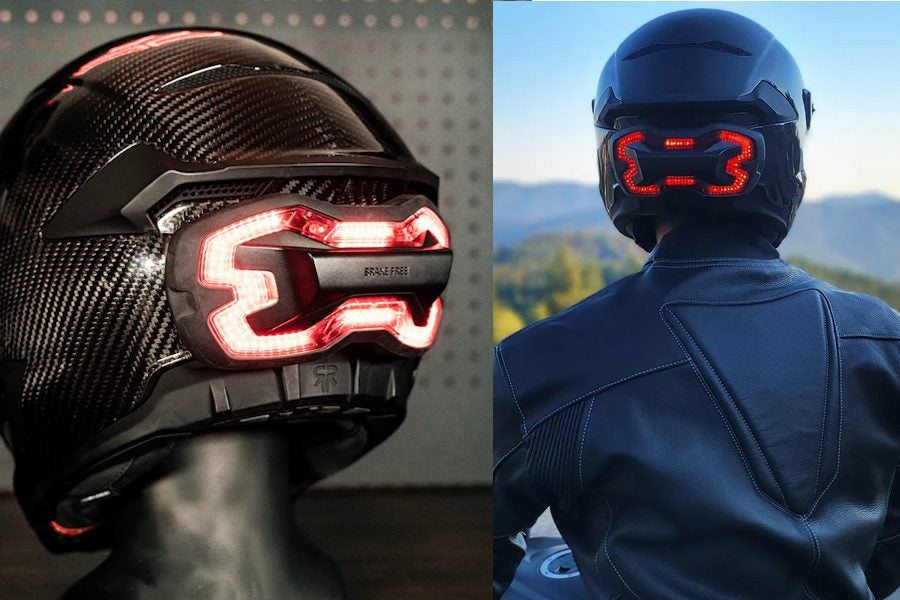
Exemplo de produto já existente no mercado
2. Análise Técnica do Funcionamento
O sistema opera de forma distribuída, dividido fisicamente em dois módulos independentes que se comunicam através de uma rede sem fio dedicada.
Principais Módulos do Sistema
Módulo do Guidão (Transmissor/Interface):
- Sensor de Efeito Hall (KY-035): Posicionado próximo à manete de freio em conjunto com um ímã de neodímio. Mede a variação do campo magnético de forma analógica, permitindo identificar a intensidade da frenagem na alavanca sem necessidade de contato mecânico ou desgaste.
- Display OLED SSD1306: Interface visual para o piloto, informando a escala de potência aplicada no freio e exibindo mensagens de alerta do sistema (como notificações de modo de chuva ou alertas de paradas bruscas).
- Processamento: ESP32-S3 responsável por realizar a leitura do sensor Hall e transmitir os dados de forma contínua.
Módulo do Capacete (Receptor/Atuador):
- Sensor IMU (MPU6050): Acelerômetro e giroscópio de 6 eixos que atua como redundância e monitor de emergência. Detecta paradas bruscas baseadas na desaceleração súbita do próprio capacete, ativando as luzes de aviso mesmo em reduções por freio motor.
- Sensor de Chuva: Monitora a precipitação externa para ativar modos de alerta preventivos em condições de baixa visibilidade.
- Atuadores Luminosos: Duas fitas de LED de alta intensidade (uma Vermelha para indicação de freio e uma Amarela para alertas climáticos).
- Drivers de Potência: Módulos eletrônicos necessários para o gerenciamento de potência dos LEDs, regulando a tensão e corrente adequadas a partir dos sinais lógicos gerados pela ESP32-S3.
Módulo de Energia (Comum a ambos os módulos):
- Baterias de Lítio Recarregáveis (3,6V a 4,2V): Fontes de energia com densidade de carga ideal para suportar o funcionamento das fitas de LED e o uso contínuo dos módulos de comunicação sem fio.
- Placas TP4056: Circuitos integrados gerenciadores de carga que garantem o carregamento seguro via interface USB, protegendo as células contra sobredescarga e sobretensão.
Tecnologias Críticas
- Protocolo de Comunicação de Baixa Latência: A comunicação padrão Wi-Fi convencional adiciona atrasos devido ao processo de handshake de rede. O sistema exige a utilização de protocolos ponto a ponto de curto alcance (como o ESP-NOW), que reduzem a latência de transmissão para poucos milissegundos.
- Filtro de Ruído Inercial: Algoritmos de filtragem digital implementados no processamento do MPU6050 para mitigar as vibrações normais da condução e imperfeições da pista, evitando acionamentos falsos de frenagem de emergência.
- Sensoriamento Não Intrusivo: O acoplamento magnético via efeito Hall elimina a necessidade de modificações ou cortes na fiação original do veículo.
3. Proposta de Reprodução com ESP32
Descrição Conceitual
A proposta baseia-se em duas unidades da placa ESP32-S3 operando em pareamento direto de rádio. O "Nó Guidão" monitora continuamente o nível analógico gerado pelo sensor KY-035. Conforme a manete aproxima ou afasta o ímã de neodímio, a ESP32-S3 calcula a escala de potência do acionamento, renderiza essa informação em tempo real no display OLED SSD1306 e envia pacotes de dados para o capacete.
O "Nó Capacete" processa as mensagens recebidas e atua diretamente nos drivers de gerenciamento de potência para iluminar a fita de LED vermelha de forma proporcional. Paralelamente, o algoritmo analisa as leituras do acelerômetro MPU6050. Se uma desaceleração severa for detectada, o sistema entra em modo de segurança, piscando o LED vermelho em alta frequência (estrobo) para alertar os condutores traseiros. Caso o sensor de chuva acuse precipitação, a fita de LED amarela entra em modo intermitente de alerta e uma mensagem de confirmação é enviada de volta ao display OLED do guidão.
Diagrama de Blocos do Sistema
=============================================================================
                              COMUNICAÇÃO SEM FIO
=============================================================================

  [ MÓDULO GUIDÃO (MOTO) ]  <------------------------->  [ MÓDULO CAPACETE ]
             │                                                  │
             ├─ ESP32-S3 (Transmissor)                          ├─ ESP32-S3 (Receptor/Decisor)
             │                                                  │
             ├─ ENTRADAS:                                       ├─ ENTRADAS:
             │  └─ Sensor Hall KY-035 (Manete)                  │  ├─ MPU6050 IMU (Acelerômetro)
             │  └─ Ímã de Neodímio                              │  └─ Sensor de Chuva
             │                                                  │
             ├─ SAÍDAS:                                         ├─ SAÍDAS:
             │  └─ Display OLED SSD1306 (I2C)                   │  ├─ Driver Potência LED 1
             │     (Gráfico de Força / Alertas)                 │  │  └─ Fita LED Vermelha (Freio)
             │                                                  │  ├─ Driver Potência LED 2
             ├─ ENERGIA:                                        │  │  └─ Fita LED Amarela (Alerta)
             │  ├─ TP4056 (Módulo de Carga)                     │  │
             │  └─ Bateria Recarregável (3,6V-4,2V)             ├─ ENERGIA:
             │                                                  │  ├─ TP4056 (Módulo de Carga)
                                                                │  └─ Bateria Recarregável (3,6V-4,2V)
Limitações e Desafios Esperados
- Consumo de Corrente dos LEDs: As fitas de LED de alta visibilidade demandam corrente elevada, o que exige um dimensionamento rígido nos drivers de potência e o monitoramento da autonomia das baterias de 3,6V a 4,2V.
- Calibração do Sensor de Efeito Hall: A leitura analógica do KY-035 pode sofrer pequenas variações devido a flutuações de temperatura externa ou proximidade com partes metálicas da motocicleta, demandando uma rotina de calibração de limites no firmware.
- Estanqueidade do Invólucro: Como o sistema é voltado para uso externo e inclui detecção de chuva, os cases protetores do guidão e do capacete devem isolar completamente os circuitos TP4056 e as células de lítio contra umidade.
4. Pesquisa Bibliográfica e Tecnológica: Viabilidade do Produto
O desenvolvimento do Sistema Inteligente de Sinalização para Capacetes (SISC) baseia-se na necessidade crítica de mitigar colisões causadas por falhas na percepção visual e cognitiva de motoristas no trânsito. A viabilidade de implementar intervenções luminosas ativas no capacete do motociclista é amplamente respaldada por estudos epidemiológicos e análises de comportamento visual em condução.
Para atender ao escopo solicitado, a pesquisa foi organizada em dois grupos: a Parte 1 reúne quatro artigos sobre a aplicação e o uso do produto (referências [1], [2], [3] e [4]) e a Parte 2 reúne quatro artigos sobre as tecnologias que viabilizam sua existência (referências [5], [6], [7] e [8]).
Parte 1 — Artigos sobre a Aplicação e o Uso do Produto (4 artigos)
Estudos que documentam o contexto de uso, a eficácia e a necessidade das soluções de sinalização e visibilidade voltadas a motociclistas.
4.1. Fundamentação da Conspicuidade e Intervenções de Segurança
A baixa conspicuidade de motocicletas é identificada como um fator associado ao risco de acidentes[1]. A adoção de medidas simples e baratas focadas em aumentar a visibilidade tem um impacto direto e significativo na segurança do motociclista[1].
- O uso de capacetes brancos está associado a um risco 24% menor de lesões em acidentes em comparação com capacetes pretos[1].
- Condutores que utilizam qualquer tipo de roupa refletiva ou fluorescente apresentam um risco 37% menor do que os demais motociclistas[1].
- O uso voluntário de faróis acesos durante o dia está associado a uma redução de 27% no risco de acidentes com ferimentos[1].
Para maximizar essa conspicuidade, o uso de componentes ativos, como iluminação LED, mostra-se superior a materiais de reflexão passiva. O vestuário de proteção equipado com iluminação LED e materiais retrorrefletivos aumenta significativamente a distância de reconhecimento em diversos cenários noturnos em comparação com equipamentos apenas retrorrefletivos[2].
- Roupas com LED recebem avaliações mais altas em termos de visibilidade e satisfação geral[2].
- A incorporação da eletrônica e dos LEDs não apresenta diferenças significativas na usabilidade e no desempenho de atividades, o que valida a viabilidade de acoplar hardware de sinalização sem comprometer o conforto ou a mobilidade do piloto[2].
4.2. Processamento Cognitivo e Atenção Visual do Motorista
A baixa visibilidade das motocicletas para motoristas de carros é resultado de interações complexas entre conspicuidade sensorial e cognitiva[3].
- Um alto nível de contraste de cor melhora a visibilidade das motocicletas, demonstrando o papel do controle bottom-up da atenção visual[3].
- A detecção de motos não depende apenas de características físicas, mas também do processamento top-down do motorista: motoristas de carro que também são motociclistas detectam motos em aproximação a uma distância maior do que motoristas sem experiência com motocicletas[3].
- Motoristas com experiência em motocicletas realizam mais sacadas oculares e captam informações mais rapidamente em espelhos retrovisores e na pista à frente[3].
Como não é possível alterar a experiência prévia ou os processos cognitivos primários dos demais condutores da via, o projeto SISC atua na via do processamento bottom-up, forçando a captura de atenção dos motoristas ao redor através da sinalização perimetral de alto contraste.
4.3. Falhas de Memória em Cruzamentos: O Erro "Saw but Forgot"
As colisões em cruzamentos são tradicionalmente interpretadas como erros de falha na busca visual do motorista. No entanto, falhas na memória visual de curto prazo são um fator crítico muitas vezes ignorado[4].
- Em testes de simuladores de direção, motoristas falharam em relatar a presença de motocicletas que se aproximavam em 13% a 18% das ocasiões ao realizarem uma manobra de entrada no cruzamento[4].
- Essas falhas de relato ocorreram com mais frequência para motocicletas do que para carros[4].
- O esquecimento do veículo em aproximação ocorreu, muitas vezes, apesar de o motorista ter fixado o olhar diretamente na motocicleta previamente[4].
- O esquecimento não estava associado ao tempo que o motorista passou olhando para o veículo, mas sim à busca visual subsequente e ao tempo decorrido entre a fixação na moto e a decisão de arrancar o carro[4].
A interferência na memória de curto prazo pode impedir que os motoristas retenham informações visuais críticas durante manobras complexas que exigem múltiplos movimentos de cabeça[4]. O modelo de decisão dinâmica "Perceive Retain Choose (PRC)" enfatiza o papel da memória de curto prazo, sugerindo que colisões antes atribuídas à desatenção visual podem, na verdade, ser falhas do tipo "Saw but Forgot" (Viu mas Esqueceu)[4]. O SISC atua diretamente na prevenção desse erro: ao piscar o LED vermelho em situações de frenagem de emergência ou permanecer alerta com a fita amarela, o sistema renova continuamente a informação visual na altura dos olhos do motorista, sobrepondo as falhas de memória de curto prazo com estímulos de atenção ininterruptos.
Parte 2 — Artigos sobre as Tecnologias Viabilizadoras (4 artigos)
Estudos que detalham as tecnologias de hardware e firmware que tornam o produto viável: o microcontrolador ESP32, o sensoriamento inercial e o gerenciamento de energia.
4.4. Validação Tecnológica dos Componentes de Hardware
A viabilidade técnica do SISC depende da robustez e confiabilidade dos componentes eletrônicos selecionados para operar no ambiente de uma motocicleta (sujeito a alta vibração, intempéries e restrições de energia). A literatura sobre sistemas embarcados e dispositivos vestíveis (wearables) valida diretamente as escolhas estruturais do projeto.
Microcontrolador ESP32-S3 em Ambientes Veiculares A implementação de sistemas eletrônicos em motocicletas exige microcontroladores que aliem baixo custo a um processamento em tempo real. Estudos que aplicam o ESP32 no controle veicular em tempo real demonstram a confiabilidade dessa família de microcontroladores — descrita como uma plataforma de baixo custo e comercialmente acessível — em cenários de assistência à condução de segurança crítica, ressaltando a necessidade de assegurar desempenho estável diante de desafios como a estabilidade da alimentação e a interferência eletromagnética do ambiente do veículo [5]. A arquitetura do chip é constantemente aplicada em cenários de alta criticidade por sua capacidade de converter sinais analógicos contínuos de sensores com rapidez (via ADC interno), possibilitando o acionamento imediato de atuadores de segurança sempre que limites pré-programados são ultrapassados [6].
Processamento Inercial no Capacete com MPU6050 A adoção de acelerômetros e giroscópios é o padrão para detecção cinemática autônoma em dispositivos vestíveis (wearables). Sistemas que embarcam uma IMU de 6 eixos em equipamentos de uso corporal são amplamente empregados para capturar, em tempo real, eventos críticos de movimento — como impactos e variações bruscas de aceleração — e disparar notificações imediatas ao usuário ou a terceiros [7]. A bibliografia destaca que a chave para a precisão desses dispositivos é o tratamento do ruído: o firmware deve contar com algoritmos baseados em limites de aceleração (thresholds) bem calibrados para distinguir os movimentos rotineiros das ocorrências realmente críticas, evitando falsos positivos e registrando apenas as desacelerações de emergência para o acionamento crítico das luzes [7].
Gerenciamento Energético Contínuo com TP4056 Sistemas acopláveis que dependem de telemetria ininterrupta (conexão peer-to-peer do ESP-NOW) e acionamento luminoso de alta potência submetem a bateria a um rigoroso estresse de descarga e recarga. O circuito TP4056 implementa o perfil de carga corrente constante / tensão constante (CC/CV), que a literatura especializada avalia como o método de referência para o carregamento seguro de células de íon-lítio, garantindo o controle da elevação de temperatura e a preservação da vida útil ao longo dos ciclos [8]. A adoção desse perfil de carga assegura não apenas a recarga adequada das células 3,6V a 4,2V, mas também a estabilidade de tensão vital para evitar o desligamento prematuro do ESP32-S3 e dos drivers das fitas de LED durante a pilotagem [8].
5. Análise de Produtos Relacionados (Benchmarking)
O mercado de tecnologia vestível para motociclistas tem expandido com o surgimento de acessórios de iluminação auxiliar. Abaixo, comparamos o projeto SISC com soluções comerciais disponíveis.
| Produto Comercial | Fabricante | Categoria | Conectividade Moto-Capacete | Detecção de Frenagem | Sensor de Chuva/Clima | Diferencial | Preço Médio (USD) |
|---|---|---|---|---|---|---|---|
| SISC (Projeto Atual) | Projeto Acadêmico | Add-on (Acessório) | Sim (Wi-Fi ESP-NOW) | Sensor na Manete + IMU | Sim (Módulo Físico) | Tela OLED no Guidão, Alerta Chuva | <$50 (Custo Módulos) |
| BrakeFree | Brake Free Tech | Add-on (Acessório) | Não (Totalmente autônomo) | Apenas IMU Interna | Não | Sem fios na moto, bateria longa | $170 |
| Cosmo Moto | Cosmo Connected | Add-on (Acessório) | Bluetooth (via Smartphone) | Apenas IMU Interna | Não | App com detecção de queda (SOS) | $70 |
| Sena Smart Helmet | Sena | Capacete Integrado | Não | Nenhuma | Não | Foco em áudio/intercomunicador | $400 - $600 |
| Quin Helmets | Quin Design | Capacete Integrado | Bluetooth (via Smartphone) | Apenas Queda (Crash Detection) | Não | Design premium, sensores ocultos | $300 - $700 |
| Lumos Matrix | Lumos | Capacete (Bicicleta/Urbano) | RF Simples (Controle no guidão) | IMU + Botão Remoto | Não | Painel traseiro totalmente programável | $250 |
Síntese da Análise Comparativa
As soluções comerciais do mercado atual dividem-se entre capacetes fechados de alto custo (focados em conectividade de áudio) e acessórios ópticos fixados por adesivo. A grande maioria dos acessórios (BrakeFree e Cosmo) confia exclusivamente em sensores inerciais internos (IMU) para acender a luz de freio, o que significa que o sinal luminoso só é emitido após o veículo efetivamente começar a desacelerar.
O diferencial técnico do projeto SISC reside na comunicação preditiva direta (Sensor Hall na manete) pareado à IMU de emergência no capacete, eliminando atrasos mecânicos de leitura e adicionando o elemento inédito do sensor de chuva adaptativo, operando com um custo de hardware reduzido.
6. Referências Completas
[1] Wells, S., Mullin, B., Norton, R., Langley, J., Connor, J., Lay-Yee, R., & Jackson, R. (2004). Motorcycle rider conspicuity and crash related injury: case-control study. BMJ, 328, 857-860. Disponível em: https://pmc.ncbi.nlm.nih.gov/articles/PMC387473/
[2] Lee, G., Kim, T., Yun, J., Lim, D. Y., Lim, S., Lee, W., Jang, S., Lee, J., & Kim, H. (2025). Visibility and Usability of Protective Motorcycle Clothing from the Perspective of Car Drivers. Applied Sciences, 15(23), 12375. Disponível em: https://www.mdpi.com/2076-3417/15/23/12375
[3] Rogé, J., Douissembekov, E., & Vienne, F. (2012). Low Conspicuity of Motorcycles for Car Drivers: Dominant Role of Bottom-Up Control of Visual Attention or Deficit of Top-Down Control? Human Factors, 54(1), 14-25. Disponível em: https://doi.org/10.1177/0018720811427034
[4] Robbins, C. J., Allen, H. A., Miller, K. A., & Chapman, P. (2019). The ‘Saw but Forgot’ error: A role for short-term memory failures in understanding junction crashes?. PLOS ONE, 14(9), e0222905. Disponível em: https://journals.plos.org/plosone/article?id=10.1371/journal.pone.0222905
[5] Navarrete Guzmán, A., Acosta Lúa, C., García-Rodríguez, J. A., Vidrios-Serrano, C., & Meza-Aguilar, M. A. (2024). Real-Time Embedded Control of Vehicle Dynamics Using ESP32: A Discrete Nonlinear Approach. Electronics, 13(19), 3967. Disponível em: https://doi.org/10.3390/electronics13193967
[6] El-Khozondar, H. J., Mtair, S. Y., Qoffa, K. O., Qasem, O. I., Munyarawi, A. H., Nassar, Y. F., Bayoumi, E. H. E., & Abd El Halim, A. A. B. (2024). A smart energy monitoring system using ESP32 microcontroller. e-Prime - Advances in Electrical Engineering, Electronics and Energy, 9, 100666. Disponível em: https://www.sciencedirect.com/science/article/pii/S2772671124002468
[7] Tseng, C.-K., Huang, S.-J., & Kau, L.-J. (2025). Wearable Fall Detection System with Real-Time Localization and Notification Capabilities. Sensors, 25(12), 3632. Disponível em: https://doi.org/10.3390/s25123632
[8] Chen, G.-J., & Chung, W.-H. (2023). Evaluation of Charging Methods for Lithium-Ion Batteries. Electronics, 12(19), 4095. Disponível em: https://doi.org/10.3390/electronics12194095
7. Referências Complementares
As referências a seguir foram levantadas durante a pesquisa no Portal de Periódicos CAPES e embasaram a concepção inicial do projeto. São listadas como material de apoio, fora da contagem dos oito artigos principais das Seções 4 e 6.
Supriyono, H., & Amali, F. N. (2024). Early detection and prevention of motorcycle theft by using microcontroller system and mobile platform. E3S Web of Conferences, 517, 09003. Disponível em: https://www.e3s-conferences.org/articles/e3sconf/pdf/2024/47/e3sconf_icetia2024_09003.pdf
Gambo, A., et al. (2025). An End to End Wearable Device and System for Indefinite, Continuous, Real-Time Gesture Recognition of Directional and Shape-Based Arm Gestures. IEEE Access. Disponível em: https://doi.org/10.1109/ACCESS.2025.3602871
Castellanos Molina, L. M., Galluzzi, R., Bonfitto, A., Tonoli, A., & Amati, N. (2018). Magnetic Levitation Control Based on Flux Density and Current Measurement. Applied Sciences, 8(12), 2545. Disponível em: https://doi.org/10.3390/app8122545
Allende-Peña, J. M., Salmerón-Quiroz, B. B., & Rodríguez-Paredes, S. A. (2021). Control and signal filtering system for a quadcopter; analysis, comparison and implementation via low-cost IMU and microcontroller. Ingeniería, Investigación y Tecnología, 22(2), 1-18. Disponível em: https://doi.org/10.22201/fi.25940732e.2021.22.2.015