Controle Arcade
Trabalho 2 - 2026-1
Integrantes do Grupo
| Nome Completo | Matrícula |
|---|---|
| Carlos Eduardo de Sousa Paz | 222022064 |
| João Pedro Silva Sousa | 222006258 |
| Leonardo de Melo Lima | 222037700 |
| Marcelo Araujo dos Santos | 160035481 |
Sumário
- Descrição do Produto Selecionado
- Análise Técnica do Funcionamento
- Proposta de Implementação com ESP32 e ThingsBoard
- Pesquisa Bibliográfica e Tecnológica
- Comparativo com Produtos Similares
- Referências
1. Descrição do Produto Selecionado: Controle Arcade
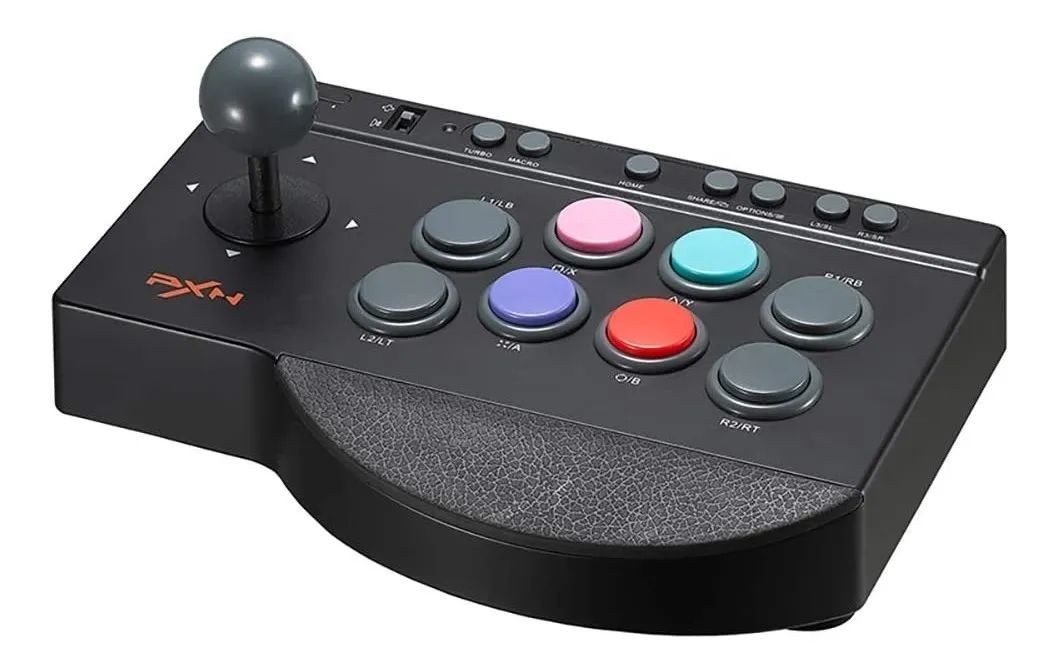
Figura 1: Controle arcade fight stick utilizado como referência do produto
O controle arcade é um dispositivo de entrada projetado para reproduzir, em formato de painel físico, as funções essenciais de um joystick convencional utilizado em videogames. Diferente de um gamepad doméstico — como o DualShock 3 analisado no projeto de referência da disciplina —, o controle arcade prioriza botões de grande área, uma alavanca mecânica de quatro direções e um layout voltado para jogos de ação, nave espacial e títulos clássicos de fliperama.
Neste projeto, o controle arcade replica de forma conceitual as entradas de um joystick tradicional: direcionamento, botões de ação, botões auxiliares e detecção de inclinação/orientação, substituindo a conectividade Bluetooth do controle comercial por comunicação Wi-Fi com a plataforma ThingsBoard, onde um jogo web consome a telemetria em tempo real.
Motivo da Escolha do Produto
O controle arcade foi escolhido por ser um sistema embarcado que utiliza componentes simples e de fácil reprodução com a ESP32, como botões digitais, alavanca mecânica e sensores de movimento. Além disso, o produto permite estudar diferentes tecnologias relevantes para sistemas embarcados, incluindo aquisição de sinais, comunicação sem fio via Wi-Fi, protocolo MQTT e integração com plataformas IoT.
A escolha também foi motivada pela possibilidade de propor uma implementação conceitual que reproduza as principais funcionalidades do produto utilizando componentes disponíveis no ecossistema ESP32, atendendo aos objetivos da disciplina.
1.1. Funções Principais, Público-Alvo e Contexto de Uso
O controle arcade é voltado a jogadores que buscam uma experiência tátil e imersiva, semelhante à de máquinas de fliperama. Seu público-alvo inclui entusiastas de retrogaming, estudantes de sistemas embarcados e usuários interessados em interfaces físicas conectadas à Internet das Coisas (IoT).
No contexto deste trabalho, o foco da equipe é replicar um controle arcade convencional — alavanca mecânica, botões de ação e funções auxiliares — utilizando microcontrolador ESP32 e componentes da disciplina, com o adendo de um sensor giroscópico (IMU) para detectar inclinação e rotação do dispositivo, recurso ausente na maioria dos fight sticks comerciais básicos. O protótipo atua como controlador remoto de um jogo hospedado em dashboard web no ThingsBoard: o jogador manipula a alavanca para movimentar a nave, pressiona os botões de ação para executar comandos e inclina o controle para alterar a orientação da nave.
Diferentemente de um arcade stick comercial pronto para uso — como o da Figura 1, que já vem com placa encoder USB, conexão plug-and-play ao PC/console, carcaça industrial, botões turbo/macro, seletor de modo (D-pad/analógico), compatibilidade nativa com múltiplas plataformas e mapeamento fixo de fábrica —, este projeto não pretende reproduzir essas funcionalidades integradas. A proposta limita-se ao essencial embarcado: leitura digital das entradas físicas, processamento via firmware customizado, envio de telemetria por Wi-Fi/MQTT ao ThingsBoard e controle de um jogo web. Não haverá conexão USB direta como gamepad, botões turbo/macro, vibração (rumble), gatilhos analógicos, pareamento Bluetooth com console, nem drivers prontos para qualquer jogo — o diferencial do trabalho está na integração IoT e no controle por inclinação via giroscópio, não na emulação completa de um produto comercial fechado.
1.2. Componentes e Sensores Utilizados
O controle arcade proposto combina entradas digitais, um sensor inercial e um microcontrolador embarcado:
-
Alavanca arcade (joystick digital): Mecanismo com quatro microchaves (Up, Down, Left, Right) acionadas pelo deslocamento da haste. Cada direção é lida como sinal digital pelo microcontrolador, equivalente funcional ao D-pad ou ao stick digital de um joystick convencional. Microchaves arcade operam como contatos normalmente abertos (NO) com curso curto e feedback tátil — características documentadas em catálogos de fabricantes como Sanwa Denshi e Seimitsu.
-
Botões de ação digitais: Oito botões arcade de acionamento mecânico, mapeados para as funções □ (Quadrado), ○ (Círculo), △ (Triângulo), X, R1, L2, Start e Select — reproduzindo o layout de ações principais de um controle de videogame em formato arcade.
-
Unidade de Medição Inertial (IMU): Sensor MPU6050 (acelerômetro 3 eixos ±2/4/8/16 g + giroscópio 3 eixos ±250/500/1000/2000 °/s), com interface I2C a 400 kHz e conversor ADC de 16 bits integrado (datasheet MPU-6050). Disponível na lista de sensores da disciplina, utilizado para detectar inclinação e rotação do controle, permitindo que a nave no jogo responda ao movimento físico do dispositivo.
-
Microcontrolador ESP32: SoC dual-core Xtensa LX6 a 240 MHz, com Wi-Fi 802.11 b/g/n e Bluetooth 4.2 integrados, 34 GPIOs, 12-bit ADC, I2C, SPI e UART (datasheet ESP32). Responsável pela leitura de todas as entradas, processamento dos sinais e publicação dos dados via Wi-Fi. O firmware é desenvolvido sobre o framework ESP-IDF.
1.3. Tecnologias de Comunicação e Controle Embarcadas
A comunicação do controle é realizada exclusivamente via Wi-Fi (IEEE 802.11), utilizando o protocolo MQTT (OASIS MQTT v3.1.1) para envio de telemetria à plataforma ThingsBoard (documentação ThingsBoard MQTT API). Essa abordagem substitui o Bluetooth empregado no projeto de referência do DualShock 3, adequando-se ao ecossistema IoT exigido pelo trabalho.
O jogo web, executado como widget ou aplicação conectada ao ThingsBoard, recebe os dados de telemetria via WebSocket (RFC 6455) ou REST API, atualizando em tempo real a posição, rotação e ações da nave controlada pelo jogador.
2. Análise Técnica do Funcionamento
2.1. Principais Módulos do Sistema
-
Sensores de entrada:
- Alavanca arcade: Quatro microchaves independentes geram sinais digitais (LOW/HIGH) conforme a direção pressionada. Com
INPUT_PULLUPno ESP32, o estado repouso é HIGH e o acionamento resulta em LOW. - Botões arcade: Cada botão possui dois terminais; um conectado a um GPIO do ESP32 e outro ao GND. O firmware aplica debounce (~30 ms) para evitar leituras espúrias.
- IMU (MPU6050): Comunicação I2C (SDA/SCL). O acelerômetro mede inclinação em relação à gravidade; o giroscópio mede velocidade angular nos eixos de rotação. Um filtro complementar combina ambas as leituras para estimar a orientação (
ship_yaw) enviada ao jogo.
- Alavanca arcade: Quatro microchaves independentes geram sinais digitais (LOW/HIGH) conforme a direção pressionada. Com
-
Controle:
- ESP32: Microcontrolador central que executa o firmware embarcado. Realiza leitura periódica dos GPIOs e do IMU (~20 Hz), monta o payload JSON de telemetria e publica via MQTT.
-
Conectividade:
- Wi-Fi (STA): O ESP32 conecta-se à rede local e autentica-se no broker MQTT do ThingsBoard mediante Access Token do device cadastrado.
- MQTT: Telemetria publicada no tópico
v1/devices/me/telemetrycom campos comojoy_x,joy_y,btn_x,btn_square,ship_yaw, entre outros.
-
Aplicação (ThingsBoard + Jogo):
- ThingsBoard: Armazena telemetria em time-series e disponibiliza dados em tempo real via WebSocket.
- Jogo web: Canvas ou framework (Phaser, p5.js) consome a telemetria e executa o game loop (~60 FPS), movendo e rotacionando a nave conforme as entradas físicas.
2.2. Identificação de Tecnologias Críticas
-
Leitura digital de entradas: Botões e alavanca operam como chaves digitais. A principal preocupação é o debounce e a correta alocação de GPIOs (evitando pinos reservados à flash interna, GPIO 6–11).
-
Processamento de IMU: Deriva do giroscópio e ruído do acelerômetro exigem filtragem em software. A calibração do eixo de rotação é necessária para que a inclinação lateral do controle corresponda à rotação esperada da nave.
-
Comunicação Wi-Fi + MQTT: Latência de rede e reconexão automática são fatores críticos. O firmware deve tratar quedas de conexão e republicar telemetria apenas quando houver mudança de estado ou timeout periódico (~50 ms).
-
Integração ThingsBoard ↔ Jogo: O widget ou página web deve assinar a telemetria do device correto e mapear cada campo JSON para ações no game loop (movimento, rotação, disparo, pausa).
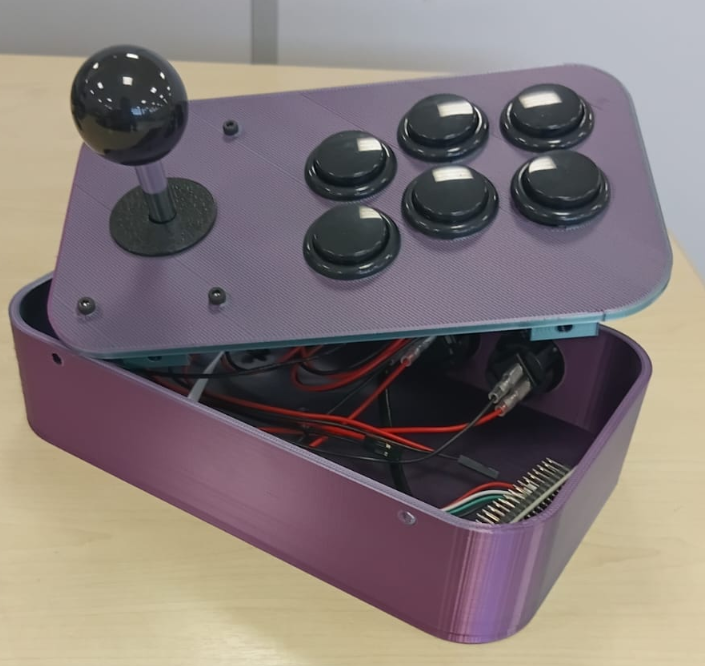
Figura 2: Protótipo físico do controle arcade — case 3D impressa com alavanca, botões e fiação interna
3. Proposta de Implementação com ESP32 e ThingsBoard
3.1. Descrição Conceitual da Implementação
O projeto tem como objetivo implementar um controle arcade funcional utilizando microcontrolador ESP32 e sensores disponibilizados na disciplina, reproduzindo as principais funcionalidades de um joystick convencional em formato de painel físico. O sistema é composto por uma ESP32 que lê os estados da alavanca, dos botões físicos e do sensor de movimento (acelerômetro e giroscópio).
Os sinais captados são convertidos em telemetria digital, tratados pelo firmware da ESP32 e enviados via Wi-Fi (MQTT) para o ThingsBoard. Um jogo web conectado à plataforma consome esses dados em tempo real, controlando a nave do jogador.
As funcionalidades implementadas seguem abaixo:
Controlar comportamentos
A ESP32 gerencia o comportamento de todas as entradas (alavanca, botões e IMU), processa os sinais e mantém a comunicação Wi-Fi/MQTT com o ThingsBoard.
Captar sinais de botões e alavanca
Cada botão e direção da alavanca é conectado a um GPIO configurado como INPUT_PULLUP. No repouso, o pino permanece em HIGH; ao pressionar, o circuito fecha para GND e o pino vai a LOW. O firmware detecta a transição, aplica debounce e atualiza o estado correspondente no payload de telemetria.
Entradas mapeadas: □, ○, △, X, R1, L2, Start, Select e as quatro direções da alavanca (Up, Down, Left, Right).
Detectar movimento e orientação
A detecção de inclinação e rotação é realizada pela IMU (acelerômetro + giroscópio). Inclinar o controle lateralmente altera o valor de ship_yaw enviado ao ThingsBoard, fazendo a nave girar no jogo de acordo com o movimento físico do jogador.
Comunicação Wi-Fi com ThingsBoard
A ESP32 conecta-se à rede Wi-Fi e publica telemetria JSON no broker MQTT do ThingsBoard. O jogo web assina os dados via WebSocket e atualiza o estado do jogador a cada frame.
Exemplo de payload de telemetria:
{
  "joy_x": 1,
  "joy_y": 0,
  "btn_x": false,
  "btn_square": false,
  "btn_circle": false,
  "btn_triangle": false,
  "btn_r1": false,
  "btn_l2": false,
  "btn_start": false,
  "btn_select": false,
  "ship_yaw": -15.3,
  "tilt_roll": -12.1
}
3.2. Diagrama Conceitual do Sistema (Proposta com ESP32)
A proposta deste diagrama é demonstrar, de maneira hierárquica, a arquitetura em camadas do sistema e o fluxo de dados desde o hardware físico até o jogo web. O microcontrolador ESP32 ocupa a camada embarcada central, intermediando a leitura dos componentes de entrada e a publicação de telemetria na plataforma ThingsBoard.
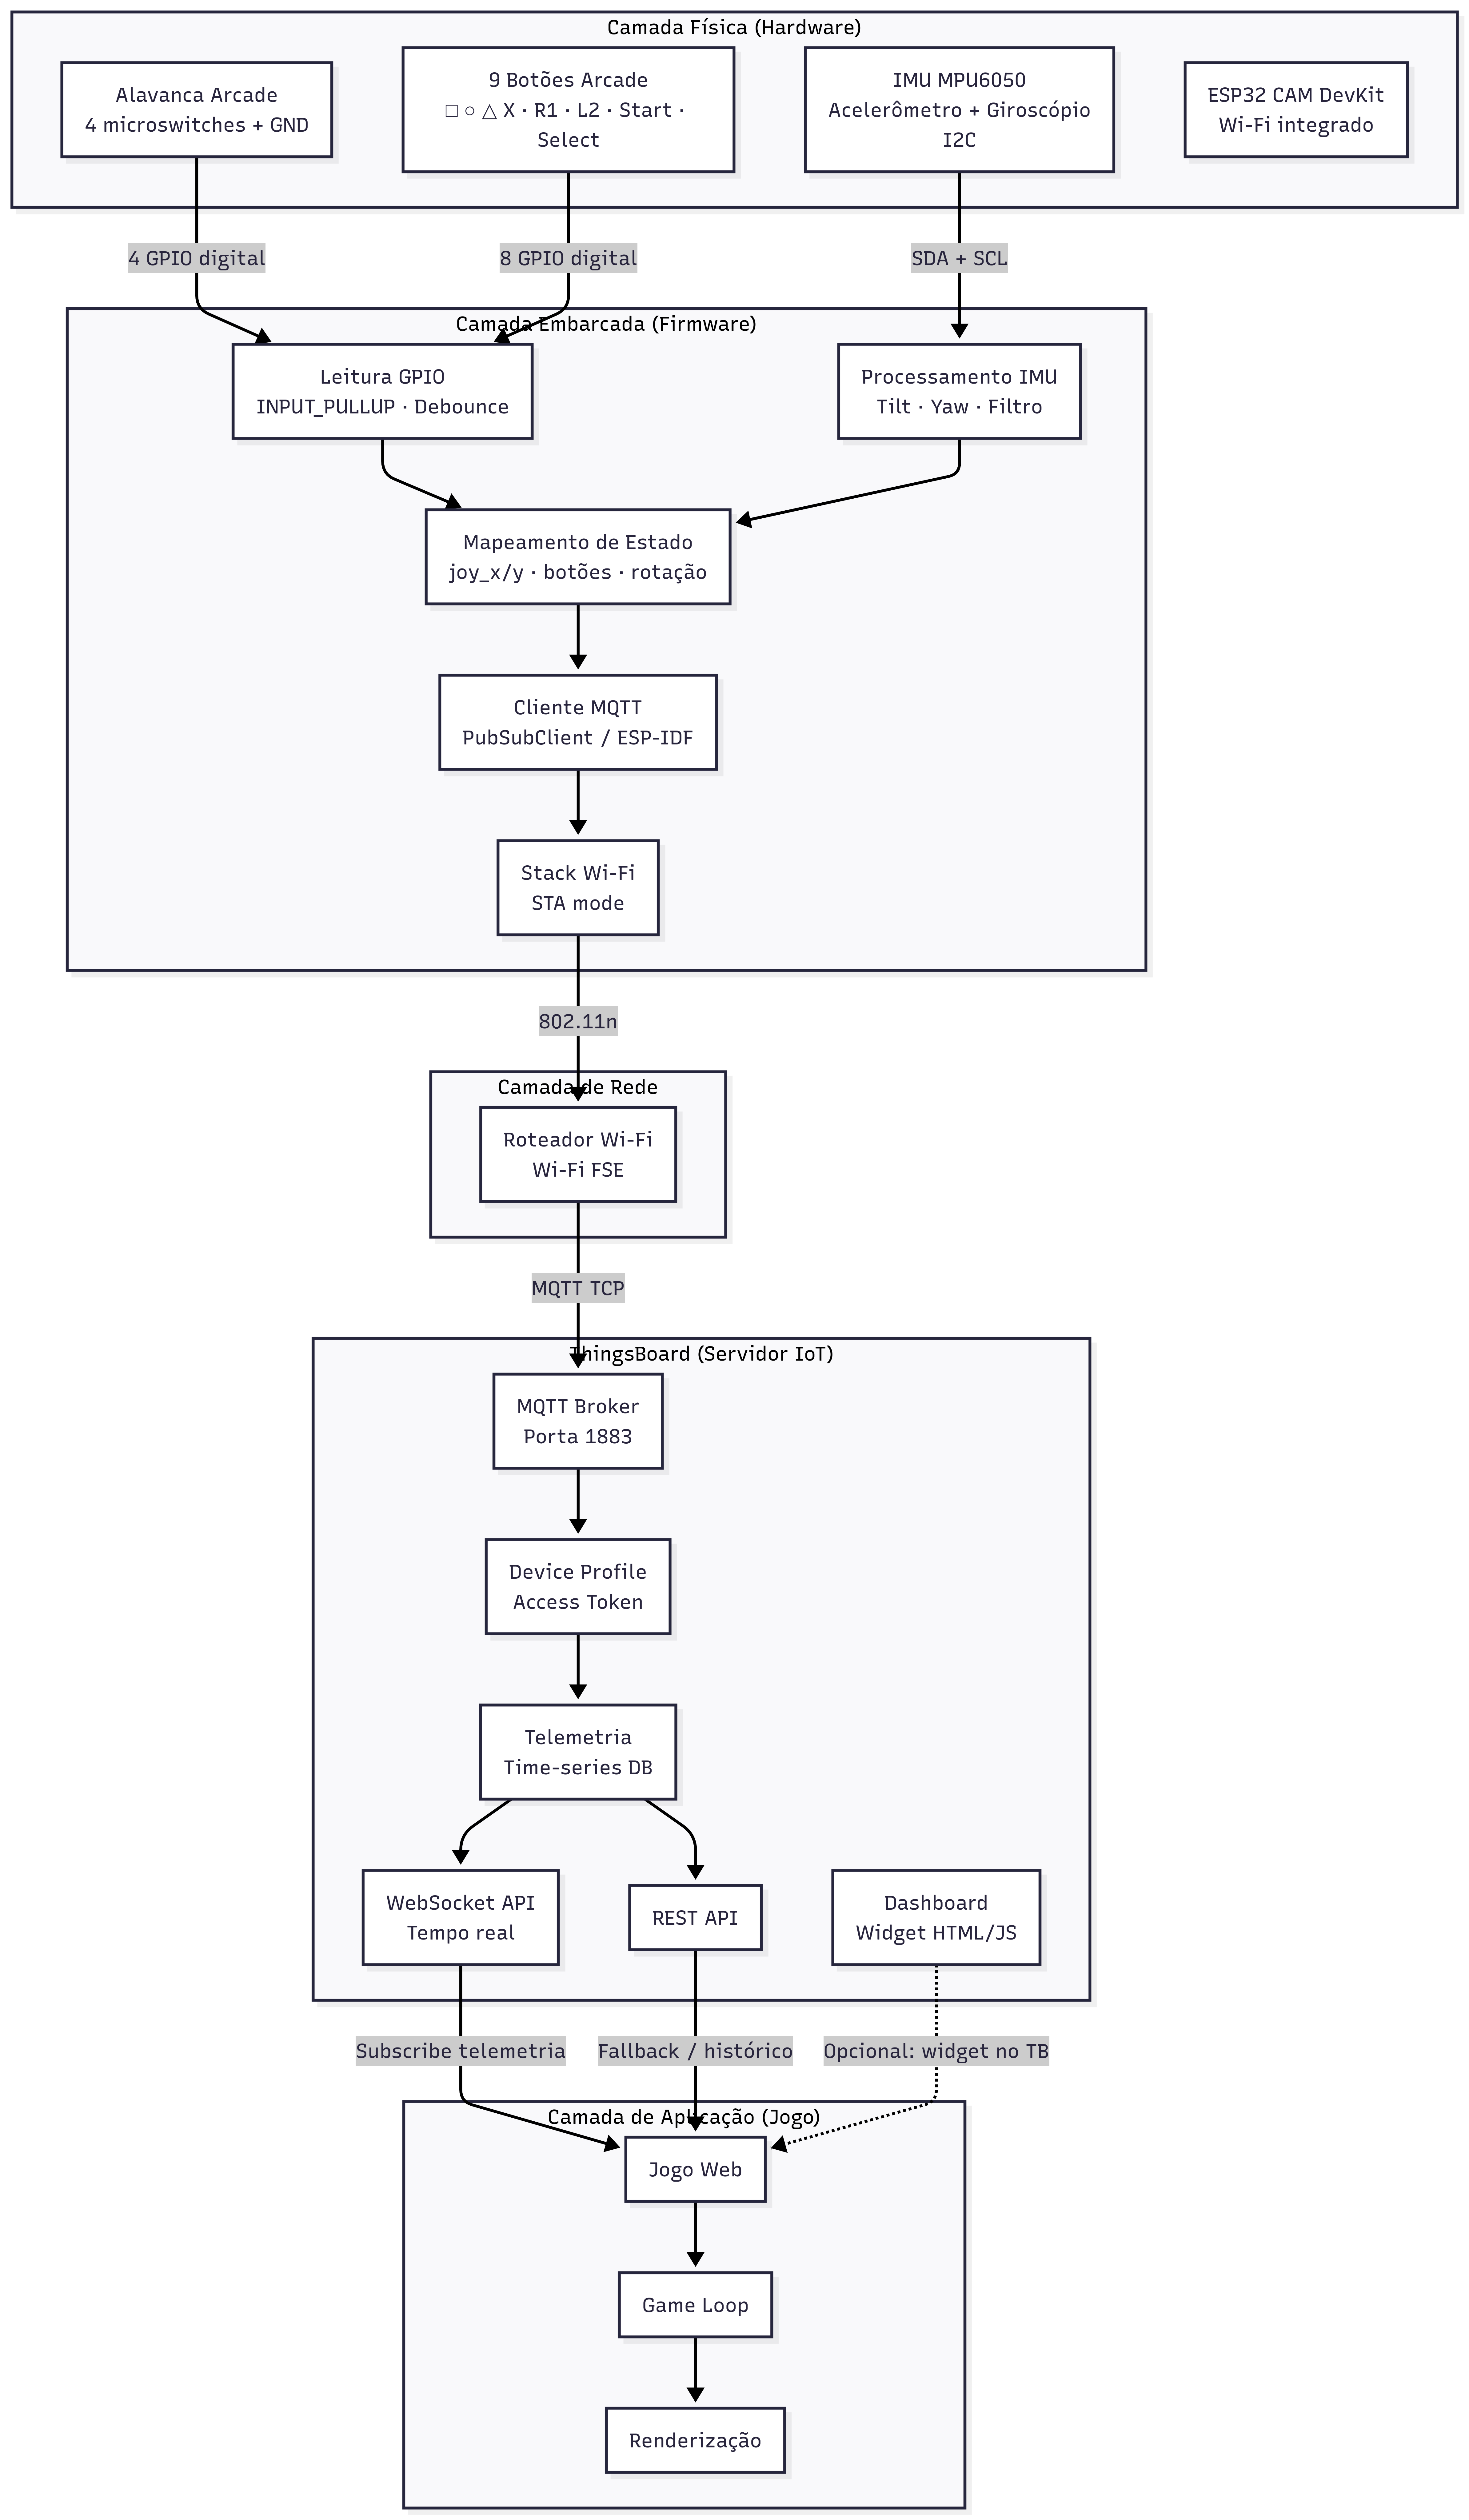
Figura 3: Diagrama conceitual de arquitetura em camadas do controle arcade com ESP32 e ThingsBoard
3.3. Limitações e Desafios Esperados
Limitações
- GPIOs limitados: Oito botões, quatro direções da alavanca e dois pinos I2C consomem cerca de 14 GPIOs. Embora a ESP32 disponha de pinos suficientes, GPIO 6–11 (ligados à flash interna) devem ser evitados.
- Entradas exclusivamente digitais: Diferente do DualShock 3 de referência, botões e alavanca não possuem sensibilidade à pressão — todas as entradas são binárias (pressionado/solto).
- Latência de rede: A cadeia Wi-Fi → MQTT → ThingsBoard → WebSocket → jogo introduz latência adicional (~50–200 ms) em relação a um controle com conexão direta (Bluetooth/USB).
- Calibração da IMU: Deriva do giroscópio e interferências exigem calibração periódica e filtragem em software para rotação estável da nave.
- Dependência de infraestrutura: O controle requer rede Wi-Fi funcional e instância ThingsBoard acessível; quedas de conexão interrompem temporariamente o controle do jogo.
Desafios Esperados
- Integrar hardware arcade (alavanca, botões e IMU) com firmware embarcado e plataforma IoT em um fluxo ponta a ponta funcional.
- Desenvolver ou adaptar um jogo web capaz de consumir telemetria ThingsBoard em tempo real via WebSocket.
- Sincronizar taxa de publicação MQTT com o game loop sem perda perceptível de responsividade.
- Montagem física do painel arcade com fiação organizada e fixação adequada dos componentes.
4. Pesquisa Bibliográfica e Tecnológica
4.1. Tecnologias que Viabilizam o Produto
Artigo 1 - Arquitetura do ESP32
HERCOG, D.; LERHER, T.; TRUNTIČ, M.; TEŽAK, O. "Design and Implementation of ESP32-Based IoT Devices." Sensors, v. 23, n. 15, art. 6739, 2023. DOI: 10.3390/s23156739 | PDF
Apresenta a arquitetura do ESP32 (processador dual-core, Wi-Fi/Bluetooth integrados, baixo consumo) e seus periféricos — GPIO, ADC, PWM, I2C e UART — aplicados ao desenvolvimento de dispositivos IoT. O ESP32 é o microcontrolador do Controle Arcade: lê botões, alavanca e IMU (I2C) e publica telemetria via MQTT.
Artigo 2 - Protocolo MQTT para IoT
MISHRA, B.; KERTÉSZ, A. "The Use of MQTT in M2M and IoT Systems: A Survey." IEEE Access, v. 8, p. 201071–201086, 2020. DOI: 10.1109/ACCESS.2020.3035849 | PDF
Survey sobre o protocolo MQTT: modelo publish/subscribe, níveis de QoS, segurança (TLS, token) e comparação com CoAP e HTTP. O Controle Arcade usa MQTT (QoS 0) para enviar telemetria JSON ao ThingsBoard com baixa latência.
Artigo 3 - Filtro Complementar para Fusão Sensorial IMU
NARKHEDE, P.; PODDAR, S.; WALAMBE, R.; GHINEA, G.; KOTECHA, K. "Cascaded Complementary Filter Architecture for Sensor Fusion in Attitude Estimation." Sensors, v. 21, n. 6, 2021. DOI: 10.3390/s21061937 | PDF
Propõe filtro complementar em cascata para combinar acelerômetro (ruidoso) e giroscópio (com deriva), sem calibração manual de ganho. Custo computacional baixo, viável para microcontroladores. O Controle Arcade usa filtro complementar no ESP32 para estimar ship_yaw a partir do MPU6050.
Artigo 4 - Reconhecimento de Gestos com IMU Vestível
DAHIYA, A.; WADHWA, D.; KATTI, R.; OCCHIPINTI, L. G. "Efficient Hand Gesture Recognition Using Artificial Intelligence and IMU-Based Wearable Device." IEEE Sensors Letters, v. 8, n. 12, 2024. DOI: 10.1109/LSENS.2024.3501586 | PDF
Sistema vestível com acelerômetro e giroscópio + rede 1-D CNN (97,88% de acurácia) otimizado para hardware embarcado com restrições de memória. Valida o princípio do Controle Arcade: usar dados inerciais como entrada para controle de jogos em dispositivos com recursos limitados.
4.2. Aplicação / Uso do Produto
Artigo 5 - Sistema IoT com ESP32 + ThingsBoard + MQTT
AGHENTA, L. O.; IQBAL, M. T. "Design and implementation of a low-cost, open source IoT-based SCADA system using ESP32 with OLED, ThingsBoard and MQTT protocol." AIMS Electronics and Electrical Engineering, v. 4, n. 1, p. 57–86, 2020. DOI: 10.3934/ElectrEng.2020.1.57 | PDF
Implementa a mesma pilha tecnológica do Controle Arcade: ESP32 coleta dados de sensores, publica via MQTT e visualiza no ThingsBoard em tempo real. Valida que a cadeia ESP32 → Wi-Fi → MQTT → ThingsBoard opera de forma estável e responsiva.
Artigo 6 - Controlador de Jogo IoT com MPU6050 (Joy Glove)
RANA, H.; SONI, A. "IOT based Game Controlling Device (Joy Glove)." IJRITCC, v. 8, n. 4, 2020. DOI: 10.17762/ijritcc.v8i4.5366 | PDF
Luva-controlador com Arduino + MPU6050 que captura gestos da mão para controlar jogo de corrida em Unity 3D. Mesmo princípio do Controle Arcade: microcontrolador + IMU traduzem movimento físico em comandos de jogo em tempo real.
Artigo 7 - Controladores com IMU para Jogos de Reabilitação
CELA, A.; OÑA, E.; JARDÓN, A. "Serious Gaming for Upper Limbs Rehabilitation—Game Controllers Features: A Scoping Review." Games for Health Journal, v. 14, n. 4, p. 265–280, 2025. DOI: 10.1089/g4h.2024.0122 | Link
Revisão de controladores usados em jogos sérios para reabilitação, incluindo dispositivos baseados em IMU. Confirma que controladores com botões + sensores inerciais (como o Controle Arcade) são um padrão consolidado para interação por movimento em jogos.
Artigo 8 - Arquitetura IoT em Camadas para Monitoramento em Tempo Real
SHI, X.; AN, X.; ZHAO, Q.; LIU, H.; XIA, L.; SUN, X.; GUO, Y. "State-of-the-Art Internet of Things in Protected Agriculture." Sensors, v. 19, n. 8, 2019. DOI: 10.3390/s19081833 | PDF
Survey de arquiteturas IoT em camadas (percepção → rede → aplicação) para monitoramento em tempo real. O Controle Arcade segue a mesma estrutura: sensores/botões (percepção) → ESP32 + Wi-Fi/MQTT (rede) → ThingsBoard + jogo web (aplicação).
5. Comparativo com Produtos Similares
O controle arcade é uma categoria de periférico de entrada consolidada no mercado de jogos, com modelos que vão de opções de entrada até soluções profissionais de torneio. A seguir, são listados cinco produtos comerciais representativos — abrangendo diferentes faixas de preço, gerações e abordagens de design — comparados com o protótipo desenvolvido neste projeto.
5.1. Produtos Selecionados
-
PXN 0082 — Fight stick de entrada com conexão USB, voltado a iniciantes. Compatível com múltiplas plataformas (PS3, PS4, Xbox One, Xbox Series X|S, Switch, PC). Possui 8 botões de ação, alavanca de 8 direções, funções Turbo/Macro e base com ventosas antideslizantes. Amplamente disponível no mercado brasileiro.
-
Mayflash F101 — Arcade stick compacto e altamente customizável, compatível com Sanwa Denshi (botões e alavanca substituíveis). Suporta Switch, PC (XInput/DInput), PS3, Android e consoles Mini. Possui painel metálico interno para estabilidade e modo de alavanca alternável (LS/DP/RS).
-
Hori Fighting Stick Mini (SPF-038) — Controle arcade ultracompacto oficialmente licenciado pela Sony para PS5, PS4 e PC. Foco em portabilidade extrema com apenas ~500 g. Utiliza componentes proprietários Hori com microchaves e housing em V-cut para precisão.
-
Qanba Drone 2 — Arcade stick intermediário oficialmente licenciado para PS5, PS4 e PC. Equipado com joystick Qanba OV7 (microchaves Omron), 8 botões de 30 mm (layout Vewlix), touchpad funcional, entrada para microfone 3,5 mm e tournament lock switch.
-
Razer Kitsune — Controlador arcade premium leverless (sem alavanca) com layout all-button para PS5 e PC. Utiliza switches ópticos lineares Razer de baixo perfil, placa superior de alumínio removível, Chroma RGB e design ultraslim (19,2 mm de altura). Referência em torneios profissionais de jogos de luta.
5.2. Tabela Comparativa
| Característica | Controle Arcade (Este Projeto) | PXN 0082 | Mayflash F101 | Hori Fighting Stick Mini | Qanba Drone 2 | Razer Kitsune |
|---|---|---|---|---|---|---|
| Tipo | Fight stick DIY + IoT | Fight stick entrada | Fight stick compacto | Fight stick mini | Fight stick intermediário | Leverless premium |
| Microcontrolador | ESP32 (Xtensa LX6 dual-core) | Encoder proprietário | Encoder proprietário | Encoder Hori | Encoder Qanba | Razer (proprietário) |
| Alavanca | Mecânica, 4 microchaves | 8 direções, microchaves | Microchaves (Sanwa-compatível) | Hori V-cut, microchaves | Qanba OV7 (Omron) | Sem alavanca (all-button) |
| Botões de ação | 8 botões arcade digitais | 8 botões | 8 botões (Sanwa-compatível) | 8 botões Hori | 8 × Qanba B30 (30 mm) | Switches ópticos lineares Razer |
| Sensor de movimento (IMU) | Sim — MPU6050 (acelerômetro + giroscópio) | Não | Não | Não | Não | Não |
| Conectividade | Wi-Fi (MQTT / ThingsBoard) | USB com fio | USB com fio | USB com fio (2,5 m) | USB com fio (2,3 m) | USB-C com fio (3,1 m) |
| Protocolo de comunicação | MQTT sobre Wi-Fi (TCP/IP) | USB HID | USB HID (XInput/DInput) | USB HID | USB HID | USB HID |
| Plataformas compatíveis | ThingsBoard (jogo web) | PS3, PS4, Xbox One/Series, Switch, PC | Switch, PC, PS3, Android, consoles Mini | PS5, PS4, PC | PS5, PS4, PC | PS5, PC |
| Turbo / Macro | Não | Sim — Turbo + Macro | Sim — Turbo (3 velocidades) | Não | Sim — Turbo | Não |
| Touchpad | Não | Não | Não | Não | Sim | Sim (botão) |
| Tournament Lock | Não | Não | Não | Não | Sim | Sim |
| Vibração (Rumble) | Não | Não | Não | Não | Não | Não |
| Iluminação | Não | Não | Não | Não | Não | Sim — Razer Chroma RGB |
| Dimensões (aprox.) | ~25 × 18 × 10 cm (case 3D) | 25 × 17,5 × 10,5 cm | 27,8 × 19,8 × 11,5 cm | 20 × 15 × ~5 cm | 35,6 × 22,1 × 11,6 cm | 29,6 × 21 × 1,9 cm |
| Peso (aprox.) | ~600 g (case 3D + componentes) | ~720 g | ~1,4 kg | ~500 g | ~1,25 kg | ~800 g |
| Material da carcaça | PLA (impressão 3D) | ABS plástico | ABS + painel metálico interno | Plástico com pés emborrachados | Plástico reforçado | Alumínio + plástico |
| Modificabilidade (mod) | Total (hardware + firmware aberto) | Limitada | Alta (compatível Sanwa) | Limitada | Moderada | Limitada |
| Preço estimado (USD) | ~$15–20 (componentes) | ~$30–40 | ~$40–50 | ~$40–50 | ~$80–100 | ~$300 |
5.3. Análise do Comparativo
O protótipo desenvolvido neste projeto se diferencia dos produtos comerciais em três aspectos principais:
-
Integração IoT: Enquanto todos os cinco produtos comerciais utilizam conexão USB HID direta com o console/PC, o Controle Arcade deste projeto comunica-se via Wi-Fi/MQTT com a plataforma ThingsBoard, representando uma abordagem de Internet das Coisas não encontrada em nenhum fight stick comercial convencional.
-
Sensor de movimento (IMU): Nenhum dos cinco produtos comparados possui acelerômetro ou giroscópio embutido. O MPU6050 integrado ao protótipo permite detecção de inclinação e rotação do controle para controlar a orientação da nave no jogo — um diferencial funcional exclusivo deste projeto na categoria de arcade sticks.
-
Hardware e firmware abertos: O protótipo é inteiramente baseado em ESP32 com firmware customizado e case impressa em 3D, oferecendo total modificabilidade de hardware e software. Produtos comerciais, mesmo os mod-friendly como o Mayflash F101, limitam a customização à troca de botões e alavanca, mantendo o encoder e firmware fechados.
Por outro lado, o protótipo apresenta limitações em relação aos produtos comerciais: ausência de compatibilidade nativa com consoles (USB HID), maior latência devido à cadeia Wi-Fi → MQTT → ThingsBoard → WebSocket, e dependência de infraestrutura de rede para funcionamento.
6. Referências
Fundamentos de Sistemas Embarcados (FGA-UnB). Trabalho 2 — 2025-2: Controle DualShock 3 (PS3). Disponível em: https://gitlab.com/fse_fga/trabalhos-semestres-anteriores/trabalhos-2025_2/trabalho-2-2025-2/-/tree/main/PS3. Acesso em: 10 jun. 2026.
Fundamentos de Sistemas Embarcados (FGA-UnB). Lista de Sensores — Trabalho 2, 2026-1. Disponível em: https://gitlab.com/fse_fga/trabalhos-2026_1/trabalho-2-2026-1/-/blob/main/Lista_de_Sensores.md. Acesso em: 10 jun. 2026.
THINGSBOARD. Documentation — MQTT API. Disponível em: https://thingsboard.io/docs/reference/mqtt-api/. Acesso em: 10 jun. 2026.
ESPRESSIF SYSTEMS. ESP32 Datasheet (v4.6). Disponível em: https://www.espressif.com/sites/default/files/documentation/esp32_datasheet_en.pdf. Acesso em: 10 jun. 2026.
ESPRESSIF SYSTEMS. ESP-IDF Programming Guide (v5.x). Disponível em: https://docs.espressif.com/projects/esp-idf/en/stable/esp32/. Acesso em: 10 jun. 2026.
INVENSENSE (TDK). MPU-6050 Six-Axis MEMS MotionTracking Device — Datasheet (Rev. 3.4). Disponível em: https://invensense.tdk.com/wp-content/uploads/2015/02/MPU-6000-Datasheet1.pdf. Acesso em: 10 jun. 2026.
OASIS. MQTT Version 3.1.1 — OASIS Standard. Disponível em: https://docs.oasis-open.org/mqtt/mqtt/v3.1.1/os/mqtt-v3.1.1-os.html. Acesso em: 10 jun. 2026.
IEEE. IEEE 802.11-2020 — Wireless LAN Medium Access Control and Physical Layer Specifications. Disponível em: https://standards.ieee.org/ieee/802.11/10788/. Acesso em: 10 jun. 2026.
IETF. RFC 6455 — The WebSocket Protocol. Disponível em: https://datatracker.ietf.org/doc/html/rfc6455. Acesso em: 10 jun. 2026.