Computador de Bordo / Rastreador Telemétrico do TrackIt (Aiko)
Trabalho 2 – 2026/1: Sistemas Embarcados Estudo teórico-exploratório de um produto embarcado existente e proposta de reprodução conceitual com ESP32.
Identificação do grupo
| Nome completo | Matrícula |
|---|---|
| André Lopes | 211031593 |
| João Gabriel | 170013651 |
| João Pedro | 190030801 |
| Lívia Rodrigues | 180105051 |
1. Descrição do produto selecionado
O produto estudado é o computador de bordo embarcado do TrackIt, plataforma da Aiko Digital voltada à gestão e ao monitoramento de operações florestais, agrícolas e de mineração. Embora o TrackIt seja comercializado como uma plataforma de software (dashboards, relatórios, gestão de alarmes), seu funcionamento depende de um dispositivo embarcado instalado nos equipamentos de campo (colhedoras, feller bunchers, caminhões, tratores e máquinas de baldeio), responsável por adquirir, processar e transmitir dados operacionais em tempo real.
Neste trabalho, o "produto embarcado" é justamente esse terminal de telemetria / computador de bordo (também referido como MDT, Mobile Data Terminal), e não a camada de software na nuvem.
Imagens do produto
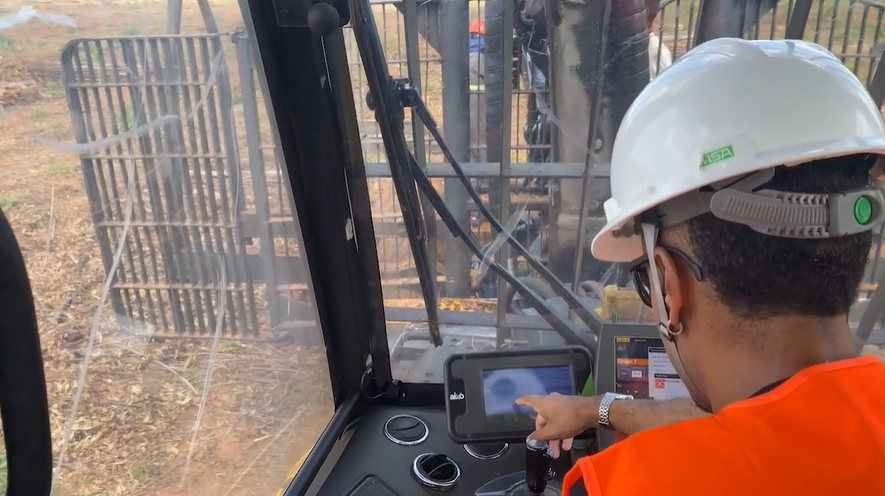 |
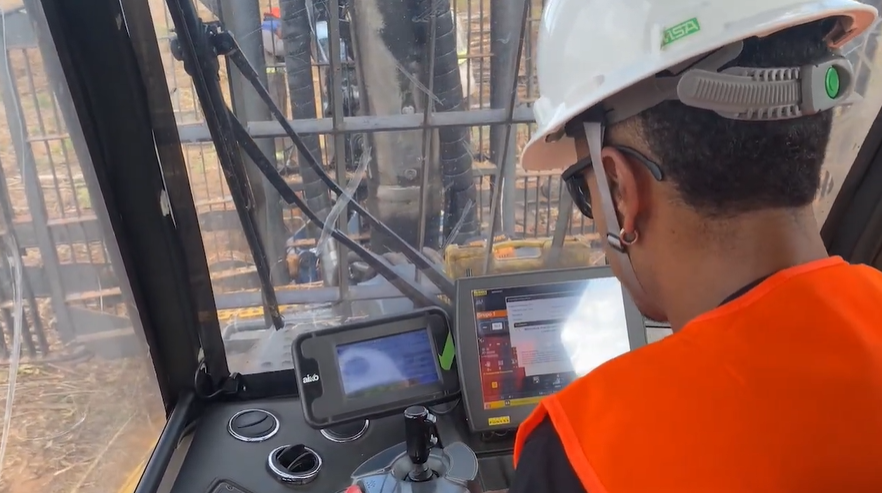 |
| Terminal/MDT instalado na cabine, em operação. | Operador interagindo com o computador de bordo. |
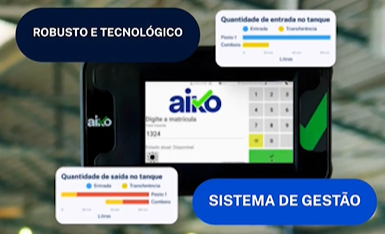 |
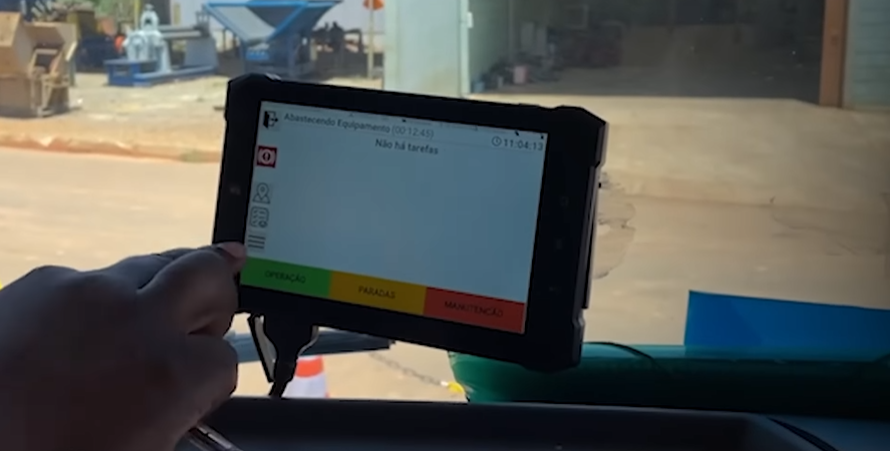 |
| Tela do terminal: identificação por matrícula e apontamento de combustível. | Tablet/MDT com a tela de apontamento de tarefas. |
 |
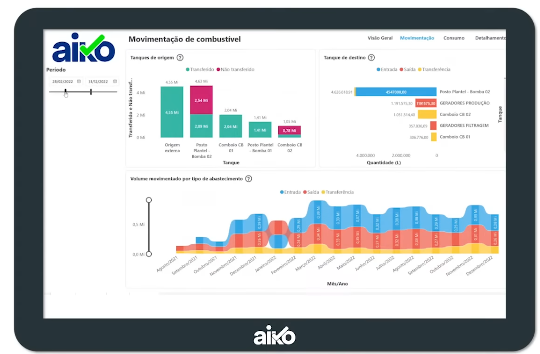 |
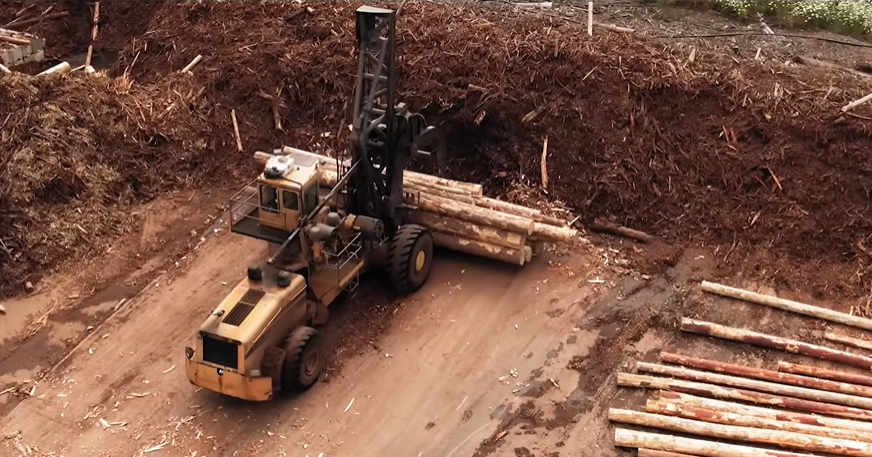
| Máquina florestal monitorada pelo computador de bordo. | Dashboard web do TrackIt (movimentação de combustível) alimentado pela telemetria. |
Fonte das imagens: Aiko Digital — TrackIt.
1.1 Funções principais, público-alvo e contexto de uso
- Localização e telemetria contínua dos equipamentos (posição GNSS, velocidade, deslocamento, estado operacional).
- Apontamento de produção e de insumos a bordo, com transmissão para a plataforma central.
- Detecção e sinalização de eventos (excesso de velocidade, equipamento sem tarefa, eventos de alarme).
- Comunicação resiliente: transmissão via rede móvel (3G/4G) com fallback via comunicação satelital em áreas sem cobertura celular.
- Interface com o operador via terminal/tablet (módulo MDT) para apontamentos e checklists.
Público-alvo: empresas dos setores florestal, agrícola (cana-de-açúcar, grãos), de celulose e de mineração que operam frotas de máquinas pesadas em campo, frequentemente em regiões remotas. Contexto de uso: ambiente severo (poeira, vibração, variação térmica, conectividade intermitente), com necessidade de rastreabilidade operacional e gestão centralizada da frota.
1.2 Componentes e sensores utilizados
| Função | Componente típico | Fonte |
|---|---|---|
| Posicionamento | Receptor GNSS/GPS | Aiko — Telemetria veicular |
| Movimento / estado do equipamento | Acelerômetro / IMU (sensores inerciais) | Aiko — Telemetria |
| Conectividade celular | Módulo 3G/4G | Aiko — Telemetria veicular |
| Conectividade em área remota | Módulo de comunicação satelital | Aiko — Videotelemetria florestal |
| Interface com operador | Terminal/tablet (MDT) com tela | Aiko — TrackIT |
| Aquisição de dados da máquina | Entradas digitais/analógicas; integração com barramento do equipamento (ex.: CAN bus) | Aiko — Telemetria veicular |
| Detecção de fadiga (módulo correlato) | Câmera + algoritmos (fornecida por plataforma externa de terceiros) | Aiko — Videotelemetria florestal |
1.3 Tecnologias de comunicação e controle embarcadas
- Comunicação primária: rede móvel celular (3G/4G) para transmissão de telemetria e apontamentos.
- Comunicação secundária (redundância): enlace satelital, garantindo disponibilidade dos dados mesmo fora da cobertura móvel, característica crítica em operações florestais/rurais remotas.
- Controle embarcado: firmware responsável por aquisição periódica dos sensores, buffering dos dados quando offline, e lógica de detecção de eventos (ex.: limiar de velocidade), padrão típico de sistemas com sistema operacional de tempo real (RTOS) em microcontroladores.
2. Análise técnica do funcionamento
2.1 Principais módulos do sistema
                ┌─────────────────────────────────────────────┐
                │            COMPUTADOR DE BORDO                │
                │                                               │
  GNSS ───────► │ ┌─────────┐   ┌──────────────┐   ┌─────────┐ │
  IMU  ───────► │ │ Sensores│──►│  Controle /   │──►│ Conect. │ │ ──► 3G/4G
  Máquina ────► │ │  (aquis)│   │  Firmware RTOS│   │         │ │ ──► Satélite
                │ └─────────┘   └──────┬───────┘   └─────────┘ │
                │                      │                        │
                │               ┌──────▼───────┐                │
  Operador ◄──► │               │ Interface MDT│                │
                │               │ (tela/tablet)│                │
                │               └──────────────┘                │
                └─────────────────────────────────────────────┘
                                       │
                                       ▼
                          Plataforma TrackIt (nuvem)
                     dashboards · alarmes · relatórios · BI
- Sensores / aquisição: GNSS (posição/velocidade), IMU (movimento/inclinação), e leitura de variáveis da máquina (produção, insumos, estado).
- Atuadores / sinalização: alertas locais ao operador (sonoro/visual) para eventos como excesso de velocidade.
- Controle (firmware): orquestra a amostragem dos sensores, aplica regras de negócio (detecção de eventos), gerencia buffer offline e prioriza canais de comunicação.
- Interface: terminal/tablet (MDT) para apontamentos, checklists e visualização.
- Conectividade: módulos 3G/4G e satelital, com fallback automático.
2.2 Identificação de tecnologias críticas
- Posicionamento GNSS sob dossel florestal: a copa das árvores degrada a recepção de satélites, desafio técnico central para precisão (ver bibliografia).
- Protocolos de comunicação sem fio resilientes: celular + satélite, com sincronização e store-and-forward para tolerar desconexões.
- Sistema operacional embarcado de tempo real (RTOS): garante determinismo na aquisição e no tratamento de eventos.
- Sensores inerciais MEMS: baixo custo, mas sujeitos a ruído e drift, exigindo calibração/fusão de dados.
- Técnicas de economia de energia: relevantes para terminais alimentados pela bateria do veículo ou em modo autônomo.
3. Proposta de reprodução com ESP32
3.1 Descrição conceitual
As funcionalidades do computador de bordo podem ser parcialmente reproduzidas com uma ESP32 e componentes do ecossistema ESP-IDF, mantendo a arquitetura de "aquisição → processamento → transmissão". A ESP32 é adequada por integrar Wi-Fi e Bluetooth, possuir dois núcleos, suportar FreeRTOS nativamente (base do ESP-IDF) e oferecer modos de deep sleep para economia de energia.
A tabela abaixo mapeia cada função do produto real para os sensores presentes na lista de sensores (ver Lista_de_Sensores.md), distinguindo o que é demonstrável fisicamente do que fica como módulo adicional / conceitual (não presente na lista de sensores).
| Função do produto real | Reprodução em ESP32 (componentes da lista) | Presente na lista? |
|---|---|---|
| Movimento / inclinação / estado | IMU – Acelerômetro + Giroscópio (I²C) + Sensor de Inclinação | ✅ Sim |
| Velocidade / "produção" da máquina | Sensor de Efeito Hall ou Reed-switch contando pulsos de uma roda com ímã (≈ hodômetro) | ✅ Sim |
| Anticolisão / distância | Sensor Ultrassom + Detector de Obstáculos (cenário mini-robô / aproximação) | ✅ Sim |
| Detecção de evento/impacto | Sensor de Choque / Sensor de Impacto / Sensor de Som | ✅ Sim |
| Condições ambientais | Temperatura DS18B20, Pressão/Temp. BMP280, Sensor de Chuva, Sensor de Gás | ✅ Sim |
| Interface com operador (MDT) | Tela OLED 0.98" (I²C) ou LCD 16x2 (I²C) + Encoder rotativo/Joystick/Botões para menus | ✅ Sim |
| Apontamento / navegação de menu | Joystick 2 eixos, Encoder rotativo, Potenciômetro, Sensor de Toque | ✅ Sim |
| Sinalização de alarme | LED RGB + Buzzer (ativo/passivo) acionados por regras (ex.: limiar de velocidade/inclinação) | ✅ Sim |
| Atuação / bloqueio | Relé (1/2 canais) ou Driver L298N (ex.: "travar" operação, acionar motor) | ✅ Sim |
| Presença/ausência do operador (proxy de fadiga) | Sensor de Movimento (PIR) + Sensor de Som (sinaliza ausência/inatividade) | ✅ Sim (proxy) |
| Persistência offline (store-and-forward) | Flash interna da ESP32 (NVS/SPIFFS), dispensa cartão SD | ✅ Sim (interno) |
| Sistema operacional | FreeRTOS (já embarcado no ESP-IDF) para tarefas concorrentes | ✅ Sim (nativo) |
| Conectividade com a "nuvem" | Wi-Fi nativo da ESP32 (MQTT/HTTP) como enlace real demonstrável | ✅ Sim (nativo) |
| Posicionamento GNSS | Módulo GPS u-blox NEO-6M (UART), não está na lista; posição/velocidade aproximada via Hall | + Add-on |
| Comunicação celular / satelital | Módulo SIM800L (2G) ou LoRa (SX1276), não está na lista; conceito coberto pelo Wi-Fi | + Add-on |
| Detecção de fadiga por câmera | ESP32-CAM + visão computacional, não está na lista; substituído pelo proxy PIR+som | + Add-on |
Fluxo conceitual: uma tarefa FreeRTOS amostra a IMU, o sensor de inclinação e os pulsos do Hall periodicamente; outra avalia regras de evento (velocidade acima do limite, inclinação excessiva, impacto, ausência do operador) e aciona LED/buzzer/relé; outra gerencia a fila de transmissão (envia via Wi-Fi/MQTT quando há enlace, ou grava na flash interna quando offline e reenvia depois). Um servidor simples (ex.: ThingSpeak/MQTT/HTTP) representa, em escala reduzida, a "plataforma TrackIt".
Observação de aderência ao TrackIt: a regra de alerta de inclinação existe como funcionalidade real da plataforma (proposta
LDC-INCL), e o excesso de velocidade e a gestão de fadiga também, ou seja, os cenários demonstráveis com os componentes da lista refletem funcionalidades reais do produto, não exemplos genéricos.
3.2 Diagrama conceitual de blocos
  ENTRADAS (lista)              ESP32 (FreeRTOS / ESP-IDF)         SAÍDAS
  ┌──────────────┐  I²C    ┌──────────────────────────────┐
  │ IMU (acel+gir)│───────►│                              │   Wi-Fi / MQTT
  │ + Inclinação │         │  ┌────────┐  ┌────────────┐  │──────────────► "Nuvem"
  └──────────────┘         │  │ Tarefa │  │  Tarefa    │  │               (TrackIt
  ┌──────────────┐  GPIO   │  │ aquis. │─►│  regras /  │  │                simulado)
  │ Hall / Reed  │────────►│  │sensores│  │  eventos   │  │
  │ (pulsos=veloc)│        │  └────────┘  └─────┬──────┘  │   ┌──────────┐
  └──────────────┘         │  ┌────────┐        │         │──►│ LED RGB  │
  ┌──────────────┐  GPIO   │  │ Tarefa │        ▼         │   │ + Buzzer │
  │ Ultrassom /  │────────►│  │ comuni-│  ┌────────────┐  │   └──────────┘
  │ obstáculo    │         │  │ cação  │  │ Buffer flash│  │   ┌──────────┐
  └──────────────┘         │  └────────┘  │ (NVS/SPIFFS)│  │──►│  Relé /  │
  ┌──────────────┐  GPIO   │              │  offline    │  │   │  L298N   │
  │ Choque/Som/  │────────►│              └────────────┘  │   └──────────┘
  │ Chuva/Gás/Tº │         │                              │   ┌──────────┐
  └──────────────┘         │                              │──►│ OLED/LCD │
  ┌──────────────┐  GPIO   │                              │   │  (I²C)   │
  │Joystick/Encod│◄───────►│                              │   └──────────┘
  │/Botão (MDT)  │         └──────────────────────────────┘
  └──────────────┘
        ┌─ ➕ Add-on (fora da lista): GPS NEO-6M (UART) · SIM800L/LoRa · ESP32-CAM ─┐
3.3 Limitações e desafios esperados
- Sem posicionamento real: a lista não inclui GPS. A "localização" é abstraída: usamos o Hall/Reed-switch para estimar velocidade/distância (hodômetro), mas não há coordenada geográfica. Um GPS NEO-6M poderia ser acrescentado como add-on; a precisão ainda seria inferior à de receptores profissionais (sem RTK), agravada sob dossel florestal.
- Comunicação celular/satelital ausente: a lista não tem módulo celular nem LoRa. Usamos o Wi-Fi nativo da ESP32 para demonstrar o conceito de transmissão à nuvem; o fallback satelital do produto real fica apenas no plano conceitual.
- Fadiga sem câmera: sem ESP32-CAM, a detecção de fadiga é substituída por um proxy (ausência de movimento via PIR + ausência de som), bem mais simples que a visão computacional do produto real.
- Robustez ambiental: a ESP32 e os módulos de prototipagem não têm a proteção (IP, vibração, temperatura) exigida do produto industrial embarcado em máquinas.
- Persistência limitada: o buffer offline usa a flash interna (NVS/SPIFFS), com capacidade bem menor que o armazenamento do terminal real; exige cuidado com desgaste de escrita e tratamento de falhas no reenvio.
- Alimentação: num veículo real o terminal é alimentado pela bateria/ignição; no protótipo isso é simplificado para USB/fonte de bancada.
4. Pesquisa bibliográfica e tecnológica
Cada artigo está publicado em periódico científico (journal) e é de acesso aberto. Para cada um são fornecidos o link da página oficial do artigo e o link direto do PDF.
4.1 Artigos sobre tecnologias que viabilizam o produto
[T1] GNSS para Posicionamento de Alta Precisão: uma revisão de técnicas de correção e arquiteturas de sistema (2025), Applied Sciences, MDPI. Página: https://www.mdpi.com/2076-3417/15/22/12304 · PDF Revisão das técnicas modernas de posicionamento GNSS de alta precisão (mitigação de atrasos atmosféricos, erros de efemérides/relógio, multicaminho e ruído de receptor). Relação com o produto: o GNSS é o sensor central do computador de bordo; o artigo fundamenta os desafios de precisão e as arquiteturas de correção relevantes para telemetria de máquinas em campo.
[T2] A Survey of LoRaWAN for IoT: From Technology to Application (2018), Sensors 18(11):3995, MDPI. Página: https://www.mdpi.com/1424-8220/18/11/3995 · PDF Levantamento completo da tecnologia LoRaWAN: arquitetura, alcance, baixo consumo e mecanismos de confiabilidade/segurança. Relação com o produto: embasa a escolha de LoRa como reprodução didática do enlace de longo alcance e baixa potência usado pelo terminal em áreas remotas (substituindo conceitualmente o canal satelital).
[T3] Performance study of real-time operating systems for Internet of Things devices (2018), IET Software, Wiley (open access). Página: https://ietresearch.onlinelibrary.wiley.com/doi/full/10.1049/iet-sen.2017.0048 · PDF Avaliação de desempenho de RTOSs para IoT (incluindo FreeRTOS): primitivas de sincronização, latência e resposta a eventos externos. Relação com o produto: o firmware do computador de bordo é determinístico e concorrente; o artigo justifica o uso de RTOS (FreeRTOS, base do ESP-IDF) na reprodução com ESP32.
[T4] MEMS Inertial Sensor Calibration Technology: Current Status and Future Trends (2022), Micromachines 13(6):879, MDPI. Página: https://www.mdpi.com/2072-666X/13/6/879 · PDF Revisão das técnicas de calibração de sensores inerciais MEMS e suas fontes de erro. Relação com o produto: a IMU detecta movimento/inclinação/estado do equipamento; o artigo trata do ruído e drift que precisam ser tratados tanto no produto real quanto na versão com a IMU da lista.
4.2 Artigos sobre aplicação / uso do produto
[A1] Recent Applications of Smart Technologies for Monitoring the Sustainability of Forest Operations (2023), Forests 14(7):1503, MDPI. Página: https://www.mdpi.com/1999-4907/14/7/1503 · PDF Revisão de tecnologias inteligentes (sensores, GNSS, IoT) para monitoramento de operações florestais. Relação com o produto: é exatamente o domínio de aplicação do TrackIt, telemetria embarcada em máquinas florestais para gestão operacional e de sustentabilidade.
[A2] Sensors for Digital Transformation in Smart Forestry (2024), Sensors 24(3):798, MDPI. Página: https://www.mdpi.com/1424-8220/24/3/798 · PDF Panorama dos sensores (GNSS, IMU, LiDAR, CAN bus) aplicados à transformação digital na silvicultura. Relação com o produto: descreve a integração sensor-máquina equivalente à do computador de bordo, incluindo aquisição via barramento da máquina e posicionamento sob dossel.
[A3] Applying IoT Sensors and Big Data to Improve Precision Crop Production: A Review (2023), Agronomy 13(10):2603, MDPI. Página: https://www.mdpi.com/2073-4395/13/10/2603 · PDF Revisão sobre uso de sensores IoT e dados em larga escala na agricultura de precisão. Relação com o produto: o TrackIt também atende o setor agrícola (cana, grãos); o artigo exemplifica o uso de telemetria embarcada e ESP32 para monitoramento de produção em campo.
[A4] Driver Fatigue Detection Systems Using Multi-Sensors, Smartphone, and Cloud-Based Computing Platforms: A Comparative Analysis (2021), Sensors 21(1):56, MDPI. Página: https://www.mdpi.com/1424-8220/21/1/56 · PDF Análise comparativa de sistemas de detecção de fadiga do motorista por múltiplos sensores/câmera com processamento na nuvem. Relação com o produto: corresponde diretamente ao módulo de gestão de eventos de fadiga integrado ao TrackIt (bocejo, uso de celular, ausência), reproduzível de forma simplificada com ESP32-CAM ou pelo proxy PIR+som.
5. Comparativo com produtos similares
Produtos de mercado da mesma categoria (terminais de telemetria / computadores de bordo para frotas e máquinas pesadas), de gerações e fabricantes diversos.
| Produto | Fabricante | Setor principal | GNSS | Comunicação | Sensores / dados | Interface operador | Observações | Fonte |
|---|---|---|---|---|---|---|---|---|
| Computador de bordo TrackIt | Aiko (Brasil) | Florestal / agro / mineração | Sim | Celular 3G/4G + satélite | GNSS, IMU, produção, insumos, alarmes; fadiga (câmera externa) | Tablet/MDT na cabine | Forte foco em operação florestal e fallback satelital | TrackIT |
| GO9 | Geotab (Canadá) | Telemática de frotas (geral) | Sim | Celular | GPS, acelerômetro, OBD/CAN, motor | App/portal (sem tela na cabine) | Plug-and-play via OBD-II | GO9 Support Document |
| FMB920 / FMC | Teltonika (Lituânia) | Rastreamento veicular | Sim | Celular 2G/4G (+ BLE) | GPS, acelerômetro, entradas digitais | Sem tela (configurável) | Tracker compacto, amplamente usado por integradores | FMB920 (wiki oficial) |
| JDLink | John Deere (EUA) | Agrícola / construção | Sim | Celular (+ satélite em linhas selecionadas) | GNSS, CAN da máquina, telemetria de motor | Monitor da máquina | Integrado de fábrica nas máquinas Deere | JDLink Satellite Modem |
| KOMTRAX | Komatsu (Japão) | Construção / mineração | Sim | Celular + satélite | GNSS, horímetro, consumo, diagnóstico | Portal web | Telemetria de fábrica com cobertura satelital | KOMTRAX |
| Product Link / VisionLink | Caterpillar (EUA) | Construção / mineração | Sim | Celular + satélite | GNSS, CAN, combustível, eventos | Portal/monitor | Opção celular ou satelital conforme modelo | Cat Product Link Hardware |
Referências bibliográficas
- GNSS for High-Precision and Reliable Positioning: A Review of Correction Techniques and System Architectures. Applied Sciences, MDPI, 2025. https://www.mdpi.com/2076-3417/15/22/12304
- Ertürk, M. A. et al. A Survey of LoRaWAN for IoT: From Technology to Application. Sensors, 18(11):3995, MDPI, 2018. https://www.mdpi.com/1424-8220/18/11/3995
- Belleza, R. R.; de Freitas, E. P. Performance study of real-time operating systems for Internet of Things devices. IET Software, 2018. https://ietresearch.onlinelibrary.wiley.com/doi/full/10.1049/iet-sen.2017.0048
- MEMS Inertial Sensor Calibration Technology: Current Status and Future Trends. Micromachines, 13(6):879, MDPI, 2022. https://www.mdpi.com/2072-666X/13/6/879
- Recent Applications of Smart Technologies for Monitoring the Sustainability of Forest Operations. Forests, 14(7):1503, MDPI, 2023. https://www.mdpi.com/1999-4907/14/7/1503
- Sensors for Digital Transformation in Smart Forestry. Sensors, 24(3):798, MDPI, 2024. https://www.mdpi.com/1424-8220/24/3/798
- Applying IoT Sensors and Big Data to Improve Precision Crop Production: A Review. Agronomy, 13(10):2603, MDPI, 2023. https://www.mdpi.com/2073-4395/13/10/2603
- Driver Fatigue Detection Systems Using Multi-Sensors, Smartphone, and Cloud-Based Computing Platforms: A Comparative Analysis. Sensors, 21(1):56, MDPI, 2021. https://www.mdpi.com/1424-8220/21/1/56
- Aiko Digital. Plataforma TrackIt. https://aiko.digital/trackit/
- Aiko Digital. Telemetria veicular: como monitorar sua frota em tempo real? https://aiko.digital/telemetria-veicular-2/
- Aiko Digital. Telemetria: o que é e como ela pode beneficiar sua operação. https://aiko.digital/telemetria/
- Aiko Digital. Videotelemetria florestal. https://aiko.digital/videotelemetria-florestal/
- Geotab. GO9 Support Document. https://support.geotab.com/go-devices/go9/doc/go9-document
- Teltonika Telematics. FMB920 (Wiki oficial). https://wiki.teltonika-gps.com/view/FMB920
- John Deere. JDLink Satellite Modem. https://www.deere.co.nz/en/technology-products/precision-ag-technology/data-management/jdlink-satelite-modem/
- Komatsu. KOMTRAX. https://www.komatsu.eu/en/komtrax
- Caterpillar. Product Link Hardware. https://www.cat.com/en_US/support/technology/equipment-management/product-link-hardware.html