Projeto de Documentação - Robô Aspirador Wolley
1. Apresentação
Integrantes do Projeto:
| Nome | Matrícula |
|---|---|
| Ciro Costa de Araújo | 190011611 |
| Clara Marcelino Ribeiro de Sousa | 200036351 |
| Daniel Rocha Oliveira | 190104821 |
| Samuel Alves Sato | 200069322 |
Objetivo do Trabalho:
- O objetivo do trabalho 1 é detalhar o produto escolhido pelo grupo (Robô Aspirador Wolley). O detalhamento será altamente preciso, compreendendo todos os pontos necessários para a entrega deste trabalho.
Motivo da Escolha:
- O Robô Aspirador foi escolhido pela sua complexidade geral, tanto no sistema embarcado associado, como na parte estrutural. Por ser um item de vasta aplicabilidade em diversos locais do cotiano da população e por conter um vasto repertório de documentação e artigos científicos, escolhemos este produto. Além de ser um produto open soucer, que possui uma boa explicação dos componentes e softwares embarcados
2. Sistema Escolhido
Produto: Robô Aspirador Wolley
Descrição:
O Wolley® é um projeto inovador de robô aspirador de pó, projetado para ser totalmente personalizável, reparável e fabricável de forma independente através da impressão 3D. Trata-se de uma plataforma open source, permitindo que qualquer pessoa tenha acesso aos arquivos de projeto, montando ou adaptando o robô conforme sua necessidade. Atualmente em fase de desenvolvimento ativo, o Wolley já conta com módulos essenciais disponíveis, incluindo bateria, sistema de controle (DevECU), motor de ventilação (Fan) e módulos de tração (Roda). A previsão é que todas as partes fundamentais para um robô funcional estejam concluídas até o próximo outono.
Sistema de Interconexão Wolley:
O projeto adota um sistema de interconexão modular, utilizando um cabo de 5 fios que integra alimentação elétrica (5V regulados e 12V direto da bateria) e comunicação por CAN Bus, uma tecnologia consagrada no setor automotivo pela robustez e confiabilidade.
Principais Características:
- Projeto Open Source: Toda a documentação, arquivos CAD e código-fonte disponíveis publicamente, permitindo fabricação, personalização e reparos livres.
- Construção Modular: Módulos independentes (bateria, unidade de controle, ventilador, rodas) conectados via um sistema de cabo de 5 fios. Comunicação entre módulos via CAN Bus (padrão automotivo). Tensão regulada 5V e ~12V direto da bateria distribuída entre os módulos.
- Estrutura 3D-Printável: Todas as partes mecânicas podem ser fabricadas por impressão 3D doméstica (FDM), usando materiais como PLA ou PETG.
- Hardware Eletrônico Base:
- DevECU: Unidade de Controle Eletrônico de Desenvolvimento, com uso do MCU Infineon XMC1404_F064X200A e transceptor CAN Infineon TLE7251VSJ. Referência
- IMU Recomendada: Sensores como MPU6050 para estabilidade e orientação espacial.
- LIDAR Sugerido: Utilização de sensores como RPLIDAR A1 para mapeamento de ambiente.
- Capacidade de Navegação Inteligente: Suporte a algoritmos SLAM (Simultaneous Localization and Mapping) para construção de mapas e navegação autônoma e integração com frameworks de robótica como ROS (Robot Operating System).
- Bateria: Módulo dedicado de bateria recarregável (tipo e capacidade detalhados nas especificações do módulo Battery v2.1, mas geralmente baseados em baterias de íons de lítio).
- Facilidade de Expansão: Novo módulos podem ser facilmente adicionados ou substituídos graças à arquitetura aberta e interconectada.
- Versatilidade de Funções: Não é limitado a aspiração, pode ser adaptado para outras funções como limpeza úmida (mop), apenas substituindo o módulo de atuação.
Aplicações e Segmento de Mercado:
O Wolley se insere no mercado de robôs aspiradores como uma solução de baixo custo, personalizável e de acesso aberto, em contraste com modelos comerciais proprietários que limitam modificações e reparos.
Ilustrações:
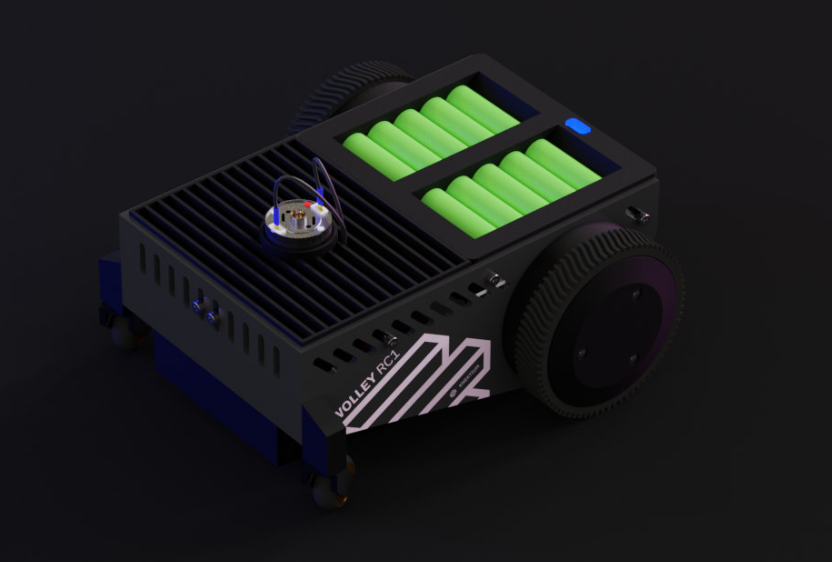
Esquemáticos
Esquemático baterias Esquemático placa principal
Referências Técnicas:
3. Listagem de Características
3.1 Hardware
3.1.1 Unidade de Processamento
| Item | Descrição |
|---|---|
| Nome | MPU-6050 |
| Tipo | Unidade de Processamento de Movimento (MPU) |
| Arquitetura | MEMS de 6 eixos com processador digital de movimento (DMP) integrado |
| Fabricante | TDK InvenSense |
| Frequência de Clock | Oscilador interno de 8 MHz, suporta fontes externas de 32.768 kHz e 19.2 MHz |
| Referências | MPU-6050 , Datasheet |
| Item | Descrição |
|---|---|
| Nome | Camsense-X1 |
| Tipo | Sensor LiDAR 2D rotativo |
| Arquitetura | Microcontrolador interno (MCU) |
| Fabricante | Camsense |
| Frequência de Clock | 5–7 Hz |
| Referências | Camsense-X1 |
| Item | Descrição |
|---|---|
| Nome | Overview-LIDAR-A1 |
| Tipo | RPLIDAR-A1 |
| Arquitetura | Microcontrolador interno (MCU) |
| Fabricante | SLAMTEC |
| Frequência de Clock | 2-10 HZ |
| Referências | Overview-LIDAR-A1, Especificações |
3.2 Memória
| Tipo | Especificação |
|---|---|
| Nome | MPU-6050 |
| RAM (Volátil) | Utiliza a memória RAM interna do microcontrolador principal, que é o Infineon XMC1404_F064X200A, com capacidade de 16KB. |
| ROM / Flash (Não-Volátil) | Memória Flash interna do microcontrolador, de 200 KB. |
| EEPROM | Sim - O MPU-6050 possui uma EEPROM interna utilizada para calibração de fábrica dos sensores. |
| Referências | MPU-6050, Guia de Usuário-MPU-6050, XMC1404-F064X0200 AA |
3.3 Sistema Operacional
O Wolley opera sem sistema operacional (bare-metal). O código é diretamente carregado no microcontrolador, que executa um único processo contínuo para controlar o robô.
Referência: Website da Wolley
3.4 Sensores e Atuadores
3.4.1 Sensores:
| Sensor de corrente elétrica | |
|---|---|
| Modelo | MCS1803GS-05-P |
| Fabricante | Monolithic Power Systems (MPS) |
| Tensão alimentação | 5V |
| Tempo de resposta | 5 us |
| Saida | Analógica |
| Referências | MCS1803GS-05-P |
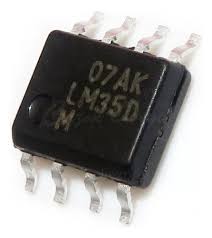
| Sensor de temperatura | |
|---|---|
| Modelo | LM35DM |
| Fabricante | Texas Instruments |
| Tensão alimentação | 4V até 30V |
| Saida | Analógica |
| Referências | LM35DM |
| Sensor de velocidade | |
|---|---|
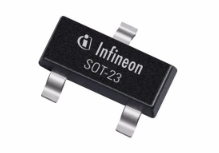
| Modelo | TLE4964-4M |
| Fabricante | Infineon |
| Tensão alimentação | 3V até 32V |
| Tempo de resposta | 15 us |
| Saida | Digital |
| Referências | TLE4964-4M |
3.4.2 Atuadores:
| Motor | |
|---|---|
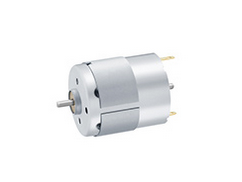
| Modelo | RS-385PH-16120 |
| Fabricante | Mabuchi |
| Função | Movimentar rodas |
| Tensão alimentação | 10V até 30V |
| Velocidade sem carga | 10200/min (18V) |
| Potencia | 0.7W~35W |
| Referências | RS-385PH-16120 |
| Item | Descrição |
|---|---|
| Nome do Componente | ULN2003A |
| Função | Driver de corrente para cargas indutivas como motores e relés |
| Fabricante | Texas Instruments / STMicroelectronics |
| Referências | ULN2003A |
Conexão com MCU/MPU:
| Item | Descrição |
|---|---|
| Unidade de Controle (MCU) | Microcontroladores embarcados em PCBs dedicadas |
| Principais Placas (PCBs) | PCB_MotorECU, PCB_BatteryECU, PCB_DevECU_A |
| Referências | PCB_MotorECU, PCB_BatteryECU, wolley.xyz |
3.5 Interfaces de Comunicação com fio
O sistema utiliza comunicação CAN para integrar a MCU com o motor. O driver TLE7251 é responsável por adaptar os sinais, garantindo a estabilidade e a precisão das trocas de informação.
| Item | Descrição |
|---|---|
| Nome do Componente | TLE7251 |
| Função | Transceiver LIN de alta velocidade (LIN 2.2A / SAE J2602) |
| Fabricante | Infineon |
| Referências | TLE7251 |
3.6 Interfaces de Comunicação sem fio
O robô aspirador Wolley não possui interfaces de comunicação sem fio integradas.
3.7 Unidades de Entrada/Saída (I/O)
Por utilizar o microcontrolador Infineon XMC1404, possui diversas interfaces de entrada/saída (I/O) essenciais para o controle de sensores e atuadores:
| Item | Descrição |
|---|---|
| GPIO (General Purpose Input/Output) | Entradas e saídas digitais programáveis, utilizadas para controlar LEDs, relés, sensores, entre outros. Configuração de interrupção e resistores internos de pull-up/pull-down. |
| ADC (Conversor Analógico-Digital) | Conversor de 12 bits, com múltiplos canais de entrada analógica, utilizado para sensores analógicos. |
| PWM (Pulse Width Modulation) | Capacidade de gerar sinais PWM de até 16 bits para controle de motores e LEDs. Suporta sincronização entre canais para controle de motores trifásicos. |
| Referências | Infineon XMC1400 Data Sheet, Infineon XMC1400 Reference Manual |
3.8 Fonte de Energia e Sistema de Alimentação
| Tipo | Especificação |
|---|---|
| Tipo | Bateria |
| Tipo de células | Ni-MH (AA) |
| Numero de células | 10 |
3.9 Firmware e Atualizações
| Tipo | Especificação |
|---|---|
| Tipo | customizada |
| versão | - |
| Referência | Tasks |
3.10 Unidade de Proteção e Segurança
| Item | Descrição |
|---|---|
| Nome do Componente | ESD5V5U5ULC |
| Função | Diodo de proteção contra descargas eletrostáticas |
| Fabricante | Infineon |
3.11 Armazenamento Externo
O robô aspirador Wolley não possui armazenamento externo dedicado, como cartões SD, NAND flash ou HDD. O projeto enfatiza um design modular e open-source, com comunicação entre os módulos via barramento CAN, mas não menciona explicitamente a inclusão de dispositivos de armazenamento externo. Referência
3.12 Interface com o Usuário (UI)
| Item | Descrição |
|---|---|
| Displays | Não há displays integrados no projeto original. A interação com o usuário é limitada a LEDs indicadores. |
| Botões e Sensores de Toque | Não há botões físicos ou sensores de toque no design original. A operação é realizada por meio de LEDs e comunicação com fio. |
| Referência | Github |
4. Artigos acadêmicos relacionados
4.1 Tecnologias que viabilizam a existência do produto
Comunicação CAN: Características de Aplicações
Artigo sobre a rede CAN, abordando suas principais características e aplicações. Destaca como esse protocolo é amplamente utilizado em sistemas embarcados e de grande porte como sistemas veiculares. Pode ser acessado nesse link.
A rede CAN foi criada pela Bosch em 1986 com o objetivo de permitir uma comunicação eficiente entre diversos módulos eletrônicos (ECUs) em veículos. Com o tempo, esse protocolo se consolidou como padrão na indústria, sendo amplamente utilizado também em sistemas de automação e embarcados devido à sua confiabilidade, simplicidade e baixo custo de implementação.
Entre as principais vantagens da rede CAN estão a sua estrutura física baseada em um par de fios trançados, o que reduz o custo de cabeamento e garante resistência a interferências eletromagnéticas, além de suportar comunicação em tempo real com taxas de transmissão que podem chegar a 1 Mbps em curtas distâncias. A topologia do sistema é em barramento, permitindo a conexão de até 32 dispositivos, chamados de nós, com o uso de resistores de terminação para garantir a integridade do sinal. Outra característica importante é o sistema de arbitragem de mensagens, em que as mensagens com maior prioridade (menor valor de ID) têm preferência no acesso ao barramento. Isso garante que dados críticos sejam transmitidos com maior rapidez, o que é essencial em aplicações de controle.
A estrutura das mensagens CAN também é destacada no artigo, abordando os formatos padrão (2.0A, com 11 bits de identificação) e estendido (2.0B, com 29 bits). Cada mensagem pode conter até 8 bytes de dados úteis, e inclui mecanismos de verificação de erros como o CRC, o que reforça a segurança da comunicação. A rede CAN opera nas camadas inferiores do modelo OSI, sendo responsável pela comunicação direta entre dispositivos físicos.
Temperature stable Hall effect sensors
Artigo sobre o efeito Hall e suas aplicações em sensores. A partir desse princípio físico, é possível desenvolver diversos tipos de sensores magnéticos para medições precisas de posição, corrente e velocidade. Pode ser acessado nesse link.
O artigo investiga o desenvolvimento de sensores de efeito Hall com alta estabilidade térmica, voltados para medições de posição, ângulo, força, torque, deformação e corrente elétrica em sistemas embarcados. O estudo concentra-se na fabricação de sensores a partir de filmes finos de ligas de antimônio de índio e gálio (In₁₋ₓGaₓSb), dopados com telúrio, utilizando a técnica de epitaxia por feixe molecular (MBE). O objetivo central foi criar sensores com alta sensibilidade magnética e mínima variação de desempenho em uma ampla faixa de temperatura, de -40 °C a +200 °C.
Durante os testes, os sensores fabricados demonstraram excelente comportamento em termos de sensibilidade magnética e estabilidade térmica. Esse resultado indica que o sensor pode operar com confiabilidade em ambientes adversos sem exigir compensações térmicas complexas.
State, capabilities and prospects of mobile processors and controllers
O artigo apresenta um panorama abrangente sobre os microcontroladores e processadores utilizados em sistemas móveis embarcados, destacando suas capacidades, arquiteturas e principais aplicações. Pode ser acessado nesse link.
O foco está em comparar diferentes famílias de microcontroladores das principais empresas do setor, como Microchip, STMicroelectronics, Infineon Technologies e Renesas, e evidenciar suas funcionalidades para projetos embarcados modernos. A análise mostra que, independentemente da origem, há uma tendência consolidada na adoção da arquitetura ARM em microcontroladores voltados a sistemas móveis, devido à sua alta eficiência energética, desempenho superior e versatilidade.
Entre os diversos modelos estudados, o artigo dedica atenção especial à família XMC da Infineon Technologies. Esses microcontroladores são altamente integrados, apresentam baixo consumo energético, alta capacidade de processamento, suporte a múltiplos periféricos e, no caso do XMC4800, integração com protocolo EtherCAT, que viabiliza comunicação em tempo real. Eles são projetados para aplicações industriais, mas se mostram ideais também para sistemas móveis inteligentes, como robôs aspiradores, que exigem respostas rápidas, conectividade confiável e processamento paralelo de sensores e atuadores.
O artigo também destaca que os 32 bits são a escolha ideal para sistemas mais complexos, como robôs aspiradores, em que múltiplos módulos (como sensores de distância, motores, mapeamento de ambiente e controle de bateria) operam simultaneamente. Nesse cenário, microcontroladores como os da série XMC se destacam pela capacidade de integração de diversos módulos e protocolos em um único chip, reduzindo espaço físico, consumo e complexidade do sistema embarcado.
Predict the Percentage Error of LM35 Temperature Sensor Readings using Simple Linear Regression Analysis
Este artigo apresenta um estudo sobre a precisão e estabilidade do sensor de temperatura LM35, amplamente utilizado em sistemas embarcados devido ao seu custo acessível, fácil integração e resposta linear à variação de temperatura. Pode ser acessado nesse link.
O LM35 é um sensor analógico cuja saída varia em 10 mV para cada grau Celsius, sendo facilmente lido por microcontroladores como o Arduino, utilizado no experimento, ou por microcontroladores mais avançados como o XMC. No entanto, apesar de sua simplicidade e praticidade, o LM35 apresenta variações na leitura ao longo do tempo de uso, o que pode comprometer a confiabilidade em aplicações críticas de monitoramento térmico.
Para investigar esse comportamento, os autores implementaram um sistema embarcado básico com Arduino, LCD e o sensor LM35, coletando dados de temperatura ao longo de 250 minutos com medições a cada 5 minutos. As leituras do LM35 foram comparadas com as de um equipamento de medição calibrado, e os autores calcularam o erro percentual entre ambos. Com base nos dados obtidos, aplicaram uma análise de regressão linear simples (SLR) para modelar a relação entre o tempo de uso do sensor e o percentual de erro nas leituras. A equação gerada revelou uma tendência de redução do erro ao longo do tempo, com uma constante de 5,56 e um coeficiente de regressão de -0,014, sugerindo que o sensor tende a estabilizar após um certo período de funcionamento contínuo.
4.2 Artigos científicos sobre aplicação / uso do produto
Assessment of Human-Robot Interaction between Householders and Robotic Vacuum Cleaners
Este artigo investiga as interações entre usuários domésticos e robôs aspiradores, com foco na experiência de uso, nas expectativas e nos comportamentos desenvolvidos ao longo do tempo. Pode ser acessado nesse link.
O estudo propõe e aplica o Modelo Híbrido, uma abordagem centrada no usuário que combina dois modelos anteriores, o Build-to-Order (BTO) e o Dynamic Eco-strategy Explorer Model (DEEM), para personalização e adaptação de produtos tecnológicos às necessidades reais dos consumidores. O robô aspirador foi escolhido como objeto central de análise por ser uma das formas mais populares de robótica doméstica atualmente, integrando tecnologia autônoma, conectividade e interação com o ambiente.
A metodologia utilizada incluiu entrevistas com 15 usuários na Turquia, todos proprietários de robôs aspiradores de faixa média. O objetivo era compreender como esses dispositivos são incorporados à rotina das casas, como os usuários percebem e ajustam seu comportamento em função das limitações e capacidades dos robôs, e quais são suas expectativas em relação à personalização e melhorias futuras. Um dos principais achados foi que, mesmo entre usuários conscientes e sobre as tecnologias de envolvidas, a aquisição do robô é marcada por incertezas e baixa expectativa inicial, o que muda conforme a experiência de uso se desenvolve.
O estudo identificou dois perfis principais de comportamento. O primeiro grupo é formado por usuários que se adaptam às limitações do robô, ajustando o ambiente e seus próprios hábitos, por exemplo, mantendo o chão livre de objetos pequenos antes de iniciar a limpeza. O segundo grupo inclui usuários que, ao perceberem que o robô não atende às suas expectativas ou à complexidade do ambiente doméstico, tendem a abandoná-lo ou reduzir significativamente seu uso. Independentemente do grupo, observou-se uma tendência à antropomorfização do robô, atribuindo a ele nomes, personalidades e emoções, o que reforça seu papel não apenas funcional, mas também social dentro do ambiente doméstico.
Outro ponto relevante discutido foi o desejo dos usuários por personalização. Muitos entrevistados manifestaram interesse em poder modificar, atualizar ou adaptar seus robôs conforme a experiência de uso, por exemplo, integrando sensores de câmera, ajustando modos de operação, ou mesmo instalando funções específicas como detectores de dejetos de animais. No entanto, também ficou claro que informações técnicas sobre os componentes e capacidades do robô nem sempre são compreensíveis para o usuário final, o que limita o potencial de personalização e gera frustração.
Ros-Slam Powered Autonomous Vacuum Cleaner
O artigo apresenta o desenvolvimento de um robô aspirador autônomo baseado em tecnologias avançadas como ROS 2 (Robot Operating System) e SLAM (Simultaneous Localization and Mapping), com o objetivo de proporcionar navegação precisa, mapeamento em tempo real e maior eficiência na limpeza. Pode ser acessado nesse link.
Diferente dos modelos tradicionais, que operam por meio de trajetórias pré-programadas ou movimentos aleatórios, o robô proposto utiliza sensores LiDAR e algoritmos de localização para construir mapas do ambiente em tempo real, permitindo desviar de obstáculos dinamicamente e otimizar o trajeto de limpeza. Essa abordagem garante melhor cobertura do espaço e reduz redundâncias, elevando o desempenho geral do sistema.
A arquitetura do robô é modular e integra diversos componentes embarcados: um Raspberry Pi 4, que atua como unidade de processamento principal, um Arduino Uno para controle dos motores e atuadores, um sensor LiDAR A1M8 360°, e uma câmera ESP32-CAM para reconhecimento de objetos. Esses dispositivos se comunicam por meio da infraestrutura do ROS 2 Humble, que coordena a navegação e o planejamento de rotas via o Nav2 stack. O sistema foi testado tanto em simulações no ambiente virtual Gazebo, quanto em situações reais, onde demonstrou ser capaz de adaptar-se a mudanças no ambiente, evitando obstáculos em tempo real e cobrindo eficientemente as áreas a serem limpas.
A metodologia adotada para o desenvolvimento do robô envolveu o projeto do sistema, integração do hardware, implementação do software e validação experimental. O SLAM baseado em LiDAR foi fundamental para o sucesso do projeto, pois forneceu ao robô a capacidade de se localizar e gerar mapas mesmo em ambientes desconhecidos. A arquitetura de software incluiu ainda o uso de ferramentas como Rviz para visualização e monitoramento dos dados em tempo real, além do uso de CAD (SolidWorks) para projetar a estrutura física do robô. Os testes mostraram que o sistema conseguiu superar desafios comuns a aspiradores tradicionais, como a cobertura incompleta do ambiente e dificuldades com obstáculos móveis.
Do ponto de vista de aplicação prática, esse tipo de projeto demonstra o potencial de uso de plataformas abertas e tecnologias acessíveis (como Raspberry Pi e Arduino) no desenvolvimento de robôs aspiradores inteligentes e personalizados.
Intelligent Scheduling And Motion Control For Household Vacuum Cleaning Robot System Using Simulation Based Optimization
Este artigo propõe um novo método de controle inteligente e agendamento para robôs aspiradores domésticos, com foco na eficiência da limpeza ao longo de múltiplos ciclos, por meio de uma abordagem baseada em otimização por simulação (Simulation-Based Optimization, SO). Pode ser acessado nesse link.
Enquanto a maioria dos modelos tradicionais de robôs aspiradores utiliza padrões pré-definidos ou movimentos aleatórios (como zigzag, espiral ou seguindo paredes), o estudo defende que essas abordagens tendem a gerar rotas ineficientes, especialmente em execuções repetidas. Para resolver esse problema, os autores propõem uma estrutura que analisa a distribuição de poeira no ambiente e gera um agendamento de ciclos de limpeza adaptado ao nível de sujeira detectado, otimizando o trajeto e o uso da energia.
O sistema proposto assume que o robô opera dentro de um ecossistema doméstico inteligente, composto por sensores ópticos, câmeras e um controlador central. Esses componentes fornecem ao robô informações completas sobre o ambiente, como tamanho, layout, obstáculos e paredes. Além disso, o robô é equipado com um sensor de poeira (como o DSM501), que mede a quantidade de partículas absorvidas (PM-10) em cada célula do espaço. Os dados coletados são então enviados para o controlador, que utiliza modelos estatísticos, como misturas de distribuições Gaussianas, para prever as áreas mais propensas à sujeira em ciclos futuros.
Com base nessa previsão, o sistema executa uma etapa de otimização que define tanto o número de ciclos de limpeza necessários quanto o trajeto mais eficiente dentro de cada grupo de células, considerando restrições como o nível máximo tolerável de poeira, o consumo de energia e a capacidade de limpeza do robô. O algoritmo visa minimizar o comprimento total do trajeto e a quantidade de poeira remanescente após a limpeza. O planejamento é feito célula a célula, levando em conta o histórico de sujeira acumulada, o que torna o processo dinâmico e adaptável ao longo do tempo.
Os experimentos numéricos realizados em um ambiente simulado de 100 células (10x10) mostram que o método proposto é significativamente mais eficiente que abordagens tradicionais baseadas em trajetórias fixas. O modelo com otimização baseada em simulação resultou em menos ciclos, menor distância percorrida e menor nível de poeira remanescente por célula. Esse resultado reforça a ideia de que incorporar inteligência na gestão do tempo e da rota de limpeza pode melhorar substancialmente o desempenho do robô em ambientes reais.
5. Produtos relacionados
Apesar do modelo escolhido ser open source, ele compartilha as principais funcionalidades, sensores e componentes de hardware encontrados em modelos comerciais. Os produtos apresentados ilustram bem essas características, servindo como referência para entender o funcionamento completo de um robô aspirador.
| Produto | Potência (Pa/W) | Capacidade do Reservatório (ml) | Duração da Bateria (min) | Funções Principais | Navegação / Sensores | Destaques |
|---|---|---|---|---|---|---|
| Xiaomi Vacuum S10 | 50 W | 500 ml pó / 500 ml água | 130 | Aspira, passa pano | Navegação a laser (LDS), mapeamento 2D, sensor de declive | https://www.mi.com/br/product/xiaomi-robot-vacuum-s10/ |
| WAP Robot W4000 | 48 W | 260 ml pó 350 ml água | 120 | Aspira, varre, passa pano | Movimento em zigue-zague, sensores básicos | https://loja.wap.ind.br/robot-w4000/p |
| Electrolux ERB10 (2025) | Não informado | 220 ml | 140 | Aspira, varre, passa pano | Sensor antiqueda, design baixo (7 cm) | https://loja.electrolux.com.br/robo-apirador-de-po-electrolux-home-e-speed-experience-com-autonomous-technology-erb10/p |
| Samsung Powerbot-E | 55 W | 200 ml | 140 | Aspira, varre, esfrega | Mapeamento do ambiente, retorno automático | https://www.samsung.com/br/vacuum-cleaners/robot/robot-vr05r5050wk/ |
| Roomba iRobot J7 Combo | 48 W | 400ml pó 210ml água | 75 | Aspira, varre, passa pano | Movimento em zigue-zague, sensores básicos | https://www.irobotloja.com.br/irobot-roomba-j7-j715030/p?srsltid=AfmBOopRSbJ7jS22nRumd9SNr8J2RF_vskFCywvoHNuoFIdJrGkJJWEY |