Especificações do produto
Listagem de características
Considerando o conjunto Placa Jetson Nano + Jetson Nano Developer Kit 4GB temos as seguintes especificações:
1. Unidade de Processamento
O NVIDIA Jetson Nano utiliza uma CPU ARM Cortex-A57 como parte de seu sistema em um chip (SoC) Tegra X1 (anteriormente conhecido como Tegra X1 Mariko). Essas são as principais informações técnicas sobre a CPU, baseadas na Wikipedia e em outras fontes oficiais da NVIDIA:
-
Núcleos: 4 núcleos (Quad-core) Cortex-A57
-
Clock máximo: 1.43 GHz (em configuração padrão)
-
Pipeline: Superescalar, com execução fora de ordem (out-of-order).
-
Extensões: Suporte a NEON (SIMD para acelerar processamento de mídia) e VFPv4 (unidade de ponto flutuante).
-
Cache:
-
L1: 32 KB de instrução + 32 KB de dados por núcleo.
-
L2: 2 MB compartilhados entre os 4 núcleos.
-
Tecnologia de fabricação: 20 nm (no Tegra X1).
Contexto no Jetson Nano
-
O Cortex-A57 é combinado com uma GPU NVIDIA Maxwell (128 CUDA cores) no Tegra X1.
-
Consumo energético: Projetado para eficiência em sistemas embarcados, com TDP configurável (5W ou 10W no Jetson Nano).
-
Aplicações: Focado em IA edge, visão computacional e robótica, aproveitando o paralelismo da GPU.
Comparação com Outras CPUs ARM
-
O Cortex-A57 foi uma das primeiras CPUs ARM de 64 bits de alto desempenho, mas hoje é considerado intermediário (inferior a Cortex-A72/A78).
-
No Jetson Nano, equilibra desempenho e consumo para aplicações embarcadas.
2. Memória
Especificações da Memória no Jetson Nano
1. Memória RAM (Principal)
-
Tipo: LPDDR4 (Low Power Double Data Rate 4)
- Tecnologia de baixo consumo energético, comum em dispositivos embarcados.
-
Capacidade: 4 GB (modelo padrão)
-
Largura de banda: 64 bits (barramento de memória).
-
Velocidade: 1600 MHz (frequência efetiva de 3.2 GHz devido ao DDR).
- Taxa de transferência máxima: ~25.6 GB/s (calculado por: 64 bits * 3.2 GHz / 8).
2. Armazenamento Interno
-
Tipo: eMMC 5.1 (embedded MultiMediaCard)
- Integrado à placa (não removível).
-
Capacidade: 16 GB (padrão na maioria dos modelos).
-
Obs.: Parte do espaço é reservada para o sistema operacional (JetPack OS).
-
Existe um slot para microSD para armazenamento externo, melhor abordado no tópico "Armazenamento Externo".
-
3. Memória Compartilhada (CPU/GPU)
-
Unificada: A memória RAM é compartilhada entre CPU (Cortex-A57) e GPU (Maxwell 128-core).
-
Alocação dinâmica: O sistema gerencia automaticamente, mas é possível reservar memória para a GPU via configuração do OS (ex.: 2 GB para GPU em tarefas pesadas de CUDA).
Impactos no desempenho
-
LPDDR4: Oferece alta largura de banda para tarefas como inferência de modelos de ML (ex.: TensorFlow, PyTorch) e processamento de múltiplos streams de vídeo.
-
eMMC: Limitação em IOPS (operações de leitura/gravação) comparado a SSDs NVMe, mas suficiente para cargas de trabalho embarcadas.
-
Dica: Para projetos com alto uso de disco, recomenda-se:
-
Usar um cartão microSD rápido (ex.: A2/V30).
-
Conectar um SSD via USB 3.0 (porta disponível no Jetson Nano).
-
Comparação com Outros Jetsons
| Modelo | Memória RAM | Tipo RAM | Armazenamento |
|---|---|---|---|
| Jetson Nano | 4 GB | LPDDR4 | 16 GB eMMC + microSD |
| Jetson Xavier NX | 8 GB | LPDDR4x | 16 GB eMMC + microSD |
| Jetson AGX Orin | 32 GB+ | LPDDR5 | NVMe SSD (opcional) |
3. Sistema Operacional
É possível fazer a instalação do pacote da NVIDIA chamado JetPack SDK no Developer Kit, através de um cartão microSD, tornando-o uma espécie de mini-computador.
O JetPack SDK é um recurso abrangente para criar aplicativos de IA, e o SDK inclui o Jetson Linux com bibliotecas de software aceleradas, APIs, aplicativos de amostra, ferramentas para desenvolvedores e documentação. (NVIDIA, 2025)
- Jetson Linux: Um Pacote de Suporte a Placas (BSP) com bootloader, kernel Linux, ambiente de desktop Ubuntu, drivers NVIDIA, conjunto de ferramentas e muito mais. Inclui também recursos de segurança e Over-The-Air (OTA). (NVIDIA DEVELOPER)
4. Sensores e Atuadores
4.1. Sensores: Não possui sensores próprios
4.2. Atuadores: Não possui atuadores próprios
4.3. Conexão com MCU/MPU: De acordo com a documentação do Data Sheet (2024, p. 2), temos as seguintes especificações:
-
Controlador para o protocolo de interface serial I2S;
-
Um controlador PCI Express (PCIe) Gen2;
-
Interfaces de display: MIPI Display Serial Interface (DSI), HDMI e DisplayPort (DP), Embedded DisplayPort (eDP);
-
Interface de comunicação CSI;
-
Múltiplas GPIOs dedicadas;
-
Controlador I2C de propósito geral ;
-
Controlador de SPI ;
-
Controlador UART ;
5. Interfaces de comunicação com fio
-
Controladores I2C de propósito geral que permitem a expansão do sistema para dispositivos baseados em I2C, conforme definido na especificação NXP inter-IC-bus (I2C). Possui 4 pinos dedicados. (DATA SHEET, 2024, p. 32)
-
Conforme detalhamento do Data Sheet (2024, p. 21) Um controlador xHCI/Device (chamado XUSB) suporta o modelo de programação xHCI para agendamento de transações e gerenciamento de interface como um host que suporta nativamente transações USB 3.0, USB 2.0 e USB 1.1 com suas interfaces USB 3.0 e USB 2.0. Suporte para:
- 1 porta USB 3.0
- 3 portas USB 2.0
-
2 controladores SPI dedicados, que operam até 65 Mbps em modo master e 45 Mbps em modo slave. Permitem comunicação serial duplex e síncrona entre o controlador e dispositivos periféricos externos. (DATA SHEET, 2024, p. 33)
-
3 controladores UART: Controlador UART fornece sincronização de dados seriais e conversão de dados (paralelo para serial e serial para paralelo) para as seções receptora e transmissora. A sincronização do fluxo de dados seriais é realizada adicionando bits de início e parada aos dados de transmissão para formar um caractere de dados. (DATA SHEET, 2024, p. 35)
-
Controlador Gigabit Ethernet Realtek RTL81119ICG com suporte a: (DATA SHEET, 2024, p. 36)
- Gigabit Ethernet 10/100/1000 Mbps;
- Controlador de Acesso à Mídia (MAC) IEEE 802.3u;
-
Receptor CSI baseado no padrão MIPI CSI 2.0. (DATA SHEET, 2024, p. 28)
-
Controlador I2S que suporta interfaces seriais ponto a ponto para fluxos de áudio digital I2S. Possui 2 portas. (DATA SHEET, 2024, p. 31)
-
Segundo a especificação (Data Sheet, 2024, p. 22), possui um único controlador PCIe Gen2 com suporte para:
- Conexões com um único endpoint (x1/2/4)
- Interfaces AXI upstream e downstream que servem como caminho de controle do Jetson Nano para o dispositivo PCIe externo.
- Velocidades Gen1 (2,5 GT/s/lane) e Gen2 (5,0 GT/s/lane)
-
Interfaces HDMI e DisplayPort; (DATA SHEET, 2024, p. 25)
6. Interfaces de comunicação sem fio
Não possui interfaces de comunicação sem fio próprias.
7. Unidades de Entrada/Saída (I/O)
-
7.1. GPIO (General Purpose Input/Output): Cerca de 17 GPIOs dedicadas, que podem ser configuradas individualmente como fonte de entrada, saída ou de interrupção. Porém existem outros tipos de pinos que também podem ser configurados como GPIOs; (DATA SHEET, 2024, p. 19-20)
-
7.2. ADC/DAC (Conversor Analógico-Digital e Digital-Analógico): não possui nenhum tipo de conversor próprio.
-
7.3. PWM (Pulse Width Modulation): possui GPIO com suporte para PWM. O Jetson Nano inclui funcionalidade PWM e tacômetro para permitir o controle do ventilador como parte de uma solução térmica. (DATA SHEET, 2024, p. 37)
-
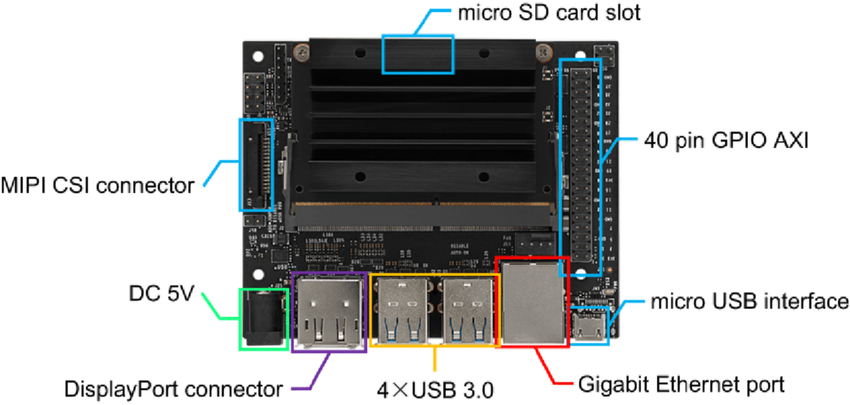
7.4. Outras unidades: dentre outras unidades de entrada e saída, existem as seguintes já mencionadas anteriormente:
- 4 entradas USB;
- 1 porta HDMI;
- 1 porta DisplayPort;
- 1 porta Ethernet;
- 1 entrada CSI;
8. Fonte de Energia e Sistema de Alimentação
-
Alimentação direta de 5V via conector DC Barrel jack (NVIDIA DEVELOPER);
-
Power Management Controller (PMC): controlador que fornece interface para um gerenciador IC externo ou PMU (DATA SHEET, 2024, p. 10);
- Possui também pino dedicado ao Battery Back-up, usado opcionalmente para fornecer energia de reserva para o Relógio de Tempo Real (RTC). (DATA SHEET, 2024, p. 11);
- Ele também controla principalmente as transições de tensão para o SoC conforme ele transita de/para diferentes modos de baixo consumo de energia; ele também atua como um escravo que recebe sinais dedicados de solicitação de energia/relógio, bem como eventos de ativação de várias fontes (por exemplo, SPI, I2C, RTC, conexão USB) que podem ativar o sistema do estado de hibernação. (DATA SHEET, 2024, p. 13);
-
O PMC recebe o evento de reinicialização principal (de SYS_RESET*) e gera várias reinicializações para: PMC, RTC e CAR. A partir da reinicialização fornecida pelo PMC, o controlador de Relógio e Reinicialização (CAR) gera reinicializações para a maioria dos blocos do módulo. Além dos eventos de reinicialização, o PMC recebe outros eventos (por exemplo, térmico, WatchDog Timer (WDT), software, ativação) que também resultam em variantes de reinicialização do sistema. (DATA SHEET, 2024, p. 13);
9. Firmware e Atualizações
9.1. Firmware: não possui mas é possível fazer a instalação do sistema operacional através do JetPack SDK.
9.2. Atualizações Over-the-Air: também disponibilizado na instalação do sistema Jetson Linux.
10. Unidade de Proteção e Segurança
-
Seu controlador de memória conta com suporte a TrustZone (TZ) Secure; (DATA SHEET, 2024, p. 9);
-
Não possui módulo HSM embutido;
11. Armazenamento Externo
- Controlador SecureDigital (SD)/Embedded MultiMediaCard (eMMC) usado para dar suporte ao eMMC on-module e a uma única interface SDIO disponibilizada para uso com periféricos SDIO; ele suporta os modos Padrão e Alta Velocidade. (DATA SHEET, 2024, p. 30)
12. Interface com o Usuário (UI)
12.1. Displays: LED de feedback para:
- ativamento da placa;
- link de conexão via Gigabit Ethernet; (DATA SHEET, 2024, p. 36)
12.2. Botões e sensores de toque: não possui
Referências:
ARM Cortex-A57. Wikipedia. 2024. Disponível em:ARM Cortex-A57. Acesso em: 22 abr. 2025.
Get Started With Jetson Nano Developer Kit. NVIDIA DEVELOPER. Disponível em: Get Started With Jetson Nano Developer Kit. Acesso em: 15 abr. 2025.
Jetson Nano. NVIDIA DEVELOPER. Disponível em: Ficha Técnica Jetson Nano. Acesso em: 22 abr. 2025.
Jetson Nano da NVIDIA. NVIDIA. 2022. Disponível em: Jetson Nano da NVIDIA. Acesso em: 21 abr. 2025.
Jetson Nano System-on-Module Data Sheet. NVIDIA. 2024. Disponível para download em: Jetson Download Center. Acesso em: 15 abr. 2025.
JetPack SDK. NVIDIA DEVELOPER. Disponível em: JetPack SDK. Acesso em: 25 abr. 2025.
NVIDIA Jetson Linux Developer Guide. NVIDIA. 2025. Disponível em: NVIDIA Jetson Linux Developer Guide. Acesso em: 25 abr. 2025.
Nvidia Jetson Nano. Embarcados. 2023. Disponível em Ficha Técnica Embarcados.com.br. Acesso em: 21 abr. 2025.