Jetson Xavier NX
Integrantes
| Estudante | Matricula |
|---|---|
| Artur Rodrigues Sousa Alves | 211043638 |
| Johnny Da Ponte Lopes | 190110066 |
1. Introdução
O NVIDIA Jetson Xavier NX é um módulo de computação embarcada de alto desempenho, desenvolvido para aplicações que exigem inteligência artificial na borda (edge AI). Lançado em 2020 pela NVIDIA, o dispositivo se destaca por oferecer uma GPU baseada na arquitetura Volta com 384 núcleos CUDA e 48 núcleos Tensor, além de um CPU hexa-core ARM v8.2 de 64 bits. Esses componentes possibilitam a execução eficiente de algoritmos complexos de visão computacional, aprendizado de máquina e inferência de redes neurais profundas.
Com dimensões reduzidas (70 mm x 45 mm), o Jetson Xavier NX é voltado para projetos em que espaço e consumo de energia são restritos, mas que ainda assim demandam alta capacidade de processamento. O módulo é amplamente utilizado em soluções de robótica, veículos autônomos, drones, sistemas de vigilância inteligente, equipamentos médicos portáteis e dispositivos industriais inteligentes.
Um dos diferenciais do dispositivo é a integração com o ecossistema JetPack SDK, que oferece suporte a bibliotecas e frameworks como CUDA, cuDNN, TensorRT e DeepStream, além do sistema operacional Ubuntu Linux adaptado ao ambiente embarcado. Isso facilita o desenvolvimento de aplicações embarcadas complexas e acelera a prototipação de soluções baseadas em IA.
A escolha do Jetson Xavier NX para este estudo justifica-se pela sua ampla adoção na indústria, documentação acessível e alta capacidade de integração com tecnologias de ponta no campo da computação embarcada.
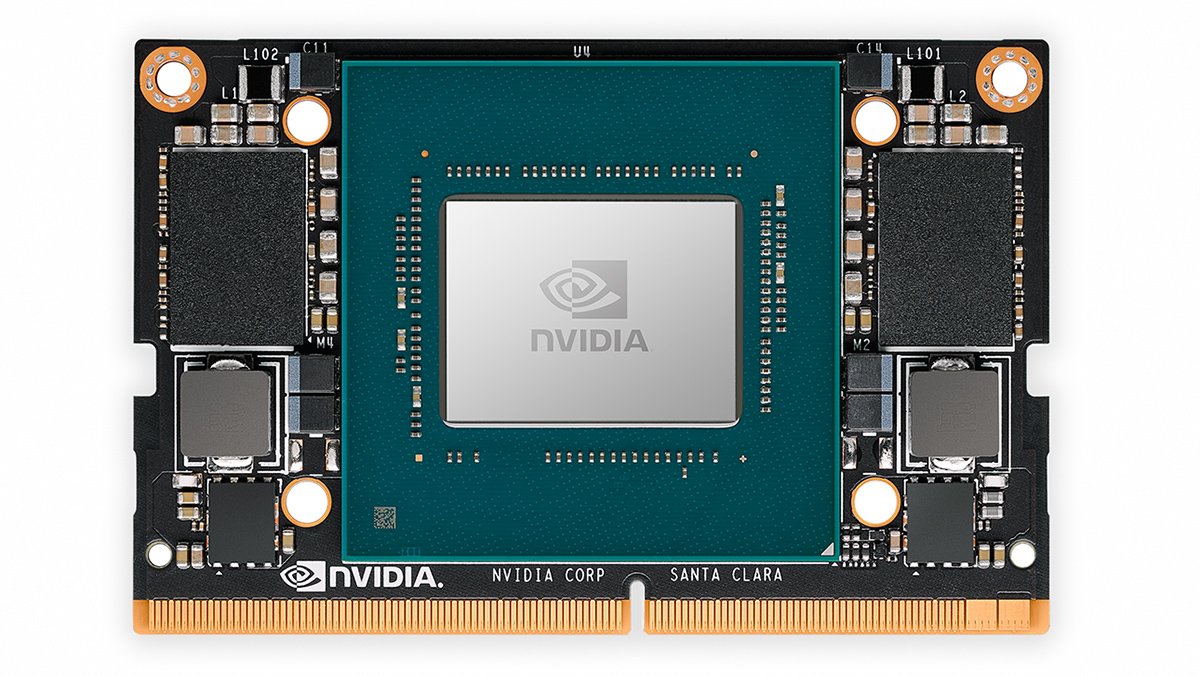
Figura 1. Módulo Jetson Xavier NX. Fonte: NVIDIA.
2. Listagem de Características
2.1 Unidade de Processamento
O Jetson Xavier NX conta com uma CPU hexa-core NVIDIA Carmel, baseada na arquitetura ARMv8.2 de 64 bits, com suporte a execução fora de ordem e alto paralelismo. A GPU integrada é da arquitetura Volta, com 384 núcleos CUDA e 48 Tensor Cores — ideal para aplicações de inferência em IA embarcada.
Além disso, o módulo integra duas unidades NVDLA (NVIDIA Deep Learning Accelerator), otimizadas para redes neurais convolucionais.
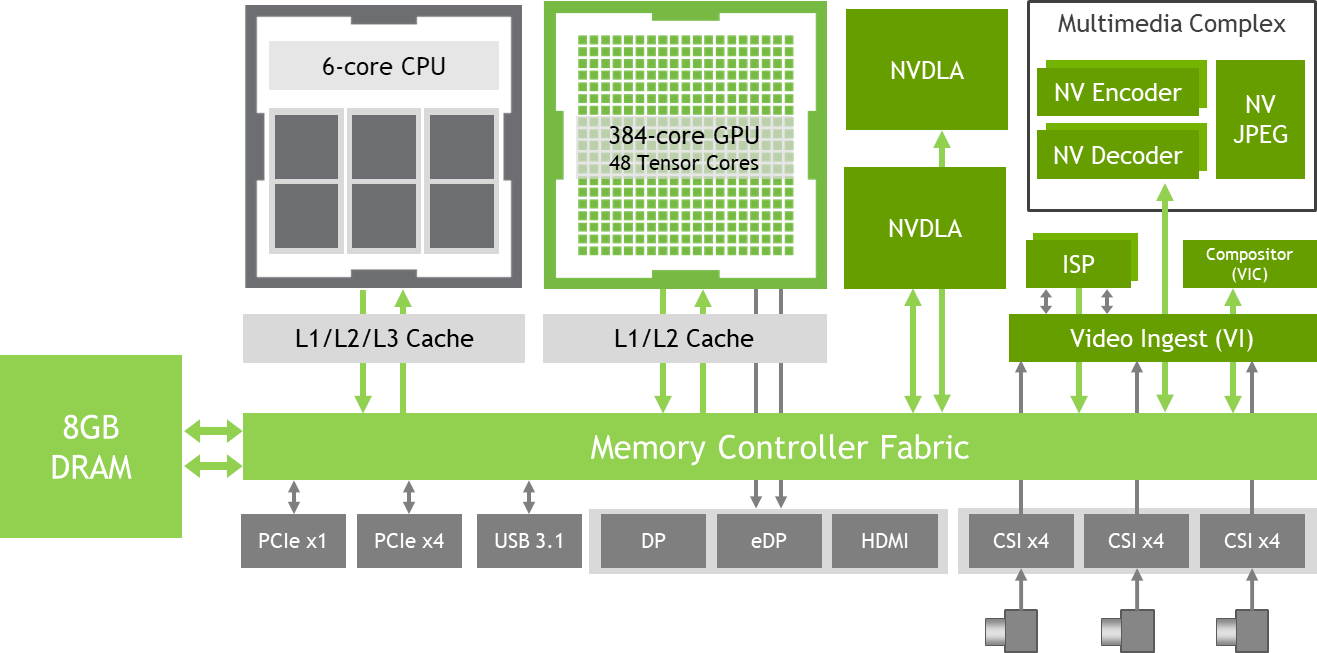
Figura 2. Arquitetura da CPU Carmel e GPU Volta. Fonte: NVIDIA Developer.
2.2 Memória
- RAM: 8 GB LPDDR4x (59,7 GB/s, 128 bits)
- Armazenamento interno: 16 GB eMMC 5.1
- Armazenamento externo: Suporte a microSD e SSD NVMe (via slot M.2 PCIe Gen 3.0)
2.3 Sistema Operacional
O Jetson Xavier NX roda o Linux for Tegra (L4T), baseado no Ubuntu 20.04 LTS. O SDK JetPack integra bibliotecas otimizadas como CUDA, cuDNN, TensorRT, DeepStream, VisionWorks, PyTorch, TensorFlow e ROS.
2.4 Interfaces de Entrada/Saída
- GPIOs programáveis: 36 pinos (coloridos)
- PWM: Para controle de servomotores ou LEDs
- Suporte a ADC/DAC: Via módulos externos (SPI/I2C)
- Interfaces para sensores e atuadores: I2C, SPI, UART
2.5 Interfaces de Comunicação com Fio
- USB: 1x USB 3.1, 1x USB 2.0, 4x USB 3.1 Type-A
- Ethernet: 1x Gigabit Ethernet
- PCIe Gen 3.0 x4: Para SSDs NVMe ou aceleradores externos
- CAN Bus: Para aplicações automotivas
- Micro-USB: Para debug
- HDMI/DP: Saída de vídeo
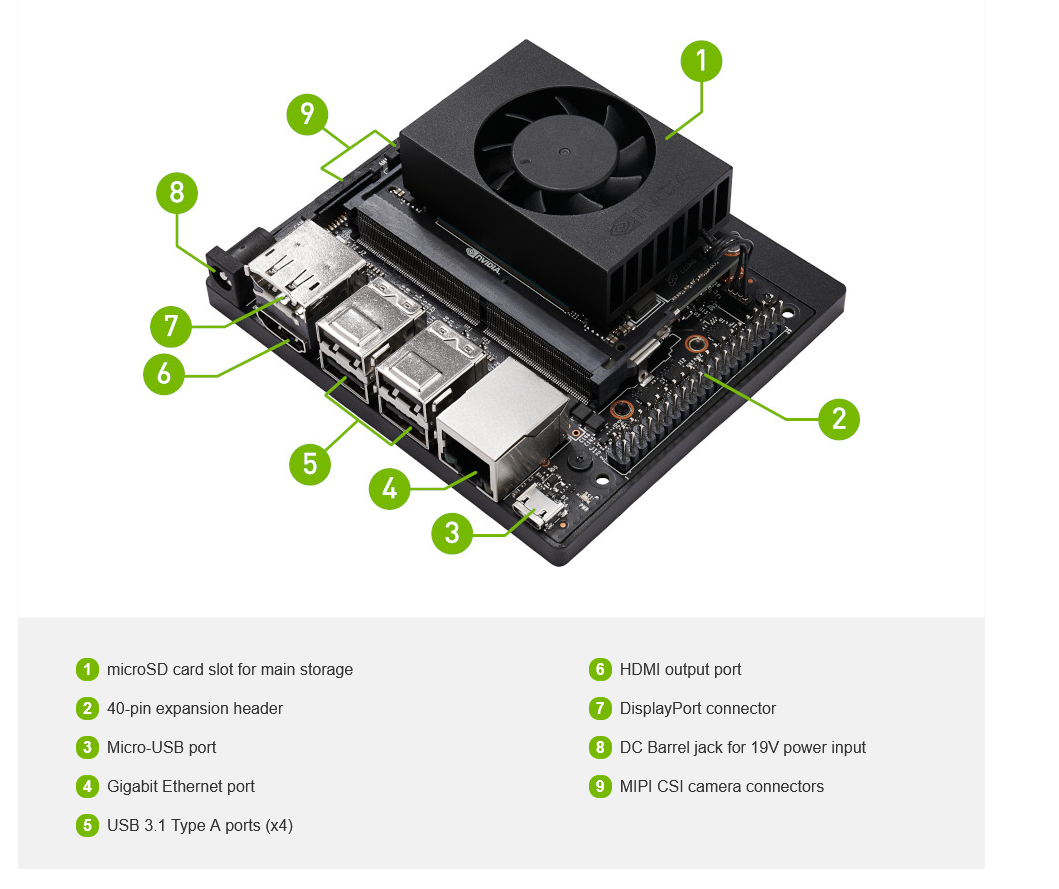
Figura 3. Diagrama das interfaces físicas. Fonte: NVIDIA Developer Guide.
2.6 Comunicação Sem Fio
O módulo em si não inclui conectividade sem fio, mas o kit de desenvolvimento possui um slot M.2 para módulo Wi-Fi/Bluetooth, como o AW-CB375NF (suporta Wi-Fi 5 e Bluetooth 5.0).
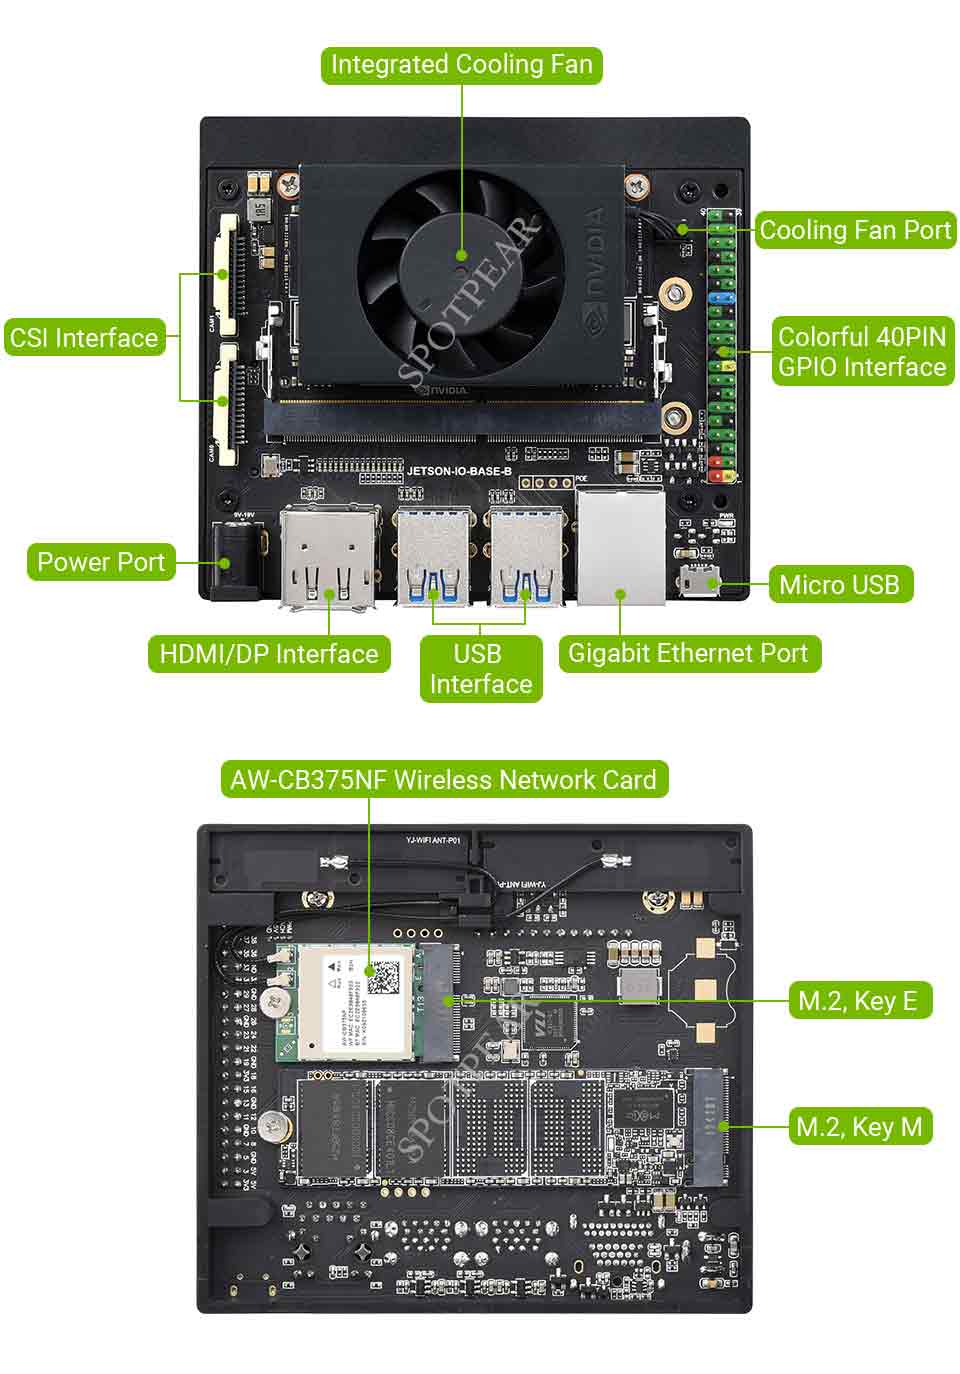
Figura 4. Slot M.2 Key E com módulo wireless. Fonte: NVIDIA/Spotpear.
2.7 Energia
- Entrada: 9V a 20V via conector DC barrel
- Gerenciamento: Circuito PMIC interno
- Perfis de consumo: 10W (Max-Q), 15W (Max-P), modo customizado via software
2.8 Segurança
- Secure Boot baseado em U-Boot
- Root of Trust em hardware
- Criptografia AES para armazenamento
- Trusted Execution Environment (TEE)
- Suporte a ARM TrustZone
2.9 Interface com o Usuário
- Saída de vídeo: HDMI 2.0 (4K a 60 Hz) + DisplayPort
- Modo gráfico: GNOME (Ubuntu) ou headless (sem tela)
- Interação básica: GPIOs podem ser usados como botões ou LEDs
2.10 Tabela-resumo
| Item | Especificação |
|---|---|
| CPU | 6-core NVIDIA Carmel ARMv8.2 |
| GPU | 384-core Volta + 48 Tensor Cores |
| RAM | 8 GB LPDDR4x |
| Armazenamento | 16 GB eMMC 5.1 + microSD + SSD NVMe (M.2) |
| Conectividade | Gigabit Ethernet, Wi-Fi/Bluetooth via M.2 |
| Interfaces | USB, I2C, SPI, UART, GPIO, CAN, HDMI, PCIe |
| SO | Ubuntu 20.04 via JetPack |
| Energia | 9V–20V, 10W–15W configurável |
| Segurança | Secure Boot, TEE, TrustZone, AES |
3. Artigos Acadêmicos Relacionados
3.1 Tecnologias Fundamentais
-
Performance Analysis and Optimization Opportunities for NVIDIA Automotive GPUs
Avalia o desempenho das GPUs NVIDIA, incluindo AGX Xavier, em aplicações automotivas com foco em otimização computacional.
🔗 https://arxiv.org/abs/2104.07735 -
Evaluation of NVIDIA Xavier NX Platform for Real-Time Image Processing for Plasma Diagnostics
Avalia o Xavier NX em tarefas científicas exigentes, como análise de imagens em tempo real para diagnósticos de plasma.
🔗 https://www.mdpi.com/1996-1073/15/6/2088 -
Bringing Cloud-Native Agility to Edge AI Devices with the NVIDIA Jetson Xavier NX
Discute como integrar o Xavier NX com tecnologias nativas da nuvem, como contêineres, para melhorar a agilidade em IA embarcada.
🔗 https://developer.nvidia.com/blog/bringing-cloud-native-agility-to-edge-ai-with-jetson-xavier-nx/ -
Run Your Visual-Inertial Odometry on NVIDIA Jetson
Analisa desempenho de algoritmos de odometria visual-inercial em dispositivos Jetson como o Xavier NX.
🔗 https://arxiv.org/abs/2103.01655
3.2 Aplicações do Produto
-
Real-Time Human Action Recognition on Embedded Platforms
Implementação de reconhecimento de ações humanas em tempo real com IA no Xavier NX.
🔗 https://arxiv.org/abs/2409.05662 -
Edge Device Deployment of Multi-Tasking Network for Self-Driving Operations
Utiliza o Xavier NX para executar simultaneamente tarefas como segmentação, detecção de objetos e faixas.
🔗 https://arxiv.org/abs/2210.04735 -
FasterX: Real-Time Object Detection Based on Edge GPUs for UAV Applications
Desenvolve um modelo leve de detecção de objetos em tempo real para UAVs, rodando em Xavier NX.
🔗 https://arxiv.org/abs/2209.03157 -
Lightweight Monocular Depth Estimation through Guided Decoding
Propõe um modelo leve de estimação de profundidade, otimizado para embarcados como o Xavier NX.
🔗 https://arxiv.org/abs/2203.04206
4. Produtos Relacionados
Nesta seção são apresentados dispositivos do mercado que compartilham características técnicas ou aplicações similares ao Jetson Xavier NX, destacando diferenças e complementaridades.
NVIDIA Jetson Nano
O Jetson Nano (Figura 5) é uma plataforma de computação embarcada da NVIDIA voltada para aprendizado de máquina em dispositivos de borda. Equipado com um processador ARM Cortex-A57 de 64 bits e GPU Maxwell com 128 núcleos CUDA, oferece 4 GB de memória LPDDR4 compartilhada entre CPU e GPU.
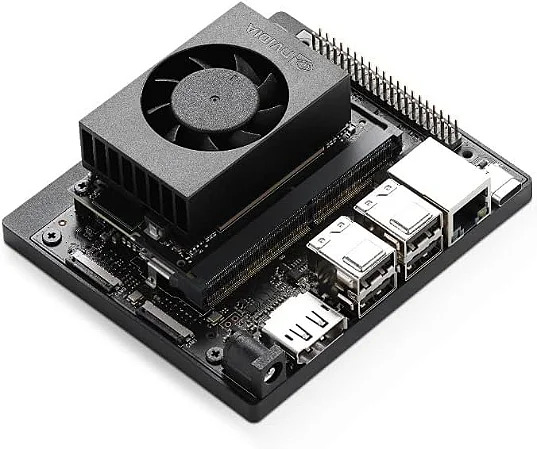
Figura 5: NVIDIA Jetson Nano.
Lançado em 2019 como solução educacional, o Nano permite executar frameworks como TensorRT e cuDNN, porém com desempenho limitado comparado ao Xavier NX (21 vs 59 TOPS). Seu diferencial está no baixo consumo energético (5-10W) e custo acessível, sendo ideal para prototipagem de projetos IoT.
NVIDIA Jetson TX2
O Jetson TX2 (Figura 6) representa uma evolução da linha Jetson, combinando núcleos Cortex-A57 com arquitetura Denver 2 em configuração big.LITTLE. Sua GPU Pascal com 256 núcleos CUDA e 8 GB de RAM permitem processamento paralelo intensivo.
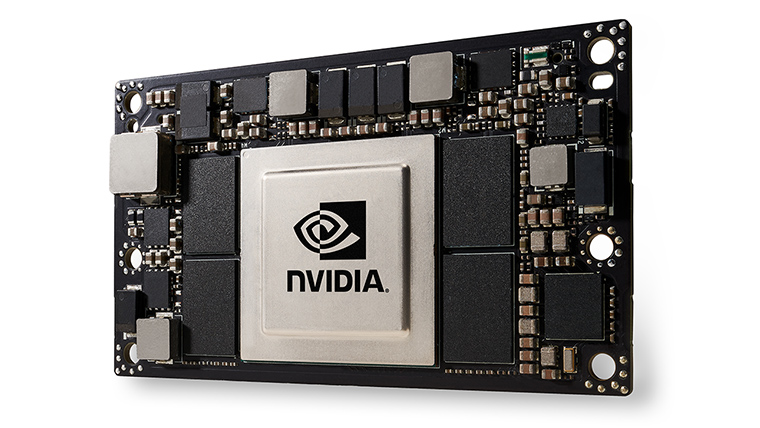
Figura 6: NVIDIA Jetson TX2.
Projetado para aplicações em robótica autônoma e drones, o TX2 oferece 1.3 TFLOPS de performance FP16, sendo 40% menos potente que o Xavier NX. Seu principal diferencial é a capacidade de operar em modo de baixo consumo (7.5W) mantendo compatibilidade com os mesmos frameworks de IA do Xavier NX.
Raspberry Pi 4 Model B
O Raspberry Pi 4 (Figura 7) é um computador de placa única popular na prototipagem embarcada. Utiliza um SoC Broadcom BCM2711 com ARM Cortex-A72 quad-core e GPU VideoCore VI, porém sem suporte nativo a CUDA.
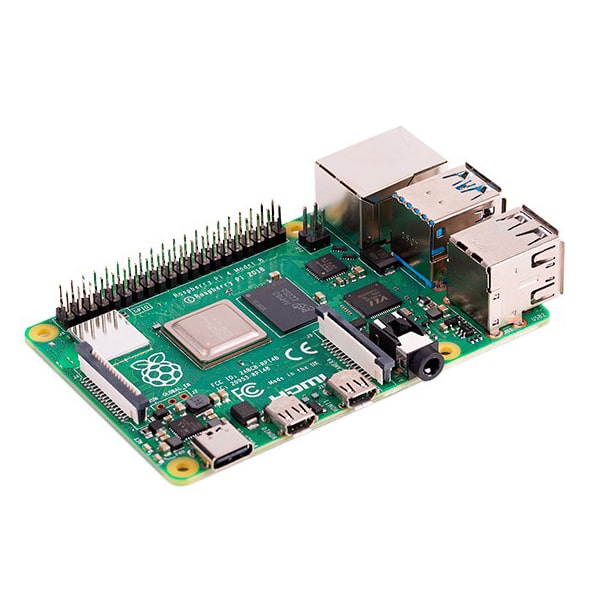
Figura 7: Raspberry Pi 4.
Com versões de 4-8 GB de RAM DDR4, destaca-se pelo custo ultrabaixo e comunidade ativa. Porém, sua falta de aceleradores dedicados para IA limita aplicações complexas comparado ao Xavier NX, que oferece 6x mais performance em inferência.
Coral Dev Board
A Coral Dev Board (Figura 8) da Google utiliza um SoC NXP i.MX 8M com Cortex-A53 e co-processador Edge TPU dedicado para inferência de modelos TensorFlow Lite.
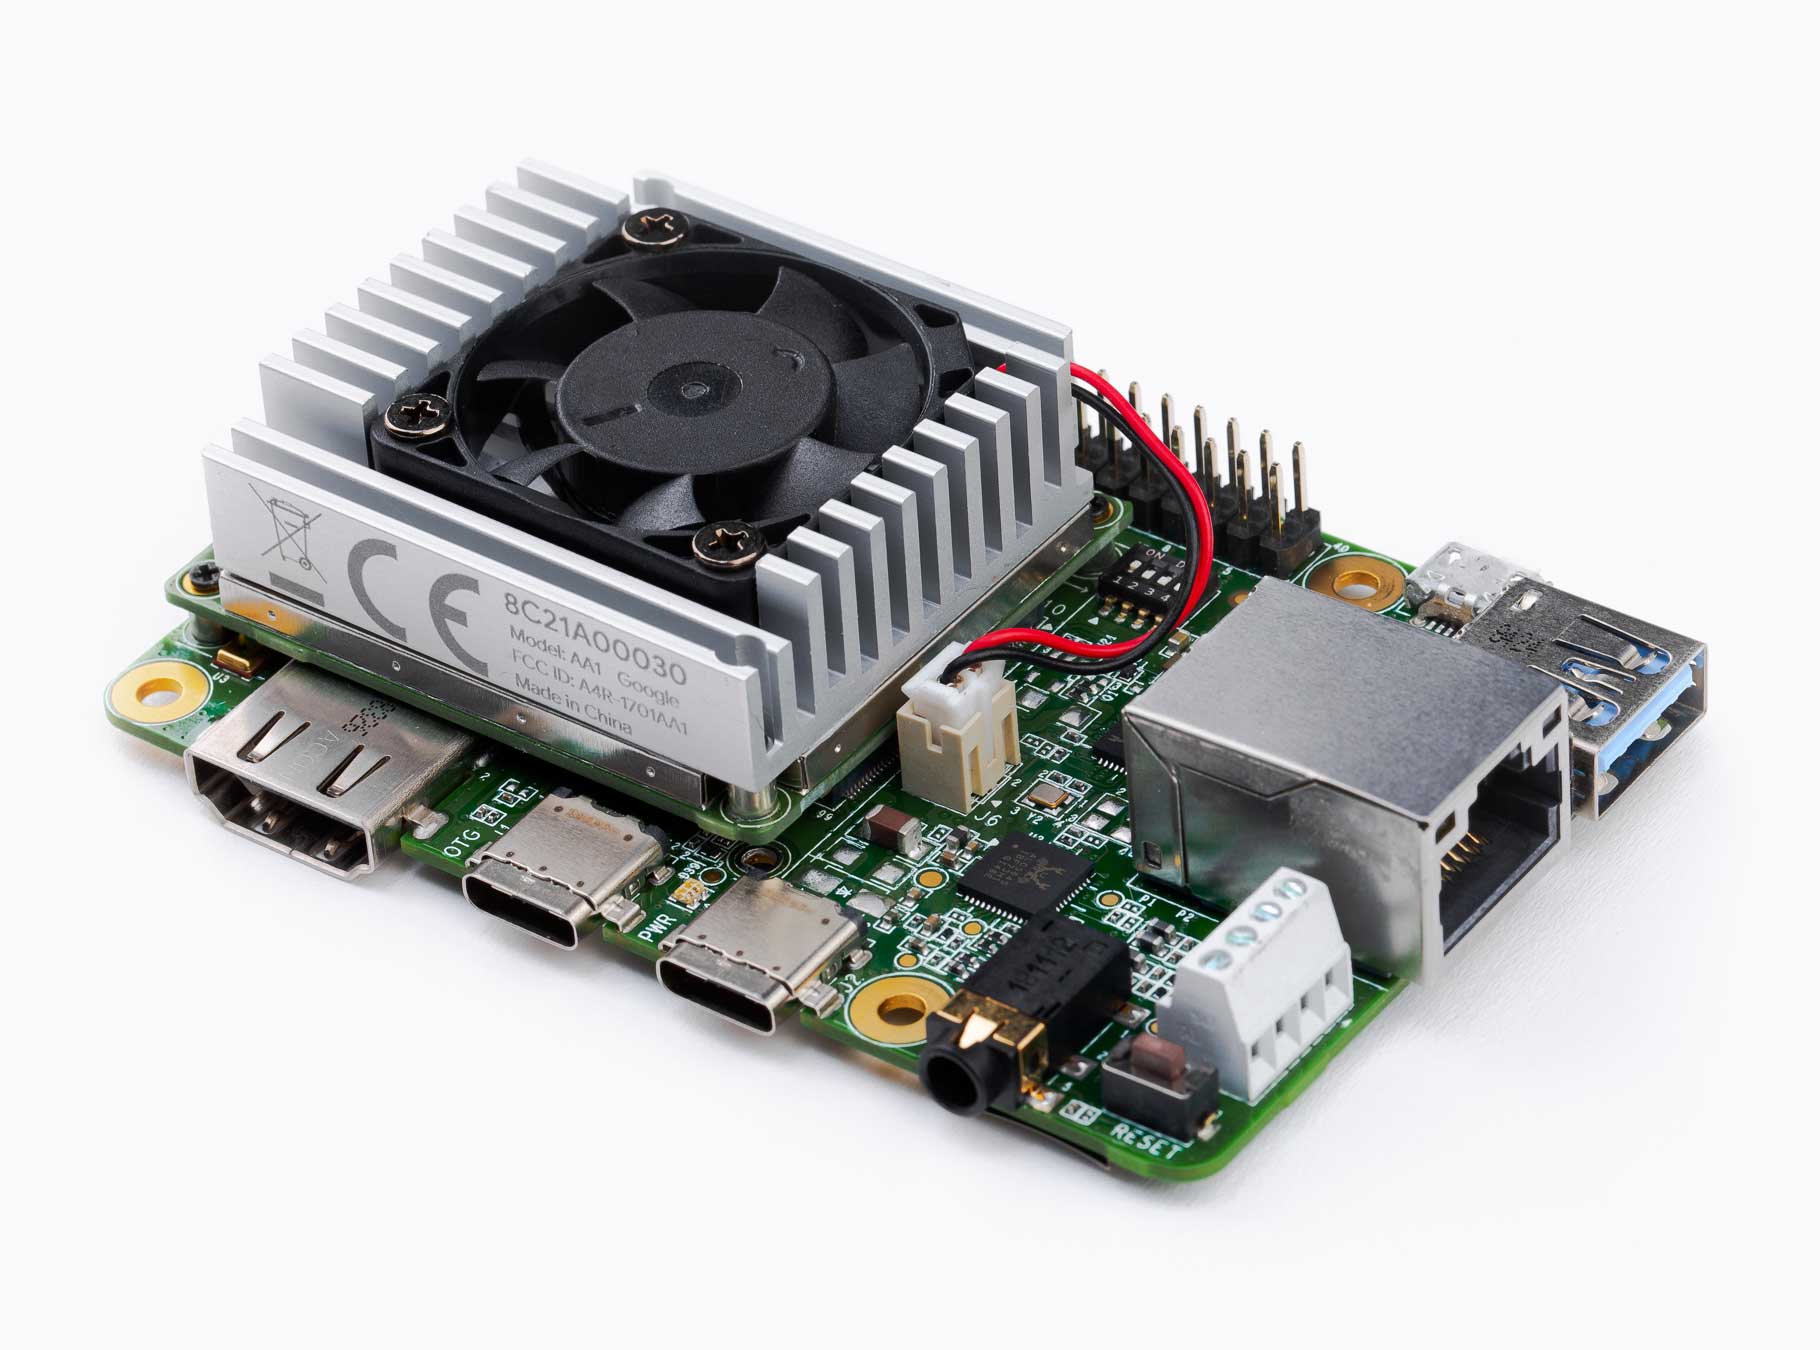
Figura 8: Coral Dev Board.
Com apenas 1 GB de RAM e foco em inferência especializada (4 TOPS), diferencia-se do Xavier NX que permite treinamento e inferência com suporte a múltiplos frameworks. Porém, seu consumo mínimo (2-5W) o torna ideal para aplicações estáticas de visão computacional.
NVIDIA Jetson Orin Nano
O Jetson Orin Nano (Figura 9) é a evolução direta do Xavier NX, utilizando arquitetura Ampere com 1024 núcleos CUDA e processador ARM Cortex-A78AE.
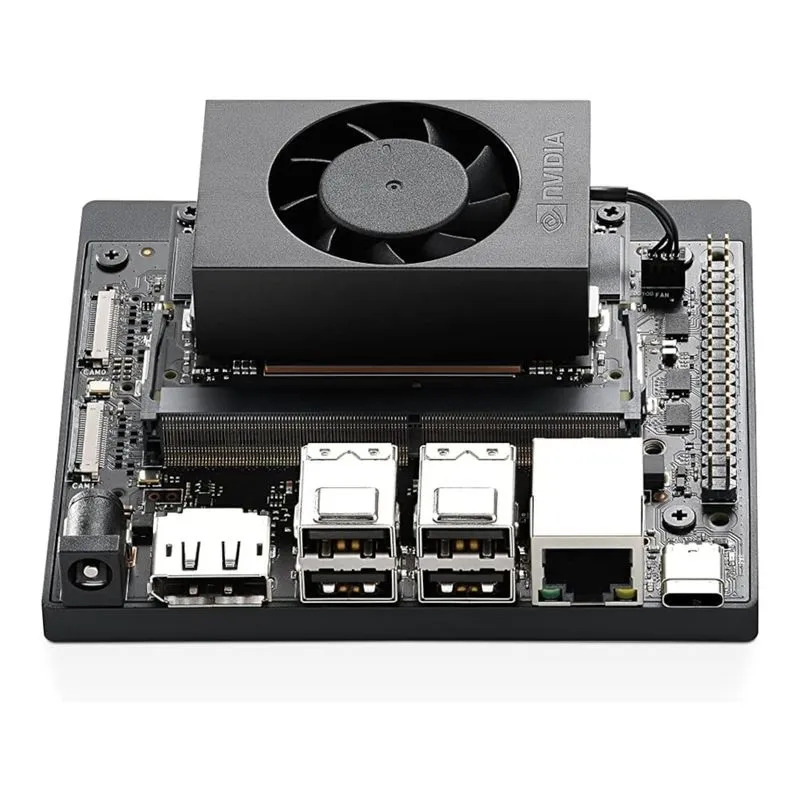
Figura 9: Jetson Orin Nano.
Oferece 40 TOPS de performance (5x mais que o Xavier NX) mantendo compatibilidade de form factor. Seu diferencial está na certificação para sistemas autônomos nível ISO 26262 ASIL-D, sendo indicado para veículos autônomos e robótica industrial crítica.
Principais Observações:
A análise comparativa revela que o Jetson Xavier NX ocupa uma posição intermediária ótima entre custo e performance, oferecendo recursos híbridos (CPU/GPU/ML accelerators) que permitem desde prototipagem até implementação em sistemas autônomos comerciais. Enquanto dispositivos como o Raspberry Pi focam em acessibilidade, e o Orin Nano em alta performance, o Xavier NX mantém relevância pelo equilíbrio energético (10-25W) e suporte a pipelines completos de IA.
5. Referências
[1] NVIDIA. Jetson Xavier NX Module Datasheet. Santa Clara: NVIDIA Corporation, 2020. Disponível em: https://developer.nvidia.com/embedded/downloads. Acesso em: 22 abr. 2025.
[2] NVIDIA. Jetson Xavier NX Developer Kit User Guide. Santa Clara: NVIDIA Corporation, 2020. Disponível em: https://developer.nvidia.com/embedded/jetson-xavier-nx-devkit. Acesso em: 22 abr. 2025.
[3] LEE, S. et al. Performance Analysis and Optimization Opportunities for NVIDIA Automotive GPUs. arXiv, 2021. Disponível em: https://arxiv.org/abs/2104.07735. Acesso em: 22 abr. 2025.
[4] KOWALSKI, M. et al. Evaluation of NVIDIA Xavier NX Platform for Real-Time Image Processing for Plasma Diagnostics. Energies, v. 15, n. 6, 2022. Disponível em: https://www.mdpi.com/1996-1073/15/6/2088. Acesso em: 22 abr. 2025.
[5] NVIDIA. Bringing Cloud-Native Agility to Edge AI Devices with the NVIDIA Jetson Xavier NX. NVIDIA Developer Blog, 2021. Disponível em: https://developer.nvidia.com/blog/bringing-cloud-native-agility-to-edge-ai-with-jetson-xavier-nx/. Acesso em: 22 abr. 2025.
[6] CHEN, W. et al. Run Your Visual-Inertial Odometry on NVIDIA Jetson. arXiv, 2021. Disponível em: https://arxiv.org/abs/2103.01655. Acesso em: 22 abr. 2025.
[7] ZHANG, Y. et al. Real-Time Human Action Recognition on Embedded Platforms. arXiv, 2024. Disponível em: https://arxiv.org/abs/2409.05662. Acesso em: 22 abr. 2025.
[8] KIM, J. et al. Edge Device Deployment of Multi-Tasking Network for Self-Driving Operations. arXiv, 2022. Disponível em: https://arxiv.org/abs/2210.04735. Acesso em: 22 abr. 2025.
[9] WANG, H. et al. FasterX: Real-Time Object Detection Based on Edge GPUs for UAV Applications. arXiv, 2022. Disponível em: https://arxiv.org/abs/2209.03157. Acesso em: 22 abr. 2025.
[10] LIU, Z. et al. Lightweight Monocular Depth Estimation through Guided Decoding. arXiv, 2022. Disponível em: https://arxiv.org/abs/2203.04206. Acesso em: 22 abr. 2025.
[11] NVIDIA. Jetson Nano Developer Kit. 2019. Disponível em: https://developer.nvidia.com/embedded/jetson-nano-developer-kit. Acesso em: 22 abr. 2025.
[12] NVIDIA. Jetson TX2 Series Technical Specifications. 2017. Disponível em: https://www.nvidia.com/en-us/autonomous-machines/embedded-systems/jetson-tx2/. Acesso em: 22 abr. 2025.
[13] RASPBERRY PI FOUNDATION. Raspberry Pi 4 Model B Specifications. 2019. Disponível em: https://www.raspberrypi.com/products/raspberry-pi-4-model-b/specifications/. Acesso em: 22 abr. 2025.
[14] GOOGLE. Coral Dev Board Datasheet. 2019. Disponível em: https://coral.ai/docs/dev-board/datasheet/. Acesso em: 22 abr. 2025.