# Feed Buddy - Alimentador Automático para Pets
## Integrantes
| Nome completo | Matricula |
| --- | --- |
| Brunna Louise Martins Rocha | 211029156 |
| Emivalto da Costa Tavares Junior | 180100271 |
| Ester Flores Lino da Silva | 202063201 |
| Pedro Miguel Martins de Oliveira dos Santos | 200059980 |
## 1. Descrição do Produto
O grupo escolheu como produto a ser estudo um alimentador automatico para pets, que consiste em um sistema embarcado voltado para tutores que desejam programar a alimentacao de cães e gatos em horários definidos, com porções controladas e menor dependência de acionamento manual.
Esse tipo de produto é aplicado principalmente em residências, pet shops, clínicas veterinárias e ambientes onde o animal precisa receber alimento de forma regular. O público-alvo inclui pessoas que passam muitas horas fora de casa, tutores de animais com dieta controlada e usuários interessados em automação residencial.
**Público-alvo e contexto de uso:** Desenvolvido para tutores de cães e gatos que possuem rotinas de trabalho extensas, realizam viagens curtas ou possuem animais que necessitam de rigoroso controle dietético (prevenção de obesidade, controle de diabetes e problemas gastrointestinais). O uso ocorre predominantemente em ambientes residenciais internos (*indoor*).
### Imagens do Produto
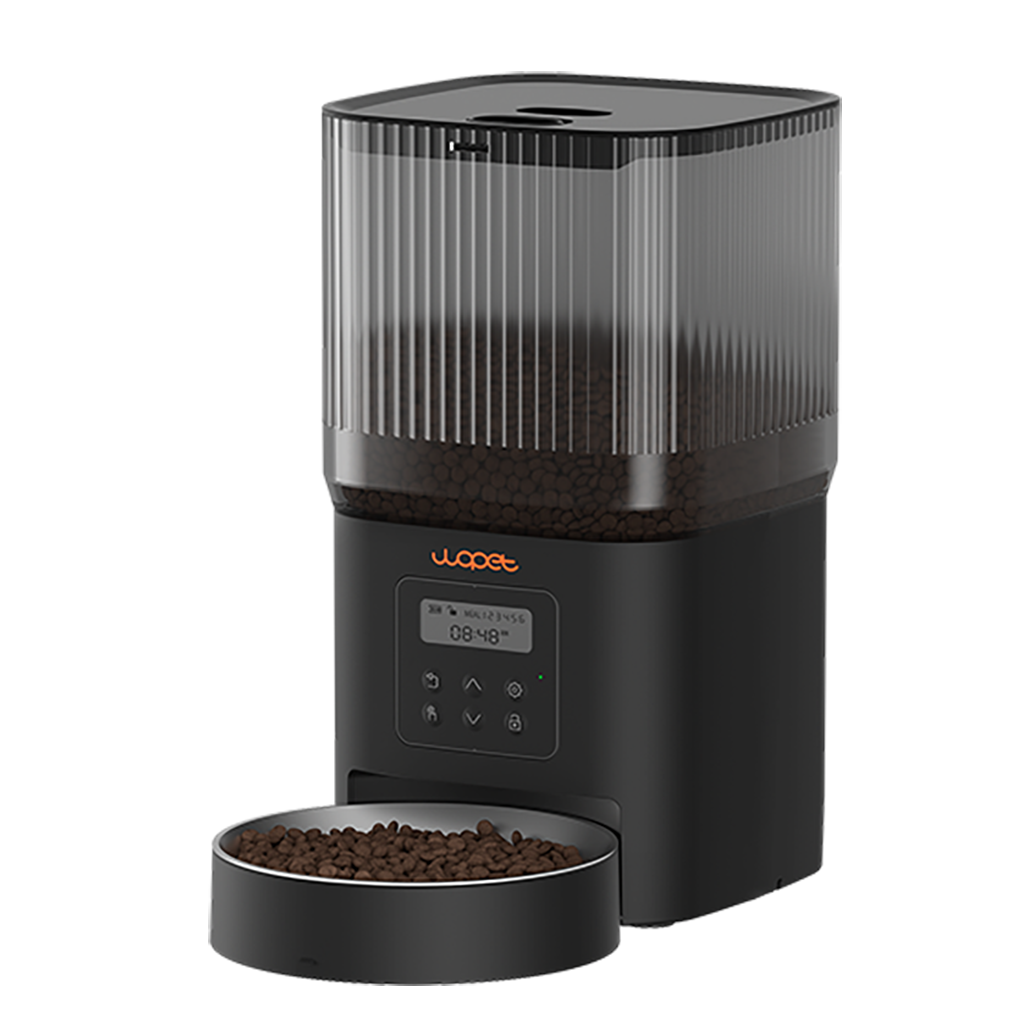
*Figura 1 – Alimentador automático comercial tomado como referência para o estudo (WOPET Cube Lite).*
### Funcionalidades Principais
As funcionalidades principais do Feed Buddy foram definidas com base em alimentadores automáticos comerciais e em soluções acadêmicas que utilizam microcontroladores, sensores de nível, sensores de peso e atuadores mecânicos para automatizar a alimentação de animais domésticos [2][5]. O sistema prioriza a liberação programada de ração, o controle aproximado da porção servida, o monitoramento do nível do reservatório e a sinalização local de falhas. A Tabela 1 apresenta as principais funções previstas para o produto.
**Tabela 1 - Funcionalidades Principais do Produto**
| Funcionalidade | Descrição |
| -------------- | --------- |
| **Monitoramento do Reservatório** | Medição contínua da quantidade de ração disponível no tanque. O sistema calcula a distância até o alimento para determinar o nível de preenchimento e alertar quando o nível estiver baixo. |
| **Liberação Automatizada** | Acionamento mecânico controlado que rotaciona o eixo do dosador para empurrar o alimento do tanque para a tigela externa, executado nos momentos programados. |
| **Alerta Sonoro** | Emissão de um aviso sonoro no momento exato em que a refeição é servida, com o objetivo de chamar a atenção do pet e criar um reflexo condicionado de alimentação. |
| **Interface Visual de Status** | Exibição de informações em tempo real no próprio corpo da máquina para o tutor, apresentando dados como a hora atual, configurações ativas e alertas visuais caso a ração esteja acabando. |
| **Alimentação sob Demanda (Acionamento Manual)** | Redundância física através de uma entrada de interrupção que permite ao usuário interagir diretamente com a máquina e liberar uma porção imediata de ração fora do cronograma. |
| **Controle de Porção e Horário** | Configuração local das rotinas de alimentação através de botões físicos seletores. Permite ao tutor definir os horários exatos dos acionamentos e ajustar a quantidade de ração dispensada por meio de porções pré-definidas. |
### Hardware - Componentes e Sensores Utilizados no Produto
Abaixo é apresentada a tabela de componentes físicos que viabilizam o funcionamento do alimentador automático. A maioria dos equipamentos do mercado utiliza um microcontrolador embarcado para realizar o controle lógico. Células de carga acopladas a conversores analógico-digitais medem a massa, enquanto motores de passo tracionam um eixo helicoidal para liberar a ração. Por fim, sensores ultrassônicos ou infravermelhos medem o nível de ração no reservatório.
| Componente | Função Principal | Descrição |
| ---------- | ---------------- | --------- |
| Microcontrolador (ex: ESP/ARM) | Controle lógico | Processa os dados dos sensores e controla os horários programados de alimentação. |
| Célula de Carga | Medição de peso | Posicionada abaixo da tigela e acoplada a um conversor A/D, mede a massa para garantir o controle exato da porção dispensada ao pet. |
| Motor (Passo/DC) | Atuador mecânico | Acoplado a uma caixa de redução, traciona um eixo helicoidal no fundo do reservatório para empurrar e liberar fisicamente a ração. |
| Sensor Ultrassônico/Infravermelho | Medição de nível | Alocado no topo do tanque, calcula a distância até a camada de ração, alertando o tutor quando o reservatório estiver próximo de esvaziar. |
### Tecnologias de Comunicação e Controle
O Feed Buddy utilizará uma arquitetura de controle embarcado baseada na ESP32, que atua como unidade central de processamento. Esse microcontrolador é adequado para aplicações de Internet das Coisas e sistemas embarcados de baixo custo porque integra capacidade de processamento, pinos GPIO e modos de baixo consumo em uma única placa [2]. No projeto, a ESP32 é responsável por ler os sensores, executar a lógica de decisão, controlar o motor por meio do driver L298N e acionar os dispositivos de sinalização local.
A comunicação entre os componentes ocorre principalmente por meio dos pinos de entrada e saída da ESP32. O sensor ultrassônico fornece pulsos elétricos que permitem calcular a distância até a superfície da ração a partir do tempo de voo da onda sonora, técnica comum em sensores de distância de baixo custo [3]. A célula de carga, por sua vez, utiliza extensômetros para converter deformações mecânicas em sinais elétricos relacionados à força aplicada, sendo necessário calibração para transformar essas leituras em massa aproximada da ração [4].
## 2. Análise Técnica do Funcionamento
O funcionamento do alimentador automático pode ser dividido em três módulos principais: sensoriamento, atuação e controle.
### Módulo de Sensoriamento
O módulo de sensoriamento é responsável por captar as variáveis físicas. O sensor ultrassônico emite ondas sonoras em direção à superfície da ração; o tempo que a onda leva para colidir e retornar é calculado pelo microcontrolador, o que fornece a medição do nível do tanque. Simultaneamente, a célula de carga sofre uma microdeformação decorrente do peso do alimento na tigela e repassa esse sinal elétrico convertido ao cérebro do sistema.
### Módulo de Atuação
O módulo de atuação executa as respostas mecânicas. Para liberar a refeição, o microcontrolador envia sinais de controle (como PWM) para um driver de potência, que chaveia a corrente elétrica necessária para acionar o motor rotativo (Motor DC ou de passo), forçando a descida da ração no dosador.
### Módulo de Controle
O módulo de controle atua como o cérebro do sistema. O microcontrolador processa continuamente as variáveis de entrada (nível do tanque e peso na tigela) e as compara com a lógica pré-programada pelo usuário (horários e tamanho das porções). Quando as condições lógicas são satisfeitas, o microcontrolador gera as instruções elétricas exatas para os atuadores mecânicos. Além disso, ele é responsável por gerenciar rotinas de segurança, como interromper o motor se a célula de carga indicar que a tigela já está cheia ou se o tempo limite de acionamento for excedido (evitando queima por motor travado).
### Tecnologias Críticas
Para viabilizar a operação segura e contínua do alimentador, algumas tecnologias de hardware e software são consideradas críticas:
- **Conversores Analógico-Digitais (ADC):** Essenciais para traduzir as microvariações de tensão geradas pela Ponte de Wheatstone da célula de carga em valores digitais compreensíveis pelo processador [4].
- **Sinal PWM (Pulse Width Modulation):** Utilizado para controlar o torque e a velocidade do motor DC através do driver de potência, garantindo uma dispensação de ração suave e evitando travamentos mecânicos [1].
- **Time-of-Flight (ToF):** O princípio físico de cálculo do tempo de viagem do som utilizado pelo sensor ultrassônico, fundamental para mapear o volume tridimensional de ração restante no tanque [3].
## 3. Proposta de Reprodução com ESP32
### Visão Geral
A reprodução conceitual do Feed Buddy utilizará o microcontrolador ESP32 como núcleo central, aproveitando seus múltiplos pinos GPIO. O sistema fará a leitura constante do sensor ultrassônico (HC-SR04) para monitorar o tanque. Para a dispensação, a ESP32 utilizará as portas lógicas para acionar o módulo de potência L298N, que fornecerá a corrente necessária ao motor DC. A interface visual e os avisos físicos serão traduzidos localmente via displays I2C e um buzzer ativo.
### Componentes Propostos
Com base na lista de sensores e atuadores disponíveis, a reprodução conceitual do projeto utilizará os seguintes componentes integrados à placa ESP32:
- **Sensor Ultrasom:** Responsável por detectar a distância e apontar o esvaziamento (obstáculos) do reservatório de ração.
- **Driver para motores L298N:** Módulo de potência essencial para atuar em conjunto com as portas lógicas da ESP32, fornecendo a corrente alta necessária para rotacionar um motor DC no eixo do dosador mecânico.
- **Buzzer Ativo:** Atuador configurado para emitir um aviso sonoro (condicionamento clássico) indicando ao pet o momento exato em que a ração é servida.
- **Tela OLED 0.98" (I2c) ou Tela LCD 16x2 (I2C):** Módulos instalados no corpo da máquina para interface com o usuário, exibindo o horário local e o alerta de volume de comida no tanque.
- **Botão:** Uma entrada de interrupção física configurada para forçar manualmente a rotação do motor e a liberação de comida caso o usuário esteja sem o aplicativo móvel.
- **Componentes de Energia:** Fonte de alimentação 12V 1A, Pack de Baterias 18650, Placa BMS 3S e Módulo Regulador Step-Down LM2596.
### Sistema de Alimentação e Gestão de Energia (UPS)
Para garantir que o alimentador automático continue funcionando de forma autônoma mesmo em caso de queda de energia residencial, a arquitetura de hardware implementará um sistema de *Nobreak* (UPS) em configuração 3S. O fluxo de energia operará da seguinte maneira:
1. **Entrada Primária e Carregamento:** Uma **Fonte de 12V 1A** será conectada à tomada e servirá como a alimentação principal. A energia da fonte entrará primeiramente em uma **Placa BMS 3S (Battery Management System)**. A BMS gerencia a tensão de entrada para manter um pack de **três baterias de lítio 18650 em série (3S)** carregadas e balanceadas, protegendo-as contra sobrecargas e descargas profundas.
2. **Alimentação de Potência (12V):** A tensão de saída da BMS (que pode variar entre 11.1V e 12.6V, dependendo da carga das baterias) será direcionada **diretamente para o driver L298N**. O uso da configuração 3S garante a alta tensão necessária para que o motor de passo ou motor DC rotacione com o torque máximo, vencendo a resistência mecânica dos grãos de ração sem travar o eixo.
3. **Alimentação Lógica (5V):** Uma ramificação dessa saída de 12V da BMS passará por um **Módulo Step-Down (LM2596)**. Este componente rebaixará a tensão para exatos 5V contínuos de forma eficiente. A saída de 5V será injetada no pino VIN da **ESP32**, garantindo que o regulador interno do microcontrolador não sofra superaquecimento durante os picos de uso do Wi-Fi. Essa mesma malha de 5V alimentará os módulos lógicos, como a tela I2C, o sensor HC-SR04, a interface da célula de carga e o buzzer.
### Fluxo de Operação
O ciclo de operação padrão do firmware do sistema seguirá os seguintes passos lógicos:
1. **Espera Ativa (Idle):** A ESP32 verifica constantemente o relógio interno (RTC/NTP) em busca de um horário de alimentação programado, aguarda mensagens de acionamento via rede ou o acionamento de interrupção manual via botão físico.
2. **Checagem de Segurança:** Antes de girar o motor, a ESP32 lê o sensor ultrassônico HC-SR04 para confirmar se há ração no reservatório.
3. **Atuação:** A ESP32 envia o sinal para o Driver L298N, que energiza o motor do dosador.
4. **Dispensação e Alerta:** O motor rotaciona liberando a ração. Simultaneamente, a ESP32 aciona o buzzer para emitir o aviso sonoro ao pet.
5. **Encerramento:** O motor é desativado. A tela OLED I2C é atualizada com o novo status do reservatório e a ESP32 volta ao estado de Espera Ativa.
### Diagrama Conceitual
Abaixo apresenta-se o diagrama de blocos do hardware, ilustrando a topologia do sistema em que a placa ESP32 atua como processador central.
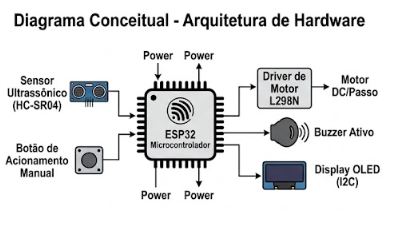
*Figura 10 – Diagrama de blocos da arquitetura de hardware, com a ESP32 como processador central.*
```mermaid
graph TD
%% Definição de estilos
classDef esp fill:#2b1d3d,stroke:#fff,stroke-width:2px,color:#fff;
classDef sensor fill:#1d3d2b,stroke:#fff,stroke-width:2px,color:#fff;
classDef atuador fill:#3d1d1d,stroke:#fff,stroke-width:2px,color:#fff;
classDef power fill:#d38d1d,stroke:#fff,stroke-width:2px,color:#000;
%% Componentes de Energia (Nomes protegidos por aspas)
FONTE["Fonte 12V 1A
Alimentação Primária"]:::power
BMS["BMS 3S + Baterias 18650
UPS e Potência (12V)"]:::power
STEPDOWN["Módulo Step-Down
Regulador LM2596 (5V)"]:::power
%% Componentes de Controle e Lógica
ESP["Microcontrolador ESP32"]:::esp
%% Sensores (Entradas)
US["Sensor Ultrassônico HC-SR04
Monitorização de Nível"]:::sensor
BTN["Botão Físico
Acionamento Manual"]:::sensor
CELL["Célula de Carga + HX711
Medição de Peso"]:::sensor
%% Atuadores (Saídas)
L298N["Driver de Motor L298N"]:::atuador
MOTOR["Motor DC / Eixo Dosador"]:::atuador
BUZZ["Buzzer Ativo
Alerta Sonoro"]:::atuador
OLED["Ecrã OLED I2C
Interface Visual"]:::atuador
%% Ligações de Energia Elétrica
FONTE -->|"Carga Contínua"| BMS
BMS -->|"Linha 12V (Potência)"| L298N
BMS -->|"Linha 12V"| STEPDOWN
STEPDOWN -->|"Linha 5V Estável (VIN)"| ESP
%% Ligações de Sinal (Dados e Controle)
US -.->|"Pulsos de Eco (GPIO)"| ESP
BTN -.->|"Interrupção Física (GPIO)"| ESP
CELL -.->|"Sinal Digital (I2C/SPI)"| ESP
ESP -.->|"Sinal PWM (GPIO)"| L298N
L298N ==>|"Corrente Chaveada"| MOTOR
ESP -.->|"Sinal Digital (GPIO)"| BUZZ
ESP -.->|"Comunicação I2C"| OLED
```
O diagrama acima ilustra a topologia em estrela do hardware, onde a ESP32 centraliza a recepção de dados (entradas à esquerda: botão e sensor ultrassônico) e comanda as saídas físicas (à direita: Display I2C, Buzzer e o módulo de potência L298N conectado ao motor DC). O novo fluxo elétrico superior assegura que o sistema não perca suas configurações em apagões e que os sinais lógicos fiquem protegidos das oscilações de corrente do motor.
### Limitações e Desafios Esperados
Apesar de ser tecnicamente viável, a reprodução do Feed Buddy com ESP32 apresenta algumas limitações e desafios como:
1. **Precisão da medição do nível de ração por sensor ultrassônico:** como os grãos apresentam superfície irregular, o sinal refletido pode variar, gerando leituras instáveis. Para reduzir esse problema, o firmware pode realizar várias medições consecutivas e utilizar uma média simples ou mediana [3].
2. **Precisão da porção liberada:** caso o controle seja feito apenas pelo tempo de acionamento do motor, a quantidade de ração pode variar conforme o tamanho dos grãos, o atrito no duto e o nível de alimento no reservatório. A inclusão de uma célula de carga melhora a confiabilidade, mas aumenta a complexidade de montagem e calibração [4][5].
3. **Risco de travamento mecânico:** Grãos maiores, fragmentados ou úmidos podem bloquear o rotor ou eixo dosador. Por isso, o projeto deve prever limite de tempo de acionamento do motor, tentativa de recuperação e sinalização de erro quando a falha persistir [5][8].
## 4. Pesquisa Bibliográfica e Tecnológica
Esta seção contém os oito artigos científicos publicados em periódicos, sendo quatro sobre tecnologias que viabilizam o produto e quatro sobre aplicação ou uso de alimentadores automáticos, IoT para pets, monitoramento alimentar animal ou automação residencial aplicada.
### 4.1 Artigos Sobre Tecnologias Relacionadas
A Tabela 3 apresenta os artigos mapeados e usados como referência para o estudo.
**Tabela 3 - Artigos Relacionados com as tecnologias utilizadas no Produto**
| Artigo | Link do PDF | Contribuição para o projeto |
| --- | --- | --- |
| Design and Implementation of ESP32-Based IoT Devices (2023) | [Acessar o PDF Original do Artigo](https://doi.org/10.3390/s23156739) | Valida o uso do microcontrolador ESP32 como unidade central do projeto devido à sua conectividade Wi-Fi integrada, versatilidade dos pinos GPIO e recursos de baixo consumo de energia. Comprova a viabilidade técnica da placa em gerenciar a leitura contínua de sensores e o controle operacional de atuadores mecânicos, fundamentando a arquitetura de hardware do alimentador. |
| Brushed DC Motor Drives for Industrial and Automobile Applications with Emphasis on Control Techniques: A Comprehensive Review (2020) | [Acessar o PDF Original do Artigo](https://doi.org/10.3390/electronics9060887) | Detalha as topologias de acionamento e as técnicas de controle de motores DC com escovas, com destaque para o uso de conversores em Ponte H e da Modulação por Largura de Pulso (PWM) para regular tensão, torque e velocidade. Para o projeto fundamenta o módulo de atuação, no qual o driver L298N (Ponte H) aciona o motor do dosador por meio do sinal PWM gerado pela ESP32, garantindo uma liberação de ração controlada. |
| Low-Cost Ultrasonic Range Improvements for an Assistive Device (2021) | [Acessar o PDF Original do Artigo]( https://doi.org/10.3390/s21124250) | Confirma a viabilidade técnica, o ângulo de detecção e a precisão do sensor ultrassônico de baixo custo (HC-SR04). Para o Feed Buddy, o estudo fundamenta o uso deste componente no monitoramento do reservatório de ração, detalhando seu funcionamento por medição de tempo de voo (Time-of-Flight) e técnicas de processamento de sinal para reduzir ruídos e interferências. |
| Determining Magnitudes of Forces at Known Locations through a Strain Gauge Force Transducer (2023) | [Acessar o PDF Original do Artigo](https://doi.org/10.3390/s23167017) | Detalha o funcionamento, calibração e a conversão de sinais de strain gauges (extensômetros) em Ponte de Wheatstone para a medição de forças mecânicas. Para o Feed Buddy, o estudo fundamenta a aplicação da célula de carga, explicando o processamento físico e matemático necessário para que o microcontrolador calcule com precisão o peso da ração dispensada na tigela. |
#### Resumos dos Artigos
**1. Design and Implementation of ESP32-Based IoT Devices (2023) [2]**
O artigo descreve ferramentas, metodologias e tecnologias de IoT baseadas no microcontrolador ESP32, com foco em simplificar o design, a implementação e o teste de aplicações práticas (HERCOG et al., 2023). O trabalho aborda as vantagens da arquitetura do ESP32, como seu processador dual-core, conectividade Wi-Fi/Bluetooth integrada, versatilidade dos pinos GPIO e recursos de gerenciamento de energia, e propõe o uso de placas de interface customizadas para conectar sensores comerciais de forma rápida. Para validar a tecnologia, os autores demonstram o desenvolvimento de protótipos funcionais reais (como um sistema de monitoramento de colmeias e outro de fermentação de vinho), detalhando o fluxo do firmware:
- inicialização;
- leitura contínua de sensores;
- armazenamento de dados;
- envio automático das informações para plataformas na nuvem;
- implementação de modos de baixo consumo de energia (low-power mode).
Este estudo se aplica ao projeto "Feed Buddy", pois valida o uso da ESP32 como a principal unidade de processamento para sistemas embarcados de baixo custo. A forma como o artigo estrutura a aquisição de variáveis físicas por meio de sensores se conecta exatamente à necessidade do alimentador de ler constantemente o sensor ultrassônico do reservatório de ração. O artigo comprova que a ESP32 é capaz de atuar gerenciando entradas (o sensor de nível e o botão manual) e saídas de potência (acionamento do módulo L298N para o motor do dosador), viabilizando o monitoramento contínuo e a operação local sem sobrecarregar o hardware.
**2. Brushed DC Motor Drives for Industrial and Automobile Applications with Emphasis on Control Techniques: A Comprehensive Review (2020) [1]**
O artigo apresenta uma revisão sobre os acionamentos de motores de corrente contínua com escovas (*Brushed DC*), reunindo as principais topologias de conversores de potência e as técnicas de controle empregadas para regular sua operação (BARKAS et al., 2020). O trabalho detalha o funcionamento dos conversores em Ponte H (*H-bridge*), que permitem inverter o sentido de rotação e ajustar a tensão aplicada ao motor, e aprofunda o uso da Modulação por Largura de Pulso (PWM) como método predominante para o controle de torque e velocidade. Os autores comparam estratégias de malha aberta e malha fechada, discutindo aspectos como rendimento energético, ondulação de corrente e estabilidade do acionamento em diferentes aplicações industriais e automotivas.
A relação deste artigo com o projeto "Feed Buddy" está no módulo de atuação, responsável pela dispensação física da ração. O motor DC do dosador é acionado justamente por um conversor em Ponte H (o driver L298N), que recebe da ESP32 um sinal PWM para controlar a velocidade e o sentido de rotação do eixo helicoidal. A revisão fundamenta tecnicamente essa arquitetura de acionamento, explicando por que o controle por PWM garante uma liberação de ração suave e ajustável, além de embasar rotinas de segurança como a limitação do tempo de acionamento para evitar a queima do motor em caso de travamento mecânico.
**3. Low-Cost Ultrasonic Range Improvements for an Assistive Device (2021) [3]**
O artigo aborda o desenvolvimento de um dispositivo de assistência móvel (eBAT) de baixo custo voltado para pessoas com deficiência visual, utilizando o sensor ultrassônico HC-SR04 (ABREU et al., 2021). O trabalho destaca-se por propor uma modificação no hardware e software do sensor padrão para incluir uma modulação de fase (DPSK) nos pulsos ultrassônicos emitidos. Essa alteração permite que o microcontrolador identifique e valide a origem do eco recebido, distinguindo-o de interferências geradas por outras fontes ultrassônicas no mesmo ambiente, o que reduz os falsos positivos. Todo o processamento do sinal de tempo de voo (Time-of-Flight) e a demodulação são feitos em um microcontrolador simples que transmite a distância via Bluetooth para um aplicativo de celular, encarregado de dar o retorno ao usuário.
Para o projeto, este artigo valida tecnicamente e fundamenta o uso do sensor ultrassônico HC-SR04 na arquitetura de hardware. O estudo comprova a precisão, os níveis de ruído e o ângulo de detecção do componente, confirmando que, mesmo sendo de baixo custo, o HC-SR04 é adequado para medir distâncias e obstáculos. No alimentador de pets, esse princípio de cálculo por Tempo de Voo (Time-of-Flight) atende à necessidade de medir a distância até a camada de comida, viabilizando o monitoramento contínuo do nível de preenchimento do reservatório. O estudo também reforça a importância da filtragem de ruídos do sensor, que pode ser aplicado ao Feed Buddy para evitar que as superfícies irregulares dos grãos de ração causem leituras inconsistentes no microcontrolador ESP32.
**4. Determining Magnitudes of Forces at Known Locations through a Strain Gauge Force Transducer (2023) [4]**
O artigo propõe uma nova metodologia para otimizar transdutores de força baseados em strain gauges (extensômetros de resistência elétrica). O objetivo do trabalho é minimizar o número de sensores necessários para determinar a magnitude de cargas mecânicas quando as localizações dessas forças já são previamente conhecidas (BEDNARZ et al., 2023). A abordagem exige apenas um strain gauge por força aplicada, o que reduz significativamente o custo e a complexidade do hardware em comparação com outros métodos. A teoria foi validada por meio de testes práticos aplicando cargas em uma viga de alumínio flexível. O estudo detalha o uso de um circuito em Ponte de Wheatstone para captar microvariações de resistência e demonstra como o uso de um fator de calibração (beta) consegue converter a leitura de deformação (strain) em momento fletor e, consequentemente, na força real aplicada, atingindo taxas de erro inferiores a 5% em aplicações diretas.
A relação deste artigo com o projeto "Feed Buddy" está no módulo de sensoriamento de peso, especificamente no uso da célula de carga acoplada sob a tigela de ração. As células de carga comerciais operam fundamentalmente utilizando strain gauges dispostos em uma Ponte de Wheatstone para medir a deformação física causada pela massa do objeto. A teoria de determinação de força, a leitura diferencial de resistência e o cálculo de um fator de calibração (beta) detalhados no estudo descrevem exatamente o processo lógico e matemático que a ESP32 pvai realizar no firmware para traduzir a deformação do metal no peso em gramas da ração.
### 4.2 Artigos Sobre Aplicacao ou Uso do Produto
A tabela 4 a seguir apresenta os artigos lidos sobre a aplicação ou uso do comedouro automático.
| Artigo | Link do PDF | Relação com o alimentador automático |
| ------ | ------ | ------ |
| Smart Bowl: A Smart and Efficient ESP32-Based Solution for Timely Pet Food Distribution (2025) | [Acessar PDF](https://ieeexplore.ieee.org/document/11414574/) | Valida o uso de um comedouro de funcionamento totalmente autônomo (offline) focado na medição do peso da ração em tempo real com célula de carga para garantir porções precisas via interface local [5]. |
| IoT-enabled Automated Pet Feeding System (2022) | [Acessar PDF](https://ieeexplore.ieee.org/document/10730695/) | Demonstra a aplicação de sensores simples na interação física com o pet, utilizando um sensor de movimento PIR para detectar a aproximação do animal e acionar a abertura da tampa da tigela [6]. |
| IoT-Based Smart Pet Feeding System with Dynamic Network Configuration Using ESP32, WiFiManager and Blynk 2.0 (2025) | [Acessar PDF](https://www.iieta.org/journals/isi/paper/10.18280/isi.301106) | Aplica um sistema de conexão estável que se reconecta à internet de forma autônoma em caso de quedas, garantindo que o tutor consiga alimentar o pet remotamente com porções exatas de ração e água sem interrupções [7]. |
| A Multifunctional Automatic Dog-Feeder with Bluetooth and Wi-Fi Connectivity (2022) | [Acessar PDF](https://ieeexplore.ieee.org/document/10031807/) | Expande o uso do comedouro ao aplicar o controle térmico de refeições úmidas e a dispensação automática de medicamentos, trazendo o uso de alertas sonoros para chamar o pet e a medição em tempo real das porções para o controle da dieta [8]. |
#### Resumos dos Artigos
**5. Smart Bowl: A Smart and Efficient ESP32-Based Solution for Timely Pet Food Distribution (2025) [5]**
O artigo apresenta um comedouro e bebedouro inteligente desenvolvido para resolver os desafios de tutores com rotinas que dificultam o cuidado com a alimentação e a hidratação do pet. O grande diferencial deste produto é a sua operação totalmente autônoma e offline, garantindo que a alimentação e hidratação do pet não sejam interrompidas mesmo que a casa fique sem acesso à internet. O sistema foca rigorosamente na saúde nutricional do animal, realizando a pesagem em tempo real da ração na tigela para garantir o controle exato da porção servida e evitar problemas como obesidade ou desnutrição. Além disso, o uso prático inclui um painel visual no próprio aparelho que informa o horário das refeições e emite alertas de manutenção caso os estoques fiquem baixos ou se a ração ficar presa ("Food Stuck").
Para o nosso projeto "Feed Buddy", a maior contribuição deste estudo é a validação de um sistema autônomo focado na precisão da dieta e na comunicação local com o tutor. A aplicação do painel visual no próprio dispositivo para informar os níveis de ração reforça a nossa proposta de utilizar uma tela diretamente no corpo da máquina para alertar o usuário, sem obrigá-lo a abrir um aplicativo. Ademais, a aplicação que garante o peso exato da porção servida e detecta falhas (como comida presa) será um conceito essencial que pretendemos adotar para tornar o nosso comedouro mais seguro e confiável.
**6. IoT-enabled Automated Pet Feeding System (2022) [6]**
O artigo propõe um sistema automatizado criado para auxiliar tutores com rotinas de trabalho intensas ou que viajam com frequência, garantindo que a dieta de seus animais não seja prejudicada. O projeto foca em duas grandes frentes: a higiene e a nutrição sob medida. Para garantir a limpeza e a conservação da ração, o sistema detecta a presença do animal, abrindo o compartimento de comida apenas quando o pet se aproxima para comer, o que protege o alimento da exposição ao ar, poeira ou insetos. Além disso, a aplicação permite que o tutor ajuste remotamente a quantidade exata de cada refeição com base no peso, adequando-se às necessidades nutricionais específicas do pet e recebendo notificações no celular sempre que a alimentação ocorre.
Para o nosso projeto "Feed Buddy", a maior contribuição deste estudo é a validação da interação física inteligente para a preservação do alimento. A aplicação prática de abrir a tampa da tigela automaticamente apenas quando o pet vai comer é uma ótima ideia para garantir a higiene do nosso produto. Além disso, o artigo comprova os benefícios de permitir que o tutor defina o tamanho das porções com base no peso, o que valida a utilização de sensores de pesagem no comedouro.
**7. IoT-Based Smart Pet Feeding System with Dynamic Network Configuration Using ESP32, WiFiManager and Blynk 2.0 (2025) [7]**
O artigo apresenta um sistema de alimentação e hidratação inteligente projetado para solucionar o desafio de nutrir adequadamente os pets durante as ausências de seus tutores. O grande diferencial deste produto é a sua portabilidade e estabilidade de conexão com a internet. O aparelho consegue detectar quedas de sinal e se reconectar de forma rápida e autônoma a novas redes, garantindo que o dispositivo esteja sempre disponível e que o tutor nunca perca o controle remoto sobre as refeições do seu animal.
Para o nosso projeto "Feed Buddy", a principal contribuição deste estudo é a validação de um sistema de alimentação altamente resiliente e confiável. O rigor em medir os volumes exatos do tanque e repassar isso para o usuário nos incentiva a focar na criação de um alerta confiável de "reservatório vazio", mesmo que na própria interface do comedouro, garantindo que o dono sempre saiba quando precisa reabastecê-lo.
**8. A Multifunctional Automatic Dog-Feeder with Bluetooth and Wi-Fi Connectivity (2022) [8]**
O artigo apresenta um dispensador automático multifuncional projetado para resolver os desafios práticos da rotina de alimentação e cuidados de saúde de cães, poupando o tempo dos tutores. Do ponto de vista de aplicação no mundo real, o produto introduz o controle térmico para aquecer refeições úmidas (mantendo-as entre 35-40 °C) e resfriar a água do animal, melhorando a conservação e a experiência de alimentação. Além disso, traz uma aplicação inovadora focada na saúde preventiva: a dispensação autônoma de medicamentos, liberando comprimidos (como os de desparasitação) na refeição do cão em intervalos pré-programados. Para o tutor, a aplicação oferece comodidade por meio do acionamento de refeições via comandos de voz no celular e o envio de relatórios sobre o consumo e níveis de água diretamente por alertas de e-mail.
Para o nosso projeto "Feed Buddy", a maior contribuição deste estudo é a importância de aplicar um sistema de pesagem direta no prato de comida para garantir que a porção servida atenda à dieta do animal.
## 5. Comparativo com Produtos Similares
| Produto | Capacidade | Conectividade | Controle de porcao | Camera | Alimentacao | Caracteristicas principais | Link do Produto | Link Manual |
| :---: | :---: | :---: | :---: | :---: | :---: | :---: | :---: | :---: |
| **WOPET Cube Lite (CL11)** | 4 Litros | Nenhuma (Offline) | Painel LCD (1 a 6 refeições/dia, até 8 porções de 10g/refeição) | Não | Fonte DC 5V (Type-C) + Backup de pilhas | Tela LCD com programação local, tampa com trava de segurança (Twist-Lock), gravação de voz (10s) e design anti-entupimento. | [Acessar Produto](https://wopet.com/product/wopet-cube-lite-automatic-pet-feeder/) [9] | [Acessar Manual](https://wopet.com/support-center/user-guide-of-wopet-cube-lite-automatic-pet-feeder/) [10] |
| **EKAZA Nutri Inteligente 4L (EKGD-T221)** | 4 Litros | Wi-Fi 2.4 GHz | Via App (Até 10 refeições/dia, 1 a 10 porções) | Não | Fonte DC 5A/2V (USB) + Backup de pilhas (3x D) | Notificações push via nuvem, algoritmo de reversão mecânica anti-travamento de grãos, integração com assistentes. | [Acessar Produto](https://www.amazon.com.br/EKAZA-Alimentador-Autom%C3%A1tico-Program%C3%A1vel-EKGD-T221/dp/B0BD97G267?th=1) [11] | [Acessar Manual](https://suporte.ekaza.com.br/support/solutions/articles/67000745091-ekaza-nutri-alimentador-inteligente-4l-sem-com-c%C3%A2mera-wifi-alexa) [12] |
| **Xiaomi Smart Pet Food Feeder (XWPF01MG)** | 3.6 Litros (Aprox. 1.8kg) | Wi-Fi 2.4 GHz | Via App Mi Home (Mecanismo *six-grid* de alta precisão, até 5g/porção) | Não | Fonte DC 5.9V + Backup de pilhas (4x AA) | Anel de vedação de silicone rotativo (isola umidade), design minimalista, integração Mi Home. | [Acessar Produto](https://www.mi.com/global/product/xiaomi-smart-pet-food-feeder/) [13] | [Acessar Manual](https://www.mi.com/uk/support/user-guide-pdf/xiaomi-smart-pet-food-feeder/) [14] |
| **PETLIBRO Granary Camera Feeder (PLAF203)** | 5 Litros | Wi-Fi 2.4 / 5 GHz | Via App (Até 10 refeições/dia, 1 a 50 porções de aprox. 10ml) | Sim (1080p HD, ângulo de 145º) | Fonte DC 5V + Backup de pilhas (3x D) | Áudio bidirecional, detecção de movimento, rotor com proteção inteligente anti-obstrução, suporte SD CARD. | [Acessar Produto](https://petlibro.com/products/petlibro-granary-automatic-pet-feeder-with-camera) [15] | [Acessar Manual](https://cdn.shopify.com/s/files/1/0252/5197/1119/files/PETLIBRO_Granary_Camera_Monitoring_Feeder_PLAF203_V2_USER_MANUAL.pdf?v=1698825299) [16] |
| **SureFeed Microchip Pet Feeder (MPF001)** | 400 ml (Tigela direta) | Nenhuma / Hub Petcare (opcional) | Controle de acesso à tigela (Abre/fecha conforme biometria) | Não | 4x Pilhas C (Duração de até 6 meses) | Leitor RFID embutido para destrancar a tampa apenas para o pet com o microchip/tag correspondente (sem reservatório vertical), modo treino. | [Acessar Produto](https://www.surepetcare.com/pt-br/pet-feeder/microchip-pet-feeder) [17] | [Acessar Manual](https://www.surepetcare.com/pt-br/pdf?country=177#Animo) [18] |
## 6. Referencias Bibliográficas
[1] BARKAS, Dimitris A.; IOANNIDIS, George C.; PSOMOPOULOS, Constantinos S.; KAMINARIS, Stavros D.; VOKAS, Georgios A. Brushed DC Motor Drives for Industrial and Automobile Applications with Emphasis on Control Techniques: A Comprehensive Review. Electronics, v. 9, n. 6, p. 887, maio 2020. Disponível em: https://doi.org/10.3390/electronics9060887. Acesso em: 11 jun. 2026.
[2] HERCOG, Darko; LERHER, Tone; TRUNTIČ, Mitja; TEŽAK, Oto. Design and Implementation of ESP32-Based IoT Devices. Sensors, v. 23, n. 15, p. 6739, jul. 2023. Disponível em: https://doi.org/10.3390/s23156739. Acesso em: 9 jun. 2026.
[3] ABREU, David; TOLEDO, Jonay; CODINA, Benito; SUÁREZ, Arminda. Low-Cost Ultrasonic Range Improvements for an Assistive Device. Sensors, v. 21, n. 12, p. 4250, jun. 2021. Disponível em: https://doi.org/10.3390/s21124250. Acesso em: 9 jun. 2026.
[4] BEDNARZ III, Edward; DIETRICH, Christian; HEPNER JR., Brad; PATEL, Jay; SABOUNI, Abas. Determining Magnitudes of Forces at Known Locations through a Strain Gauge Force Transducer. Sensors, v. 23, n. 16, p. 7017, ago. 2023. Disponível em: https://doi.org/10.3390/s23167017. Acesso em: 9 jun. 2026.
[5] DEEKSHITHA, Balthu *et al*. Smart Bowl: A Smart and Efficient ESP32-Based Solution for Timely Pet Food Distribution. *In*: WORLD ENGINEERING CONFERENCE ON CONTEMPORARY TECHNOLOGIES (WECON), 8., 2025, Rajpura, Punjab, India. **Anais [...]**. Rajpura, Punjab, India: IEEE, 2025. p. 1-8. Disponível em: [https://ieeexplore.ieee.org/document/11414574/.](https://ieeexplore.ieee.org/document/11414574/). Acesso em: 7 jun. 2026.
[6] BINTI ZULKIFLEE, Rabiatul Adawiyah; OUNG, Qi Wei; LEE, Hoi Leong. IoT-Enabled Automated Pet Feeding System. *In*: IEEE INTERNATIONAL CONFERENCE ON COMMUNICATION ENGINEERING AND EMERGING TECHNOLOGIES (ICOCET), 1., 2024, Kepala Batas, Penang, Malaysia. **Anais [...]**. Kepala Batas, Penang, Malaysia: IEEE, 2024. p. 1-4. Disponível em: [https://ieeexplore.ieee.org/document/10730695/](https://ieeexplore.ieee.org/document/10730695/). Acesso em: 7 jun. 2026.
[7] UNTIVEROS-PEÑALOZA, Helder; CASTRO-VARGAS, Cristian. IoT-Based Smart Pet Feeding System with Dynamic Network Configuration Using ESP32, WiFiManager and Blynk 2.0. **Ingénierie des systèmes d information**, v. 30, n. 11, nov. 2025. Disponível em: [https://www.iieta.org/journals/isi/paper/10.18280/isi.301106](https://www.iieta.org/journals/isi/paper/10.18280/isi.301106). Acesso em: 7 jun. 2026.
[8] BOATENG, Michael Ampofo; AKPARIBO, Awingot Richard. A Multifunctional Automatic Dog-Feeder with Bluetooth and Wi-Fi Connectivity. *In*: IEEE INTERNATIONAL CONFERENCE ON MOBILE NETWORKS AND WIRELESS COMMUNICATIONS (ICMNWC), 2., 2022, Tumkur, Karnataka, India. **Anais [...]**. Tumkur, Karnataka, India: IEEE, 2022. p. 1-6. Disponível em: [https://ieeexplore.ieee.org/document/10031807/](https://ieeexplore.ieee.org/document/10031807/). Acesso em: 7 jun. 2026.
[9] WOPET. **WOPET Cube Lite Automatic Pet Feeder**. WOPET. Disponível em: . Acesso em: 10 jun. 2026, 22:49.
[10] WOPET. **User Guide of WOPET Cube Lite Automatic Pet Feeder**. WOPET. Disponível em: . Acesso em: 10 jun. 2026, 22:47.
[11] EKAZA. **EKAZA Nutri Alimentador Inteligente 4L**. Amazon. Disponível em: . Acesso em: 10 jun. 2026, 22:35.
[12] EKAZA. **EKAZA Nutri Alimentador Inteligente 4L (Sem/Com Câmera) Wi-Fi/Alexa**. Suporte Ekaza, [202-?]. Disponível em: . Acesso em: 10 jun. 2026, 22:37.
[13] XIAOMI. **Xiaomi Smart Pet Food Feeder**. Xiaomi Global. Disponível em: . Acesso em: 10 jun. 2026, 22:51.
[14] XIAOMI. **Xiaomi Smart Pet Food Feeder User Guide**. Xiaomi UK Support. Disponível em: . Acesso em: 10 jun. 2026, 22:53.
[15] PETLIBRO. **PETLIBRO Granary Automatic Pet Feeder with Camera**. Petlibro. Disponível em: . Acesso em: 10 jun. 2026, 22:39.
[16] PETLIBRO. **PETLIBRO Granary Camera Monitoring Feeder PLAF203 V2 User Manual**. Petlibro, 2023. Disponível em: . Acesso em: 10 jun. 2026, 22:41.
[17] SURE PETCARE. **Microchip Pet Feeder**. Sure Petcare, [202-?]. Disponível em: . Acesso em: 10 jun. 2026, 22:45.
[18] SURE PETCARE. **Manuais de Produto Sure Petcare**. Sure Petcare, [202-?]. Disponível em: . Acesso em: 10 jun. 2026, 22:43.