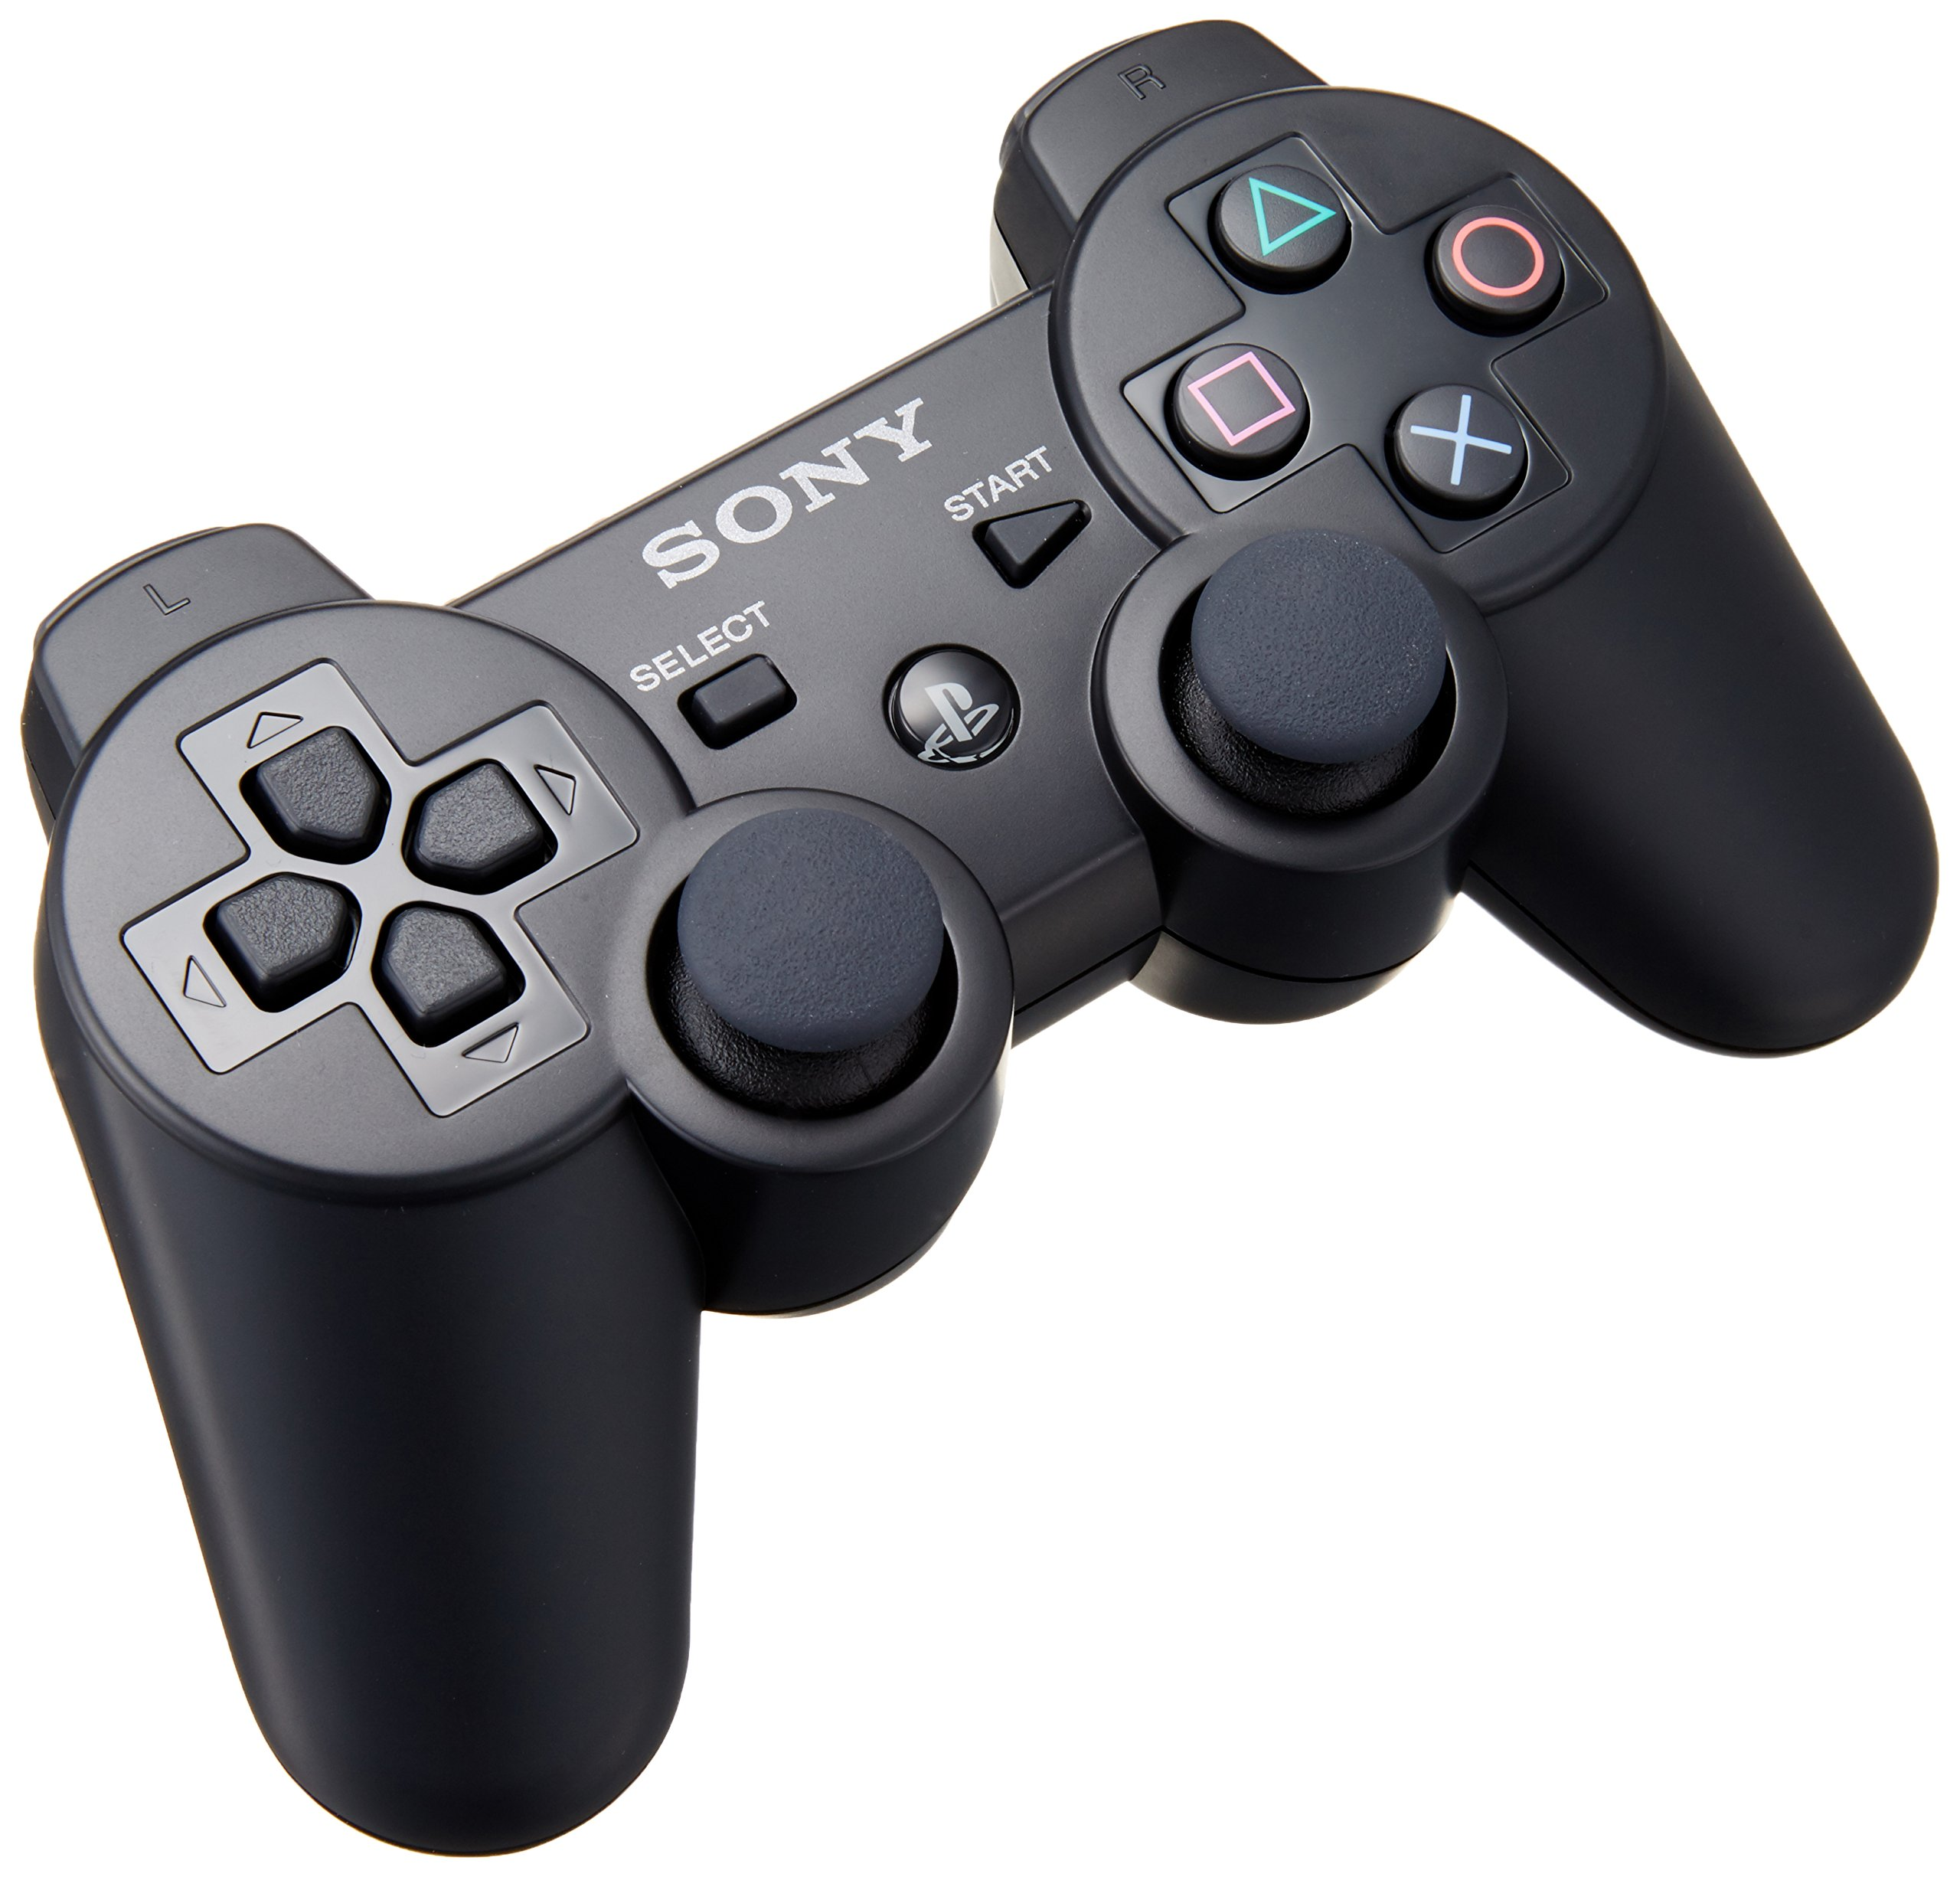
O DualShock 3 é o controlador padrão e a principal plataforma de interação para o console PlayStation 3, lançado pela Sony Interactive Entertainment. Projetado primariamente para os utilizadores do PS3, o DS3 manteve o design ergonômico legado de seus predecessores, mas introduziu duas tecnologias centrais para a 7ª geração de consoles: a conectividade sem fio (Bluetooth) e os sensores de movimento (SIXAXIS). Embora o seu público-alvo inicial fossem os jogadores do console, a combinação de funcionalidades robustas, fez com que o controle ganhasse popularidade entre os jogadores de PC, especialmente para emulação e jogos, e tornou-se um objeto de estudo popular em robótica e sistemas embarcados, apesar dos desafios de compatibilidade de software que apresenta fora do seu ecossistema original.
### 1.2. Componentes e Sensores UtilizadosO DualShock 3 é um dispositivo de entrada híbrido que combina um conjunto amplo de componentes:
* Controle Analógico: É equipado com dois joysticks analógicos e dois gatilhos analógicos (L2 e R2). Ambos os sistemas utilizam potenciômetros para detetar níveis variados de entrada, permitindo ações de alta precisão, como aceleração gradual ou mira fina. * Entradas Digitais: Possui cinco botões totalmete digitais (Start, Select, "PS", L3 e R3). * Botões Sensíveis à Pressão: Um diferencial do DualShock 3 é que os botões de ação (Triângulo, Círculo, X e Quadrado), os botões direcionais (D-pad) e os botões superiores (L1 e R1) são analógicos. Eles utilizam uma tecnologia de sensor resistivo de força (FSR) para medir o quanto o botão está sendo pressionado, permitindo níveis de entrada variados. * Controle de Movimento (SIXAXIS): O controle integra um sistema de deteção de movimento de seis graus de liberdade (6-DoF), composto por um acelerômetro de 3 eixos e um giroscópio, permitindo que o firmware rastreie tanto a translação quanto a rotação do dispositivo. * Feedback Tátil (DualShock): Para o feedback do utilizador, o controle possui a funcionalidade "DualShock", utilizando dois motores de massa excêntrica (ERM) de tamanhos diferentes para fornecer vibração "rumble". ### 1.3. Tecnologias de Comunicação e Controle EmbarcadasA comunicação do DualShock 3 é gerida por um módulo de conectividade dedicado. A parte sem fio é realizada via Bluetooth, permitindo baixa latência exigida pelos jogos, além de permitir a transmissão do grande volume de dados gerado simultaneamente pelos botões. Além da conectividade sem fio, o controle possui uma porta Mini-USB que serve tanto para carregar a bateria quando para realizar o pareamento inicial do controle com o console. O DualShock 3 apresenta um desafio de compatibilidade. Ele é nativamente reconhecido como um dispositivo DirectInput, enquanto a maioria dos jogos modernos para PC espera a API XInput. Por esta razão, o uso do DS3 em computadores frequentemente exige aplicativos de terceiros para traduzir os comandos. Alguns softwares, como os emuladores RPCS3 e PCSX2, são compatíveis com o DualShock 3 nativamente, sem a necessidade de drivers especiais.
## 2. Análise Técnica do Funcionamento ### 2.1. Principais Módulos do Sistema - **Sensores**: - **Joysticks analógicos**: O DualShock 3 possui dois joysticks fabricados pela Alps Alpine. Esses joysticks utilizam dois potenciômetros rotativos em baixo de cada joystick para medir a movimentação no eixo X e Y, uma corrente contínua é aplicada sobre esses componentes e a variação na resistência (causada pelo movimento) altera a tensão de saída, que determina a posição lida, isso tudo acontece na faixa de 0V a 2.8V em que o 1.4V é o ponto central, ou seja, a posição neutra. - **Botões**: Entre os botões do controle, dez são sensíveis à pressão e cinco são digitais. Os botões de pressão incluem os quatro botões de ação principais (quadrado, triângulo, círculo e x), os dois bumpers L1 e R1 e os botões direcionais (D-pad), esse botões utilizam tecnologia de sensor resistivo de força (FSR) implementada em uma membrana condutiva flexível para seu funcionamento. Os botões digitais incluem o start, select, PS e o L3 e R3 que são o pressionamento dos joysticks. - **Gatilhos analógicos**: Assim como os joysticks, os dois gatilhos do controle: L2 e R2 utilizam potenciômetros para a leitura de entrada, porém neste caso apenas um potenciômetro linear é utilizado. - **SIXAXIS (Controle de movimento)**: Herdado de seu precursor, o controle de mesmo nome, o DualShock 3 possui um sistema de detecção de movimento com seis graus de liberdade, ou seja, movimentação pelo eixo X, Y e Z e rotação pelo eixo X (pitch), Y (roll) e Z (yaw). Para fazer a implementação disso é utilizado um acelerômetro de 3 eixos Kionix KXPC4 e um giroscópio de um eixo Epson-Toyocom XV3500CB. - **Atuadores**: - **DualShock (Vibração)**: Funcionalidade que dá nome ao controle, é implementada com a presença de dois motores nos pontos de apoio, um menor na direita e outro maior na esquerda. - **Controle**: - **Microcontrolador (MCU)**: O módulo de controle central é o MCU da Toshiba T6UN6EFG, podendo variar entre os submodelos: T6UN6EFG-001, T6UN6EFG-002 e T6UN6EFG-00 de acordo com a versão específica do controle. - **Memória**: Utiliza um EEPROM (Electrically-Erasable Programmable Read-Only Memory) como memória de suporte, diferentes versões de controle possuem diferentes chips de memória como: Renesas HN58X2504I, Seiko Instruments S-25C040A, STMicroelectronics M95040-RP e STMicroelectronics M24C32-RK. - **Interface**: - **LED**: O controle possui quatro leds enumerados, esses leds são utilizados para identificar o número do jogador, mostrar o estado de conexão enquanto o controle está pareando e também quando o controle está em carregamento. - **Conectividade**: - **Comunicação**: A conectividade é gerenciada por um módulo customizado da ALPS Alpine (Na maior parte dos modelos ALPS 413A, mas podem haver variações). Dentro deste módulo ALPS está o principal SoC (System on a Chip) de comunicação: um CSR BlueCore (Nesse exemplo um BC417). Este chip fica responsável por gerenciar toda a comunicação com o console, seja a transmissão sem fio Bluetooth e a comunicação com fio através dos pinos de dados do conector USB. Dessa forma, o módulo ALPS/CSR atua recebendo os dados já processados pelo MCU principal através de uma interface serial interna UART e retransmitindo-os para o console. ### 2.2. Identificação de Tecnologias Críticas - **Protocolos Sem Fio**: - **Bluetooth**: A tecnologia de comunicação sem fio utilizada é o Bluetooth v2.0 + EDR (Enhanced Data Rate). Escolhida devido a sua baixa latência para os padrões da época, fator essencial para a resposta imediata em jogos. A taxa de dados aprimorada era necessária para transmitir confiavelmente o grande volume de dados gerado pelo controle, que incluía não apenas os 17 botões digitais e analógicos, mas também os 6 eixos de dados de alta precisão do sistema SIXAXIS. - **Sistemas Operacionais Embarcados (Firmware)**: - **Firmware Proprietário**: O MCU principal da Toshiba executa um firmware proprietário (um sistema operacional embarcado de finalidade única). Este firmware coordena todas as operações: ele lê continuamente os valores analógicos dos sensores, traduz esses valores em dados digitais, monitora o status da bateria (via PMIC) e envia o pacote de dados final para o módulo de conectividade (via UART) para ser transmitido ao console. - **Economia de Energia**: - **Gerenciamento de Carga Ativo**: Uma característica notável do controle é o seu sistema de carregamento, originalmente o PMIC da Texas Instruments utilizado foi projetado para ter duas entradas de energia: uma USB (baixa potência) e uma AC (adaptador de parede, alta potência). Porém no DualShock 3 a porta USB do controle está conectada à entrada AC do chip, e não à entrada USB, isso permite o MCU ter um controle maior sobre o processo de carregamento e o regulamento de voltagem. Outros exemplos de benefícios também incluem a possibilidade de fazer Taper Charging: a capacidade de reduzir gradualmente a corrente de carga à medida que a bateria se aproxima de 100%, evitando sobrecarga, aquecimento e estresse, o que prolonga significativamente a vida útil da bateria e Pré-condicionamento: A habilidade de aplicar uma corrente de carga muito baixa para acordar com segurança baterias que foram profundamente descarregadas. ### 3.1. Descrição Conceitual da ImplementaçãoO projeto tem como objetivo implementar um controle de PlayStation 3, usando microcontroladores e sensores para reproduzir suas principais funcionalidades. O sistema é composto por uma ESP32 a qual lê estados dos botões físicos, joysticks analógicos, sensores de movimento (acelerômetro e giroscópio) e atuar sobre o motor de vibração.
Os sinais dos botões e sensores são convertidos em dados digitais, tratados pelo firmware da ESP32, e enviados via Bluetooth para o dispositivo de destino, como computadores, console ou até mesmo outra ESP32.
Essas funcionalidades mencionadas, estão especificadas abaixo: #### Controlar comportamentosO controle de comportamentos ocorrerá através da ESP32, um microcontroldor capaz de gerir o comportamento dos botões, motores, joysticks analógicos e sensores de movimento. Ela gerenciará entradas, saídas e comunicação sem fio.
#### Captar sinais de botõesTrata-se de capturar os sinais enviados pelos botões quando eles provocam alguma interrupção, e tratá-los. O botão, inicialmente no estado HIGH, quando pressionado, altera seu estado para LOW, ativando o pull up e permitindo com que a ESP32 perceba essa alteração em seu pino e, conforme o código, consiga manipular algum comportamento em outro componente eletrônico. Portanto, ela devolve ao botão seu estado inicial.
A implementação terá como base os botões representados com os símbolos quadrado, bola, triângulo e x, botões R1, R2, L1 L2, select, start, power, e as setas de esquerda, direita, cima e baixo, além dos joysticks.
#### Vibração de controleO controle vibrará quando o ele receber o comando de vibração do jogo ou sofware no qual ele estiver conectado. Essa vibração será realizada através de dois motores.
#### Comunicação BluetoothA comunicação bluetooth consistirá na comunicação sem fio entre o microcontrolador e o harware que estiver se comunicando com ele. Isso servirá para receber comandos e os enviar também, permitindo uma interação com um jogo, ou software na qual seja rápida.
#### Detectar movimento e orientaçãoA detecção de movimento e orientação será feita através de um giroscópio e um acelerômetro, medindo respectivamente a velocidade angular e rotações, e aceleração linear, detecção de movimentos em linha reta e orientação em relação à gravidade.
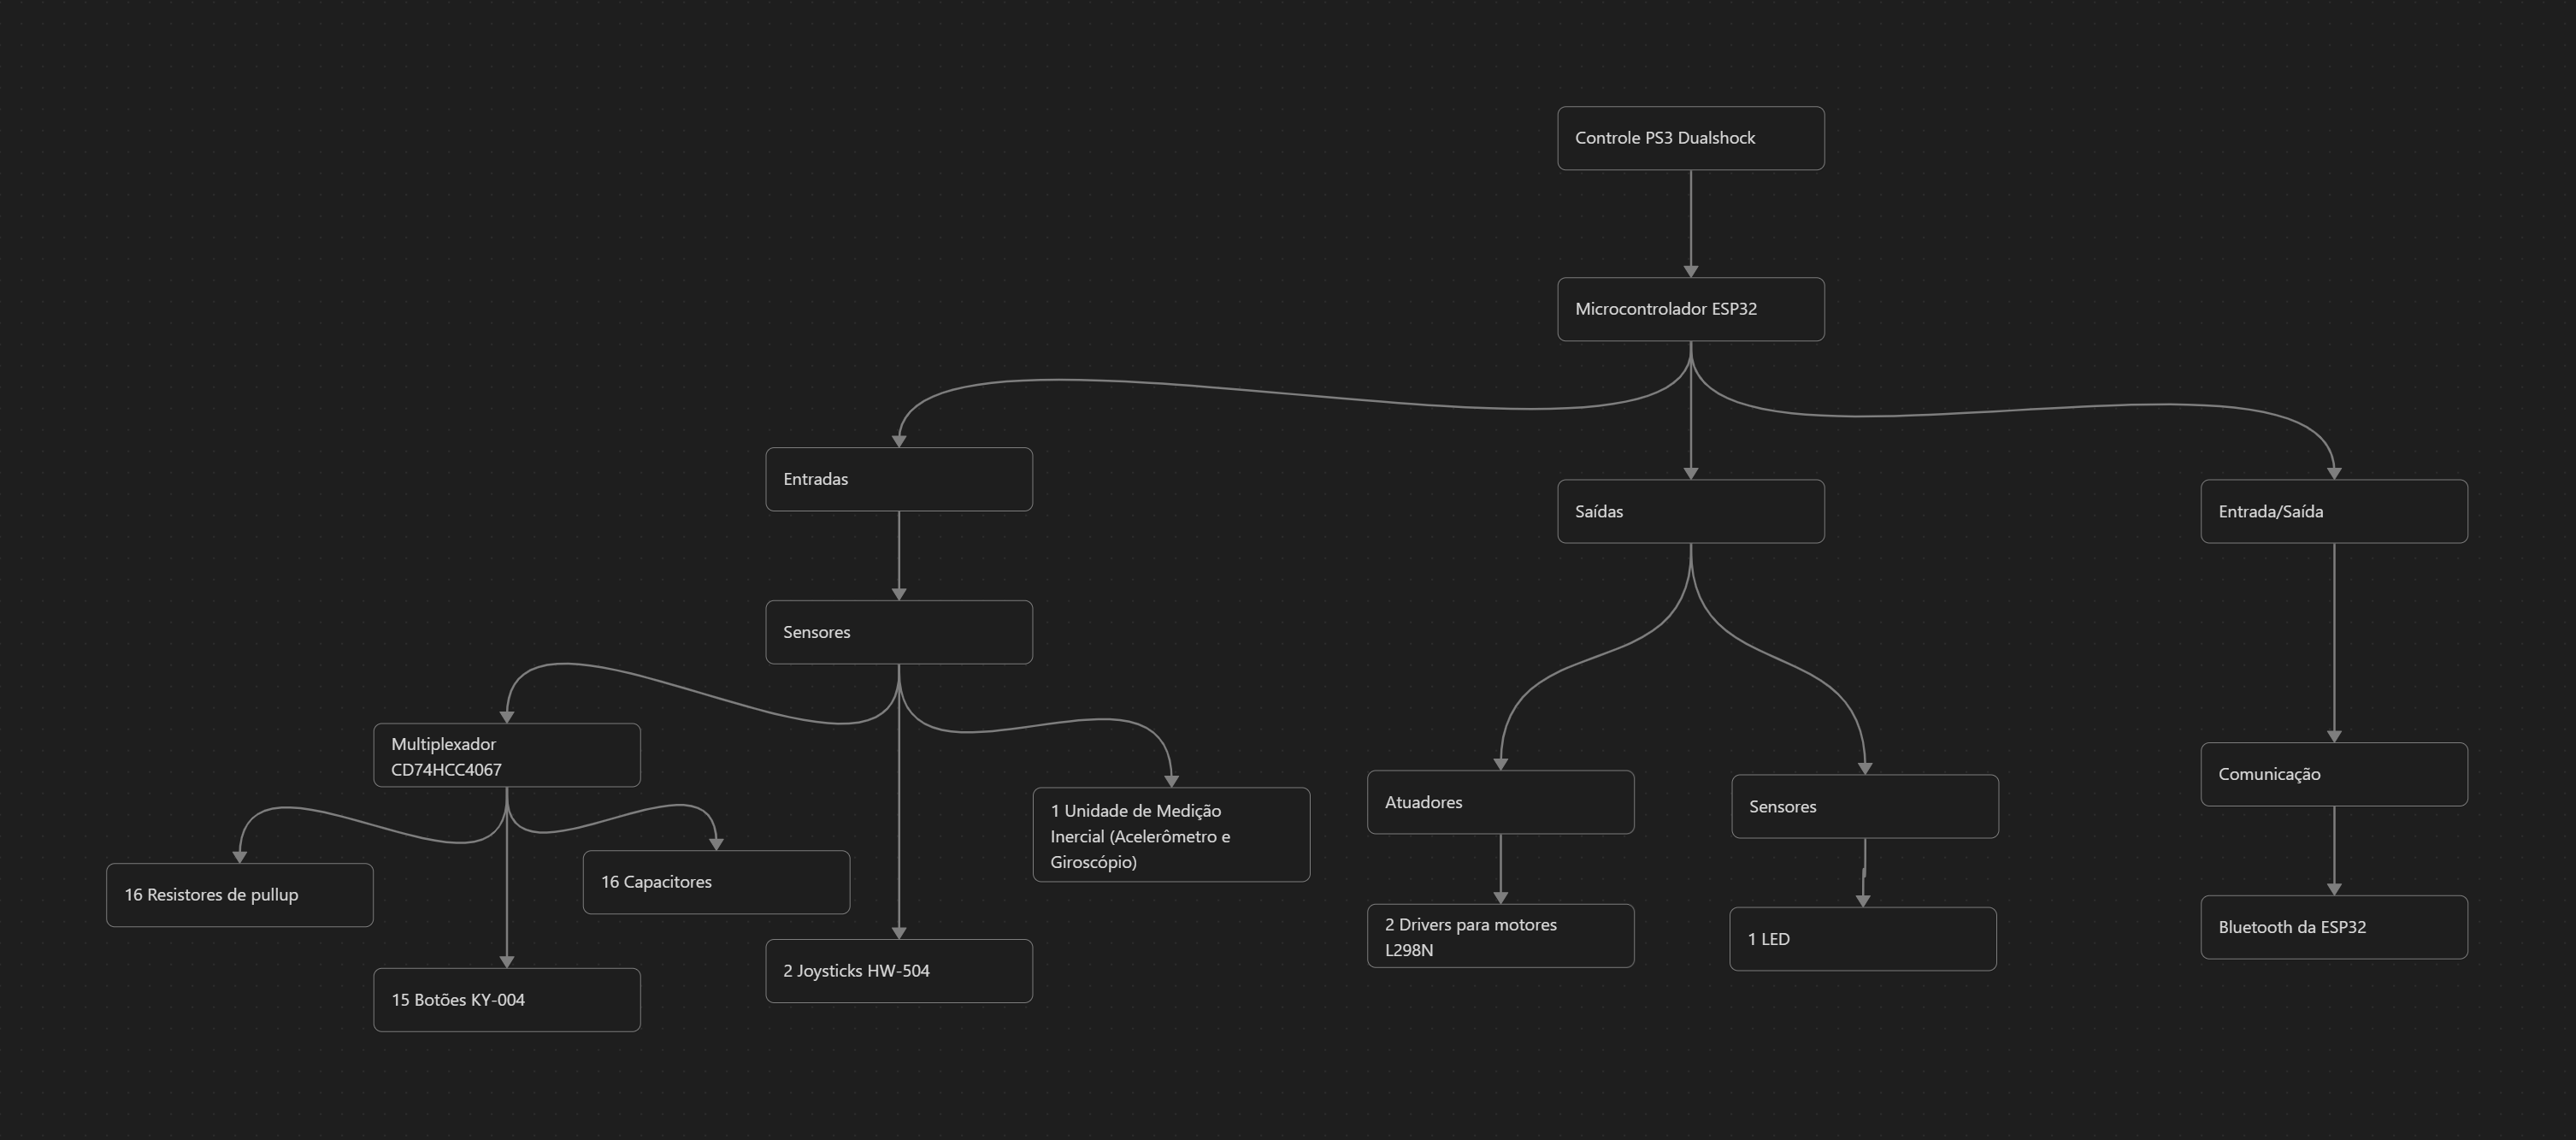
### 3.2. Diagrama Conceitual do Sistema (Proposta com ESP32)A proposta desse diagrama conceitual é demonstrar, de maneira hierárquica, o sistema e suas interações com os componentes internos. A base dele consiste no controle PS3 DualShock, e seu componente central - cérebro -, será o microcontrolador ESP32. Este é reponsável por entrar em contado com todos os componentes e controlá-los de modo a garantir o comportamento esperado deles.
Sendo assim, há uma classificação quanto ao objetivo do componente na interação do sistema, sendo as categorias: entrada, saída e entrada/saída. Enquanto as saídas estarão responsáveis por fornecer respostas táteis e visuais ao usuário do controle, além de uma resposta de comunicação bluetooth do dispositivo, as entradas estarão responsáveis por adquirir os dados do dispositivo alvo para que o microcontrolador, portanto, consiga captar esses sinais e, por fim, processá-los.
Para aprofundar a análise do DualShock 3, esta seção apresenta uma revisão da literatura científica e tecnológica. O objetivo é fundamentar a compreensão do controle em pesquisas acadêmicas que detalham tanto as tecnologias que viabilizaram sua existência quanto investigar seu impacto prático em diversas áreas de aplicação. A pesquisa está dividida em duas etapas: a primeira visa investigar as tecnologias fundamentais embarcadas no dispositivo, como protocolos e sensores; a segunda explora estudos de caso e aplicações onde o DualShock 3 foi utilizado como ferramenta, demonstrando sua versatilidade.
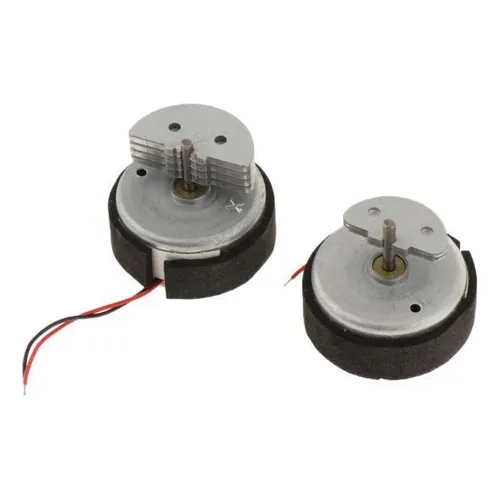
### 4.1. Artigos sobre Tecnologias do Produto #### 4.1.1 Motores de Massa Excêntrica (ERM)Willingham (2020) descreve o princípio de funcionamento dos motores de massa excêntrica, explicando que estes motores criam vibração "através do uso de uma massa giratória que é assimétrica ou está ligada a um eixo numa posição diferente da do centro de massa". Essa distância entre o eixo de rotação e o centro de massa é chamada de excentricidade. Quando uma voltagem é aplicada, o motor gira esta massa desbalanceada rapidamente e, como o centro de gravidade do peso não está alinhado com o eixo, gera-se uma força centrífuga que provoca a vibração. A força resultante é uma função da massa, excentricidade e velocidade angular (Fo = mrω2). Willingham (2020) também explica que, como esta força é rotativa, ela é linearizada e tratada como uma "amplitude de pico para uma entrada sinusoidal (F = Fosin(ωt))", o que modela a trepidação que o utilizador sente.
García-Valle et al. (2021), detalham a percepção humana ao utilizar os motores de massa excêntrica. Eles explicam que a principal característica dos motores ERM é que a frequência e a amplitude da vibração não podem ser controladas separadamente, pois ambas são um resultado direto da voltagem de alimentação aplicada. Os autores investigam qual é a vibração mínima que uma pessoa consegue sentir (chamada limiar absoluto) e qual a diferença mínima de intensidade necessária para que a pessoa perceba duas vibrações como diferentes (limiar diferencial).
No seu estudo para medir o limiar absoluto, os autores descobriram que não existem diferenças significativas na sensibilidade entre as 16 áreas testadas no torso. O limiar médio de perceção foi estabelecido em 69,1 Hz. Na prática, isto permite definir um valor conservador único para garantir que um estímulo vibrotátil seja percebido em qualquer parte do torso. Para o limiar diferencial, o estudo concluiu que a perceção segue a Lei de Weber. Isto significa que a capacidade de distinguir duas vibrações não é um valor fixo, mas sim uma proporção (chamada "fração K") da vibração de referência. Os autores estimaram esta fração K com valores que oscilam entre 0.17 e 0.19. Essa conclusão implica diretamente no design: para que um usuário sinta que uma vibração é mais forte que a anterior (Ex: explosão vs. tiro), o segundo estímulo deve ser pelo menos 17-19% (em frequência) mais intenso que o primeiro, caso contrário, os dois estímulos serão sentidos da mesma forma.
Natapov, Castellucci e MacKenzie (2009) realizaram uma avaliação comparativa de controladores de videogame utilizando a metodologia ISO 9241-9, focando em tarefas de seleção de pontos. O estudo incluiu o Classic Controller da Nintendo (que utiliza joysticks analógicos similares aos do DualShock 3), o Wii Remote com apontamento por infravermelho, e um mouse como condição de referência. Os pesquisadores utilizaram a Lei de Fitts para avaliar o desempenho de apontamento dos controladores, medindo throughput (taxa de transferência) em bits por segundo (bps) e taxa de erro.
O joystick analógico, presente no Classic Controller, funciona através de potenciômetros que convertem a posição física do joystick em sinais elétricos. Durante o estudo, quinze participantes completaram 240 tentativas por dispositivo, selecionando alvos circulares na tela em oito direções diferentes (N, NE, E, SE, S, SW, W, NW). Os resultados mostraram que o Classic Controller obteve um throughput médio de apenas 1.48 bps, representando uma redução de 60.8% em comparação com o mouse (3.78 bps). Esta performance inferior é atribuída à natureza indireta do controle por joystick analógico, onde o usuário controla a velocidade do cursor ao invés de sua posição absoluta.
Em termos de precisão, o joystick analógico apresentou uma taxa de erro de 6.58%, intermediária entre o mouse (3.53%) e o Wii Remote (10.2%). Interessantemente, para alvos grandes (60 pixels), o joystick mostrou-se ligeiramente mais preciso que o Wii Remote, com taxas de erro de 3.4% e 3.0%, respectivamente, embora essa diferença não tenha sido estatisticamente significativa. Os autores observaram que muitos participantes expressaram frustração ao usar o joystick analógico para tarefas de seleção de pontos, com alguns quase desistindo da tarefa devido à dificuldade percebida. Quatorze dos quinze participantes declararam preferir o Wii Remote ao Classic Controller para tarefas de apontamento em ambientes de entretenimento doméstico.
O estudo conclui que, apesar de joysticks analógicos serem adequados para tarefas de navegação (movimento de avatar), eles não são bem adaptados para tarefas de seleção precisa de pontos. Esta limitação é particularmente relevante para o DualShock 3, que utiliza tecnologia similar de potenciômetros em seus joysticks analógicos, apresentando os mesmos desafios de precisão e velocidade em interfaces que requerem apontamento direto.
A viabilidade do DualShock 3 como um dispositivo sem fio responsivo depende fundamentalmente da tecnologia Bluetooth. Conforme detalhado por Chadha, Singh e Pardeshi, o Bluetooth foi originalmente concebido em 1994 pela Ericsson como uma tecnologia para substituir os cabos para conectar dois dispositivos, projetada para ser de baixo custo e baixo consumo de energia, operando na faixa de frequência Industrial, Scientific, and Medical (ISM) de 2.4000 GHz a 2.4835 MHz.
O artigo destaca que a robustez do Bluetooth em ambientes domésticos congestionados é garantida pelo uso da técnica de Espalhamento Espectral por Saltos de Frequência (FHSS - Frequency-Hopping Spread Spectrum). Nesta técnica, o sinal não permanece fixo em uma única frequência; em vez disso, ele salta entre 79 canais designados de 1 MHz cada, a uma taxa de 1600 saltos por segundo.
Em termos de topologia de rede, o Bluetooth opera em uma arquitetura Mestre-Escravo, formando o que é chamado de Piconet. O artigo explica que uma Piconet consiste em um dispositivo Mestre, no caso o console, que pode controlar até sete dispositivos Escravos ativos, os controles, simultaneamente. O Mestre define o relógio e a sequência de saltos de frequência que todos os dispositivos na Piconet devem seguir, garantindo a sincronização perfeita necessária para jogos em tempo real.
A evolução da tecnologia também é um ponto chave. Enquanto a versão inicial utilizava apenas a modulação GFSK (Gaussian Frequency-Shift Keying) para uma Taxa Básica (BR) de 1 Mbit/s, a introdução do Bluetooth 2.0 + EDR (Enhanced Data Rate), versão utilizada pelo DualShock 3, permitiu taxas de transmissão mais altas, de até 3 Mbit/s, através de esquemas de modulação adicionais como 8DPSK e π/4-DQPSK. Essa largura de banda extra é essencial para transmitir não apenas os dados simples dos botões, mas também o fluxo constante de informações dos seis eixos de movimento (SIXAXIS) e receber dados de vibração complexos do console sem latência perceptível.
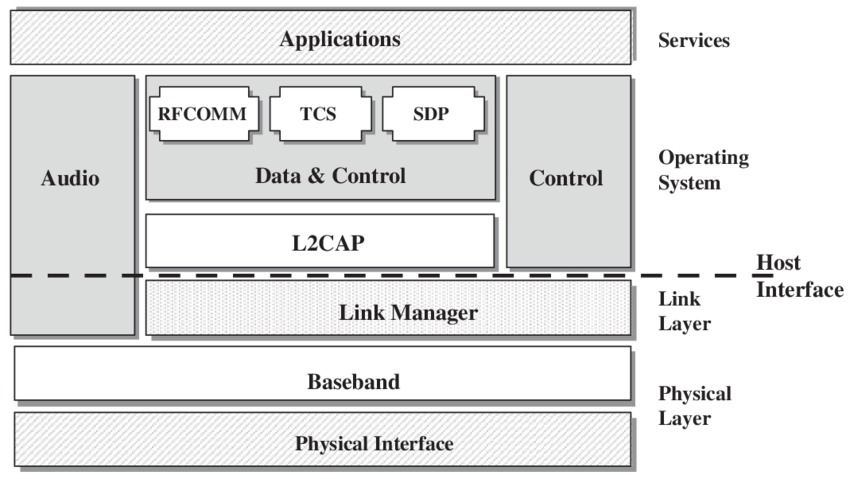
Por fim, o funcionamento do dispositivo depende de uma pilha de protocolos complexa. O artigo detalha protocolos essenciais como o LMP (Link Management Protocol), responsável pela configuração e autenticação segura do link, e o L2CAP (Logical Link Control and Adaptation Protocol), que gerencia a segmentação e remontagem de pacotes de dados, permitindo que protocolos de nível superior enviem pacotes maiores do que a banda base pode suportar nativamente. O artigo cita explicitamente em suas aplicações o uso dessa tecnologia em "controles sem fio de consoles de jogos como o Sony PlayStation 3", validando o Bluetooth como elemento crucial para a conectividade do dispositivo em estudo.
O artigo “Tactile and Kinaesthetic Aspects of Push-Buttons”, de T. T. Moore (1974), é um dos estudos clássicos sobre como o design físico de botões influencia a percepção, o desempenho e o conforto do usuário durante a interação com sistemas eletrônicos. Moore argumenta que a experiência de pressionar um botão envolve dois sistemas sensoriais complementares: o tátil, relacionado à superfície de contato e vibração percebida na pele, e o cinestésico, ligado à força e ao movimento muscular empregados durante o acionamento. O autor demonstra que elementos como a força de ativação, o deslocamento do botão e a sensação de retorno são determinantes para que o usuário perceba que a ação foi executada com sucesso, mesmo sem estímulo visual.
Esses princípios se aplicam de forma direta ao controle DualShock 3. O design desse controle evidencia um cuidado aos aspectos táteis e cinestésicos identificados por Moore. Cada botão — desde os direcionais até os gatilhos analógicos (L2 e R2) — foi projetado com níveis distintos de resistência e deslocamento, permitindo ao jogador reconhecer, pelo tato e pela força exercida, qual comando está sendo acionado. A presença de molas internas e sensores de pressão proporciona um retorno tátil característico, que sinaliza o ponto exato de ativação. Isso reduz erros durante o jogo e aumenta a precisão dos movimentos, mesmo quando o jogador não desvia o olhar da tela, condição análoga ao “ambiente cego” descrito por Moore.
Ademais, o feedback cinestésico do DualShock 3 é reforçado pelo sistema de vibração chamado de rumble motors, que complementa a resposta física do botão. Esse mecanismo amplia a comunicação entre o dispositivo e o usuário, transformando o ato de pressionar em uma experiência multissensorial. Tal característica responde diretamente à proposta de Moore de que o design ideal de botões deve integrar percepção tátil, esforço muscular e confirmação sensorial.
Portanto, o controle DualShock 3 materializa os conceitos ergonômicos e perceptivos discutidos por Moore há décadas. Seu projeto demonstra que o desempenho e a imersão do jogador não dependem apenas de software ou sensibilidade eletrônica, mas também de um design físico cuidadosamente calibrado, que converte princípios de percepção humana em parâmetros de engenharia: força, curso, textura e retorno. Assim, o DualShock 3 representa uma aplicação contemporânea dos fundamentos ergonômicos dos botões, unindo eficiência funcional e conforto tátil para sustentar a experiência interativa do videogame.
### 4.2. Artigos sobre Aplicação / Uso do Produto #### Caso de uso 1O artigo "The Benefits of Teaching Robots using VR Demonstrations", de Jackson, Northcutt e Sukthankar (2018), investiga a eficácia do Aprendizado por Demonstração (LfD) para explora a melhor maneira de ensinar robôs a realizarem tarefas. A pesquisa identifica um dilema principal: se usarmos um controle remoto, como um joystick, para guiar o robô, ele aprende os movimentos, mas também acaba aprendendo os vícios e os movimentos pouco naturais causados pelas limitações do próprio joystick. Por outro lado, se uma pessoa simplesmente demonstrar a tarefa usando o seu próprio corpo, o movimento é mais natural. Entretanto, essa abordagem cria um desafio, pois o robô tem dificuldade em reproduzir os movimentos de um braço humano para o seu próprio braço robótico, o que na ciência chama-se de "problema de correspondência". Como solução, os autores propõem o uso de Realidade Virtual, que permite ao operador usar o próprio corpo de forma intuitiva, percebendo o controlador de VR como a garra do robô. Pra validar esta hipótese, o estudo comparou uma política de controle treinada por uma rede neural profunda aprendida com dados de VR contra uma política aprendida com dados coletados usando um controlador sem fio, o DualShock 3. Os testes foram realizados em um ambiente virtual com duas tarefas de manipulação: uma mais simples de "pegar e largar" e uma de limpeza, que por se mais complexa, exigia maior precisão. Os resultados mostraram que a qualidade das demonstrações em VR foi superior; as trajetórias foram significativamente mais suaves e com movimento mais contínuo, e os operadores de VR realizaram as tarefas 2 a 3 vezes mais rápido do que com o DualShock 3 . Os utilizadores do controle PS3 tenderam a mover-se ao longo de um único grau de liberdade de cada vez. Essa qualidade superior refletiu diretamente no desempenho do robô treinado que na tarefa de limpeza, a política treinada por VR teve uma taxa de sucesso de 70,6%, em comparação com apenas 31,0% da política treinada pelo PS3. Pode-se concluir o artigo é relevante para este estudo, pois utiliza o DualShock 3 como um método para treinar robôs em tarefas complexas, posicionando o DualShock 3 como uma solução de entrada estabelecida, apesar de ser menor ideal do que interfaces de VR para o treinamento de sistemas robóticos complexos.
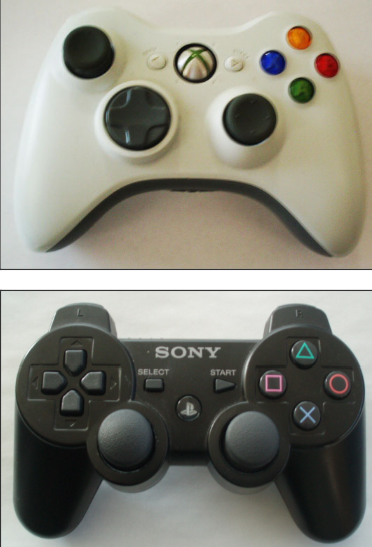
#### Caso de uso 2Em "Evaluating Video Game Controller Usability as Related to User Hand Size", Brown e MacKenzie realizaram um estudo acerca do efeito do tamanho da mão do jogador e a usabilidade dos controles dos consoles Xbox 360, Playstation 3 (DualShock 3) e da combinação Wii Remote e Nunchuck. O estudo inicia a sua inferência baseado em duas pesquisas: a primeira, feita por Sperling et al. (1993), disserta acerca do efeito da variação do tamanho de bolas de basketball noível de acertos, técnicas e preferências de crianças utilizando bolas femininas, masculinas e padrões júnior para bolas de basketball; e a segunda, feita por Berger e Hreljac (2004), realiza a análise da relação entre o tamanho da mão do cirurgião e a dificuldade em usar instrumentos cirúrgicos. Ambos têm como resultado que o tamanho da mão em relação ao tamanho do objeto (instrumento cirúrgico e basketball) é um fator determinante para a assertividade e controle dos objetos, demonstrando que quanto mais o tamanho dos objetos se adéquam ao tamanho da mão, maior o nível de acerto, confiança e técnica empregados, e maior a predileção entre o público entrevistado.
Como resultado, o controle que proporcionou maior relação estatística entre o tamanho da mão e o número de comandos que exigem movimento da mão a partir da posição "natural" foi o controle do Xbox 360, demonstrando que usuários com mãos menores possuem maior dificuldade de operá-lo, visto que possui maior dimensão entre os controles analisados. O controle DualShock 3 tem a maior média de movimentos da mão, visto que a distância entre os botões desse controle não é tão grande. E, em última análise, o Nunchuck foi o controle que proporcionou maior dificuldade de manuseabilidade entre os participantes, visto que o componente Wii Remote deste controle é grande demais para proporcionar um benefício significativo a usuários com qualquer tamanho de mão específico. Apesar desta correlação, e embora os participantes com mãos menores possam ter mais dificuldade em operar os controles, isso não pareceu afetar o quanto eles gostaram do controlador, como demonstrado nos estudos que serviram como base para o artigo.
#### Caso de uso 3No artigo “A Typology of Rumble” de Willumsen e Jaćević, é feito um estudo de como a função de rumble ou vibração dos controles da família DualShock dos consoles da Sony é e pode ser utilizada. Em vez de ver a vibração apenas como um feedback técnico simples, os autores desenvolvem uma "tipologia do rumble", argumentando que ela funciona como uma linguagem semiótica complexa que pode usada pelos desenvolvedores para comunicar informações cruciais ao jogador. O estudo foi conduzido pelo meio da análise de diversos jogos nas plataformas PlayStation, primeiramente em uma sessão de uma hora de jogo mapeando todas as ocorrências de rumble em um log e depois múltiplas sessões mais longas de jogo com o intuito de se familiarizar com a jogabilidade geral do jogo e logo com os usos mais frequentes do rumble.
Essa análise identificou que o DualShock 3 é utilizado para transmitir dois níveis de informação simultaneamente. O primeiro nível é a Fonte do Feedback (de onde vem a vibração?), que pode ser ambiental (uma explosão próxima), um objeto (disparar uma arma), a interface (um aviso de menu) ou o próprio corpo do personagem (batimentos cardíacos quando a saúde está baixa). O segundo nível é o Nível de Operação (qual o propósito da vibração?). Os autores identificaram que o DualShock 3 não é usado apenas para imersão com o jogo (sentir o impacto de um golpe), mas também para funções "lúdicas", ou seja, fornecer dicas de jogabilidade que não são visíveis na tela, como sentir a proximidade de um tesouro escondido ou o momento certo para recarregar uma arma. Além disso, o autores ainda mencionam casos inovadoras e únicas do rumble, como no exemplo do jogo de Playstation 3: Brothers: A Tale of Two Sons, onde a função é utilizada de forma puramente afetiva e narrativa: no final do jogo, após a morte de um dos protagonistas, pressionar o botão que antes o controlava gera uma vibração contínua e forte, comunicando ao jogador a sensação de perda e ausência daquele personagem.
Por fim, o estudo conclui que a principal aplicação dessa tipologia é fornecer um vocabulário comum para acadêmicos e designers. Ao invés de tratar a vibração como um recurso monolítico como "ligado" ou "desligado", essa terminologia permite que a vibração seja analisada e projetada como um sistema semiótico complexo, assim como os gráficos e o design de som. O trabalho demonstra que o DualShock 3 não foi apenas um receptor de comandos, mas uma ferramenta que permitiu aos designers experimentar e amadurecer a comunicação tátil como um elemento essencial da experiência de jogo.
#### Caso de Uso 4O artigo "A Survey of Game Controller Design Considerations" de Alex King, é falado sobre as principais dimensões que um controle de console ou computador deve ter, sendo elas classificadas como: naturalidade, desempenho de mira e conforto ergonômico. A naturalidade se trata de replicar um movimento corporal ou uma experiência encarnada no jogo, o desempenho de mira tem como foco a rapidez e precisão com que o jogador pode transmitir a entrada direcional da mira através do controle, e o conforto ergonômico diz respeito a se o controle possui uma forma ergonômica o suficiente para permitir longas horas de sessões em jogos e esforço excessivo.
No campo de naturalidade, King destacou um estudo de McGloin e Farrar (2011) envolvendo a presença espacial e o realismo percebido pelos participantes do estudo. O estudo deles mediu o nível de prazer ao jogar um videogame de tênis utilizando dois tipos de controle: o PlayStation DualShock 3 (baseado em thumbsticks, sem mapeamento natural com o movimento real de jogar tênis) e o Nintendo Wii Remote (baseado em movimento, com mapeamento natural ao ato de balançar uma raquete de tênis). Os resultados demonstraram que o esquema de mapeamento do Wii Remote foi considerado mais natural do que o do DualShock 3, levando os participantes a relatarem maior sensação de presença espacial e maior realismo percebido ao usar o Wii Remote (McGloin & Farrar, 2011).
Em outro exemplo da tese de King, ele citou o controle DualShock 3 durante o estudo de Brown & MacKenzie (2013) sobre a dimensão de conforto da tese de King. Ele abordou a ergonomia das mãos através de um estudo o qual comparou o controle PlayStation DualShock 3, o controle do Xbox 360 e o Wii Remote + Nunchuk, medindo quantos movimentos da mão eram necessários para alcançar botões. Os resultados mostraram que o DualShock 3 exigia, em média, menos movimentos para alcance dos botões em mãos de tamanhos variados.
Portanto, o estudo foi conduzido fazendo experiências e comparando controles das diferentes classificações citadas para observar o comportamento dos jogadores e sua satisfação ao experimentar diferentes jogos com diferentes tipos de controle. Sendo assim, King destaca que apesar de nenhum único estilo de controle físico possuir uma experiência uniformemente melhor que os outros, os controles thumbsticks apresentam uma preferência no geral pelo fator ergonômico e sua grande versatilidade.
## 5. Comparativo com Produtos SimilaresPara avaliar as inovações e limitações do DualShock 3, esta seção coloca o controle em um contexto comparativo. A análise começa comparando o DualShock 3 com seus concorrentes diretos da mesma geração, como o Wii Remote, identificando as diferentes apostas tecnológicas e ergonômicas da época, e se estendendo aos controles modernos de gerações posteriores, como o DualSense, evidenciando a evolução tecnologica. Para visualizar essa evolução, a tabela abaixo resume as principais características técnicas de cada um.
| Característica | DualShock 3 (PS3) | Controle Xbox 360 | Wii Remote (Wii) | DualSense (PS5) | Controle Xbox Series X | | :--- | :--- | :--- | :--- | :--- | :--- | | **Geração** | 7ª | 7ª | 7ª | 9ª | 9ª | | **Conectividade** | Bluetooth, USB | 2.4GHz RF, USB | Bluetooth | Bluetooth, USB-C | 2.4GHz RF, Bluetooth, USB-C | | **Sensor de Movimento**| SIXAXIS — acelerômetro e implementação de movimento limitada; sensores menos precisos que IMUs modernas | Não possui | Acelerômetro; MotionPlus adiciona giroscópio (posteriormente integrado no Wii Remote Plus).| IMU de ata precisão com Acelerômetro e Giroscópio integrados| Não possui giroscópio/IMU nativo no modelo padrão ; foca em rumble e gatilhos táteis.| | **Feedback Tátil** | Motores de Massa Excêntrica (ERM) - Rumble Padrão| Motores de Massa Excêntrica (ERM) - Rumble Padrão| Motor de Massa Excêntrica (ERM) - Simples | Atuadores Lineares (LRA) - Feedback Háptico | ERM Padrão + ERM nos Gatilhos (Impulse Triggers) | | **Gatilhos** | Analógicos | Analógicos | Botões digitais | Gatilhos Adaptativos (com atuador de força) | Gatilhos Analógicos com Vibração (ERM) | | **Alimentação** | Bateria interna recarregável | Pilhas AA e Bateria | Pilhas AA | Bateria interna recarregável | Pilhas AA e Bateria | | **Adicionais** | Botões Sensíveis à Pressão| - | Ponteiro IR, Alto-falante | Touchpad, Microfone | Botão "Share" |