# BeagleBone Black
## Integrantes
| Estudante | Matricula |
| ----------------------------- | --------- |
| Artur Jackson Leal Fontinele | 211030943 |
| Flávio Gustavo Araújo de Melo | 211030602 |
| Harryson Campos Martins | 211039466 |
| Leandro de Almeida Oliveira | 211030827 |
# Índice
- [Integrantes](#integrantes)
- [Introdução](#introdução)
- [Características](#características-da-beaglebone-black)
- [Firmware e Atualizações](#firmware-e-atualizações)
- [Unidade de Proteção e Segurança](#unidade-de-proteção-e-segurança)
- [Artigos acadêmicos relacionados](#artigos-acadêmicos-relacionados)
- [Produtos relacionados](#produtos-relacionados)
- [Bibliografia](#bibliografia)
## Introdução
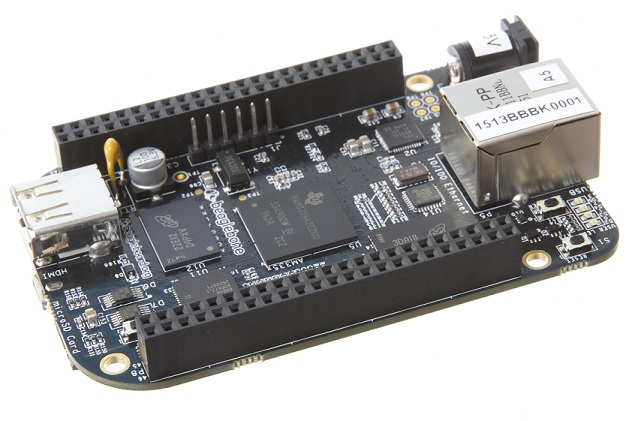
A BeagleBone Black é uma placa de desenvolvimento de hardware livre, projetada para aplicações em sistemas embarcados. Desenvolvida pela BeagleBoard.org Foundation, ela é capaz de executar sistemas operacionais como o Linux e oferece suporte a linguagens de programação como Python e C. Por suas características, é ideal para aplicações em Internet das Coisas (IoT), robótica, automação e educação tecnológica.
No mercado, a BeagleBone Black é muito utilizada em sistemas embarcados e projetos de IoT, como automação residencial, sensores inteligentes e monitoramento remoto, especialmente em versões com conectividade sem fio. É também comum no ensino e pesquisa em engenharia, além de aplicações em robótica, controle industrial, automação e soluções multimídia de baixo custo, como HMIs (Health Management Information System) e painéis interativos.
Imagem 1: BeagleBone Black
# Características da BeagleBone Black
## Unidade de Processamento:
- Microprocessador (MPU): A MPU é responsável por controlar a execução de softwares, gerenciamento de dados, conexão com periféricos externos e processamento de informações para diversas aplicações.
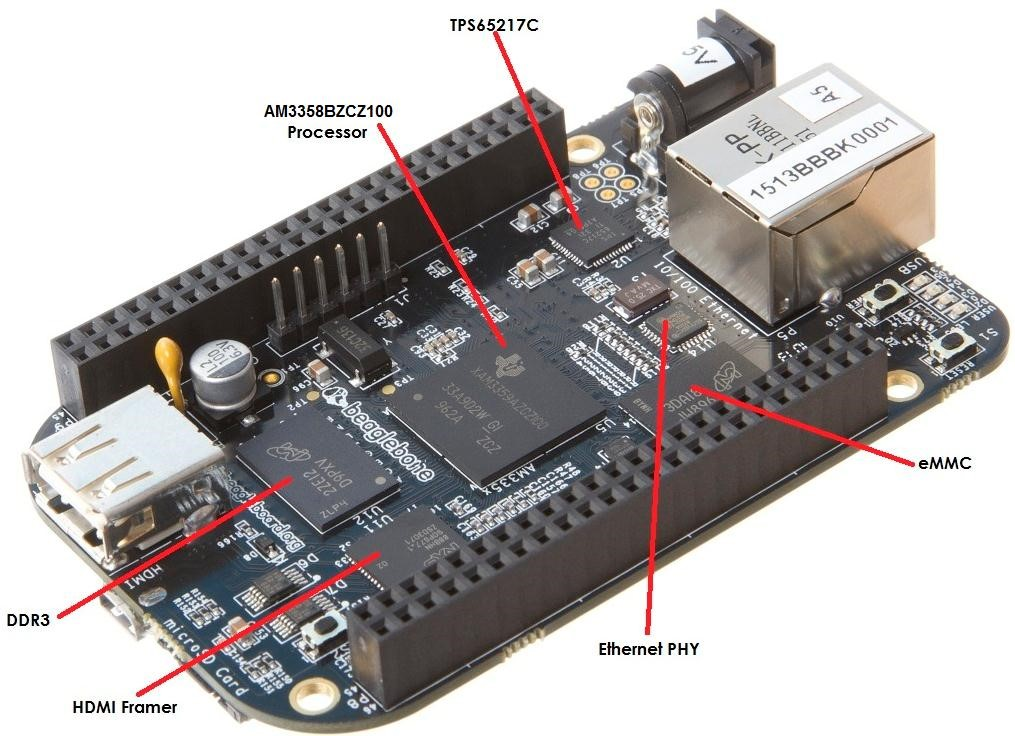
- Modelo: Texas Instruments Sitara AM3358BZCZ100
- Arquitetura: ARM Cortex-A8, baseada em uma arquitetura RISC eficiente para aplicações embarcadas de alta performance.
- Recursos Adicionais:
- NEON Floating Point Accelerator: Aceleração de cálculos matemáticos de ponto flutuante e vetoriais.
- SGX530 3D Graphics Engine: Capaz de renderizar gráficos 3D com desempenho de até 20 milhões de polígonos por segundo.
- 2× PRUs (Programmable Real-Time Units): Unidades de processamento real-time independentes, 200 MHz, 32-bit, úteis para aplicações industriais.
## Memória:
- RAM (Volátil): 512MB DDR3L, operando a 800MHz, responsável pelo armazenamento temporário de dados em uso e aplicações em execução.
- Flash (Não-Volátil): 4GB eMMC onboard, utilizada para armazenar o sistema operacional, arquivos de configuração e dados do usuário de forma permanente.
- Slot para microSD: Disponível para expansão de armazenamento ou boot alternativo de sistema.
- EEPROM: Armazena informações críticas de boot, como configurações de hardware e identificação do dispositivo.
## Sistema Operacional:
- Tipo: Sistema Operacional de Propósito Geral (GPOS).
- Sistemas Compatíveis: Suporte a diversas distribuições Linux (Debian, Ubuntu) e Android, permitindo grande flexibilidade para projetos embarcados e aplicações específicas.
## Sensores e Atuadores:
### Sensores:
- A BeagleBone Black não possui sensores embarcados, mas oferece interfaces (GPIO, I2C, SPI, ADC) para conectar sensores externos como temperatura, pressão, luminosidade, entre outros.
### Atuadores:
- Permite o controle de dispositivos externos, como motores, relés e LEDs através das interfaces GPIO, PWM e UART.
- Essas interfaces possibilitam a atuação física em sistemas automatizados ou de controle.
### Conexão com a MPU:
- As interações são realizadas via barramentos digitais como GPIOs, I2C, SPI, UART, PWM e conversores ADC, conectando a MPU a sensores, atuadores e módulos de comunicação.
## Interfaces de Comunicação com Fio:
- UART: Disponível via cabeçalhos de 6 pinos (nível TTL, 3.3V), para comunicação serial assíncrona.
- I2C: 2 interfaces para comunicação com dispositivos de baixa velocidade.
- SPI: Presente para comunicação de alta velocidade entre dispositivos.
- CAN: 1 interface disponível para comunicação industrial robusta.
- Ethernet: Porta RJ45 10/100 Mbps para redes cabeadas.
- USB:
- 1 porta USB 2.0 Host (conectar periféricos como teclado, mouse, etc.).
- 1 porta USB 2.0 Client (miniUSB) para programação e alimentação.
## Interfaces de Comunicação sem Fio:
- Nativamente: A placa não possui Wi-Fi ou Bluetooth integrados.
- Expansível: Pode ser adicionada comunicação sem fio via dongles USB ou placas de expansão (Capas - "capes").
## Unidades de Entrada/Saída (I/O):
- GPIO: 69 pinos disponíveis pelos cabeçalhos P8 e P9, podendo ser configurados para diversas funções digitais.
- ADC: 7 canais analógicos para leitura de sinais variáveis, com tensão máxima de 1.8V.
- PWM: Suporta múltiplos canais para controle preciso de dispositivos como motores e servos.
## Fonte de Energia e Sistema de Alimentação:
### Tipos:
- Pode ser alimentada via:
- miniUSB
- Conector DC Jack (5VDC)
- Pinos de alimentação nos cabeçalhos de expansão.
### Gerenciamento de Energia (PMIC):
- Utiliza o chip TPS65217C para gerenciamento de energia, incluindo conversão de tensões e controle de alimentação dos subsistemas.
### Backup de Energia:
- Não há um sistema interno de backup explícito, mas podem ser implementados circuitos externos se necessário.
### Circuitos de Reset:
- Possui botão físico de reset e circuitos internos para reinicialização segura do sistema.
### Supervisores de Energia:
- Implementados no PMIC, para monitoramento e gerenciamento de falhas de energia.
## Firmware e Atualizações:
- Firmware: Utiliza o bootloader U-Boot, altamente configurável e padrão em sistemas Linux embarcados.
- Atualizações OTA (Over The Air): Possível através dos sistemas operacionais instalados (como Debian), embora dependa de configuração específica de rede e software.
## Unidade de Proteção e Segurança:
### Criptografia:
- Não possui módulos de criptografia de hardware nativos. A proteção de dados é gerenciada em nível de software, dependendo do sistema operacional utilizado.
### Hardware Security Module (HSM):
- Não integra HSM dedicado.
### Outras Características de Segurança:
- A segurança é responsabilidade do software implementado (por exemplo, criptografia via OpenSSL no Linux).
- Não possui autenticação física, VPN ou TLS no nível do hardware, mas essas camadas podem ser configuradas em sistemas operacionais compatíveis.
## Armazenamento Externo:
- Slot para microSD: Permite a expansão do armazenamento ou boot alternativo.
- eMMC: 4GB integrados na placa.
- Expansão via USB: Pode utilizar pen drives, HDs externos e SSDs via portas USB.
## Interface com o Usuário (UI):
### Displays:
- Suporte a saída HDMI tipo D (micro-HDMI), com resoluções de até 1920x1080@24Hz.
- Interface LCD via cabeçalhos P8 e P9, permitindo conexão de displays touch ou de baixa potência.
### Botões:
- Botão de Reset: Reinicia o sistema manualmente.
- Botão de Boot: Permite selecionar o dispositivo de boot.
- Botão Power: Controla o estado de energia.
### LEDs:
- 1 LED de alimentação para indicação de status de energia.
- 2 LEDs Ethernet para indicar atividade e conexão de rede.
- 4 LEDs de usuário programáveis para sinalizações personalizadas.
Imagem 2: Connectors, LEDs, and Switches
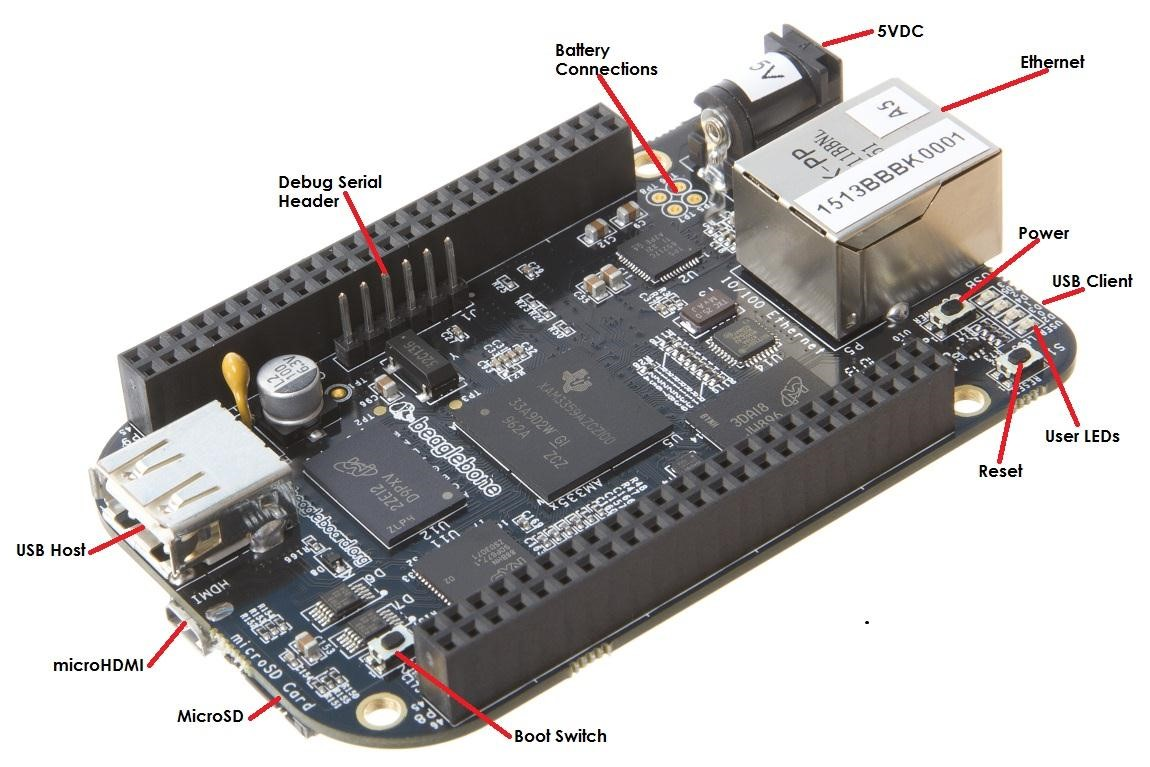
Imagem 3: Key Components
## Artigos acadêmicos relacionados
### 1. **Embedded Linux Based Smart Secure IoT Intruder Alarm System Implemented on BeagleBone Black**
- **Referência:** Springer, 2021
- **DOI:** [10.1007/978-981-16-0708-0_28](https://doi.org/10.1007/978-981-16-0708-0_28)
- **Link do artigo no Periódicos da CAPES:** [Clique aqui](https://www-periodicos-capes-gov-br.ez54.periodicos.capes.gov.br/index.php/acervo/buscador.html?task=detalhes&source=all&id=W3135021624)
- **Autores:** Jignesh Patoliya, Sagarkumar Patel, Miral Desai, Karan K. Patel
- **Tópico:** Embedded Systems and FPGA Design
**Contribuição do Artigo:**
O artigo apresenta um sistema de alarme inteligente e seguro baseado em IoT, utilizando a BeagleBone Black, sensores de movimento (PIR), AWS e app Android. Enfatiza o uso do Linux embarcado, drivers de dispositivo e Trusted Platform Module (TPM) para segurança durante o boot.
**Relação com a BeagleBone Black:**
Demonstra a BeagleBone Black como núcleo de uma aplicação real de IoT, abordando aspectos de sistema operacional, segurança embarcada, conectividade em nuvem e controle de dispositivos físicos.
---
### 2. **The Challenge of Testing the ARM Cortex-A8 Microprocessor Core**
- **Referência:** IEEE, 2006
- **DOI:** [10.1109/test.2006.297638](https://doi.org/10.1109/test.2006.297638)
- **Link do artigo no Periódicos da CAPES:** [Clique aqui](https://www-periodicos-capes-gov-br.ez54.periodicos.capes.gov.br/index.php/acervo/buscador.html?task=detalhes&source=all&id=W2144746612)
- **Autora:** Teresa McLaurin
- **Tópico:** VLSI and Analog Circuit Testing
**Contribuição do Artigo:**
O artigo discute os desafios no teste de fabricação do núcleo do microprocessador ARM Cortex-A8, incluindo o uso de técnicas de Design for Testability (DFT). Aponta soluções para validar circuitos altamente complexos e reutilizáveis.
**Relação com a BeagleBone Black:**
Foca no processador utilizado pela BeagleBone Black (ARM Cortex-A8), permitindo compreender as complexidades envolvidas no desenvolvimento e teste do hardware que viabiliza sua operação.
### 3. **IoT-Based Health Monitoring System Using BeagleBone Black with Optical Sensor**
- **Referência:** De Gruyter, 2019
- **DOI:** [10.1515/joc-2019-0115](https://doi.org/10.1515/joc-2019-0115)
- **Link do artigo no Periódicos da CAPES:** [Clique aqui](https://www-periodicos-capes-gov-br.ez54.periodicos.capes.gov.br/index.php/acervo/buscador.html?task=detalhes&source=all&id=W2965589198)
- **Autores:** K. Durga Saranya, R. Krishnamurthy, K. Srinivas, T. D. N. S. S. Sarveswara Rao, I. S. Amiri
- **Tópico:** Internet of Things and AI
**Contribuição do Artigo:**
Propõe um sistema de monitoramento remoto de saúde baseado em sensores de temperatura, batimentos cardíacos e luminosidade, integrando GSM e nuvem para transmissão de dados a médicos, com uso da BeagleBone Black como unidade central.
**Relação com a BeagleBone Black:**
Explora o uso da BeagleBone Black em um contexto de saúde digital com IoT, mostrando sua capacidade de integração com sensores, conectividade remota e utilidade social em aplicações médicas.
## Produtos relacionados
[Raspberry Pi 3 Model B](https://www.raspberrypi.com/products/raspberry-pi-3-model-b/): Lançada em 2016, essa placa trouxe melhorias importantes em relação às gerações anteriores, como Wi-Fi e Bluetooth integrados. Seu objetivo era oferecer mais poder de processamento mantendo o baixo custo, ampliando o uso para projetos de IoT e automação.
[Arduino Due](https://store.arduino.cc/products/arduino-due): Apresentado em 2012, foi o primeiro Arduino baseado em um processador ARM de 32 bits, trazendo maior capacidade de processamento e mais pinos de entrada/saída, focando em aplicações mais exigentes em termos de desempenho.
[Intel Galileo Gen 2](https://www.intel.com.br/content/www/br/pt/products/sku/83137/intel-galileo-gen-2-board/specifications.html): Lançada em 2014, essa placa da Intel era voltada para makers e desenvolvedores que buscavam compatibilidade com Arduino, mas com o poder de processamento de arquiteturas Intel. Foi uma tentativa de unir o mundo maker ao universo dos PCs tradicionais.
[PandaBoard ES](https://www.digikey.com.br/pt/product-highlight/t/texas-instruments/pandaboard): Anunciada em 2011, essa placa foi pensada para aplicações mais robustas de processamento multimídia, usando processadores ARM Cortex-A9. Focava em desenvolvimento de sistemas embarcados e prototipagem de dispositivos móveis.
[UDOO Neo](https://www.udoo.org/udoo-neo/): Lançada em 2015, a UDOO Neo é uma combinação entre um Arduino e um pequeno computador embarcado, com conectividade Wi-Fi e Bluetooth integradas. Ideal para projetos de robótica, IoT e prototipagem rápida, ela permite rodar Linux e também programar diretamente em Arduino.
### Tabela Comparativa
| Característica | BeagleBone Black | Raspberry Pi 3B | Arduino Due | Intel Galileo Gen 2 | PandaBoard ES | UDOO Neo |
| ---------------- | ------------------------- | ----------------------------- | ------------------------------- | ---------------------------- | ----------------------------- | ----------------- |
| Processador | AM3358 ARM Cortex-A8 1GHz | BCM2837 ARM Cortex-A53 1.2GHz | AT91SAM3X8E ARM Cortex-M3 84MHz | Intel Quark SoC X1000 400MHz | OMAP4460 ARM Cortex-A9 1.2GHz | i.MX 6SoloX 1GHz |
| RAM | 512MB DDR3 | 1GB LPDDR2 | 96KB SRAM | 256MB DDR3 | 1GB DDR2 | 1GB DDR3 |
| Armazenamento | 4GB eMMC | MicroSD | 512KB Flash | 8MB Flash | SD/MMC | 4GB eMMC |
| GPIO | 69 pinos | 40 pinos | 54 pinos | 20 pinos | 28 pinos | 36 pinos |
| USB | 1 Host, 1 Client | 4 Host | 2 Micro | 2 Host | 2 Host | 2 Host |
| Ethernet | 10/100Mbps | 10/100Mbps | Não | 10/100Mbps | 10/100Mbps | 10/100Mbps |
| Wi-Fi | Não | Sim | Não | Não | Não | Sim |
| Bluetooth | Não | Sim | Não | Não | Não | Sim |
| Video | microHDMI | HDMI | Não | Não | HDMI | HDMI |
| Preço Lançamento | $45 | $35 | $49 | $70 | $174 | $49.90 |
| SO Suportado | Linux | Linux, Windows IoT | Não (Arduino) | Linux | Linux, Android | Linux, Android |
| ADC | 7 canais (12-bit) | Não | 12 canais (12-bit) | 6 canais (12-bit) | Não | 6 canais (12-bit) |
### Principais Diferenças
- **BeagleBone Black**: Destaca-se pelo número de GPIOs e PRUs para aplicações de tempo real.
- **Raspberry Pi 3B**: Superior em conectividade wireless e comunidade de suporte.
- **Arduino Due**: Foco em aplicações de microcontrolador e prototipagem rápida.
- **Intel Galileo Gen 2**: Compatibilidade com shields Arduino e arquitetura x86.
- **PandaBoard ES**: Maior potência de processamento com dual-core mas custo mais elevado.
- **UDOO Neo**: Hybrid board com processador dedicado para Arduino-compatibilidade.
### Referências Bibliográficas
1. BEAGLEBOARD.ORG. *BeagleBone Black System Reference Manual*. EUA: BeagleBoard.org, 2025. Disponível em: [https://docs.beagle.cc/boards/beaglebone/black/ch01.html](https://docs.beagle.cc/boards/beaglebone/black/ch01.html). Acesso em: 23 abr. 2025.
2. BEAGLEBOARD.ORG. *BeagleBone Black Wiki*. EUA: GitHub/BeagleBoard, 2025. Disponível em: [https://github.com/beagleboard/beaglebone-black/wiki#user-content-BeagleBone_Black_Description](https://github.com/beagleboard/beaglebone-black/wiki#user-content-BeagleBone_Black_Description). Acesso em: 23 abr. 2025.
3. BEAGLEBOARD.ORG. *BeagleBone Black*. 2025. Disponível em: [https://www.beagleboard.org/boards/beaglebone-black](https://www.beagleboard.org/boards/beaglebone-black). Acesso em: 23 abr. 2025.