## Membros equipe
| Nome | Matrícula |
|-------------------------|----------- |
| Eduardo Gurgel | 19/0045485 |
| Philipe de Sousa Barros | 17/0154319 |
| Joao Victor Max Bisinotti de Oliveira| 17/0069991 |
## 1. Objetivos
Este trabalho visa estudar o drone DJI Phantom 4 como um dispositivo embarcado disponível no mercado, descrevendo suas características, arquitetura e funcionalidades.
## 2. Seleção do sistema embarcado
Selecionamos o **DJI Phantom 4**, um drone amplamente utilizado para fotografia e videografia aérea.
## 3. Informações sobre o sistema
### 3.1. Descrição Geral
O **DJI Phantom 4** é um drone de alta precisão utilizado em diversos setores para captura de imagens aéreas em alta resolução. Suas principais funções incluem estabilização de imagem, detecção de obstáculos, navegação autônoma e transmissão de vídeo em tempo real. Ele é popular em áreas como:
- Fotografia e videografia profissional
- Inspeções industriais e de infraestrutura
- Mapeamento geoespacial
- Agricultura de precisão
- Monitoramento de segurança
### 3.2. Fotografia e videografia profissional
O Drone Phantom 4 é uma ferramenta excepcional para profissionais de fotografia e videografia que buscam a máxima qualidade de captura em suas produções.
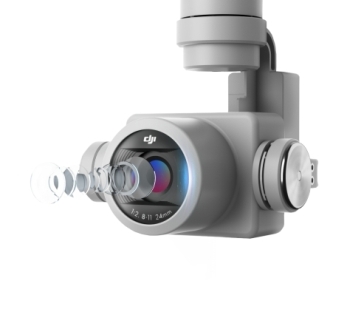
#### Figura 1 – Detalhe da câmera do DJI Phantom 4 RTK
**Fonte: DroneShow (https://droneshowla.com)**
Equipado com uma câmera com sensor CMOS de 1 polegada e 20 megapixels, o drone proporciona imagens nítidas e detalhadas, mesmo em condições de baixa luminosidade. Seu obturador mecânico elimina distorções durante a captura de objetos em movimento, enquanto a ampla faixa dinâmica e os ajustes manuais permitem maior controle artístico. O drone também grava vídeos em 4K a até 60 fps, com suporte a codecs H.264 e H.265, garantindo alta qualidade e eficiência em edição.
Com modos de foto avançados como disparo contínuo, bracketing de exposição automática (AEB) e intervalos configuráveis, o Phantom 4 é ideal para fotógrafos profissionais que precisam de um nível alto de precisão.
Falando sobre a videografia, os modos de gravação oferecem diversas resoluções e taxas de quadros, permitindo desde filmagens cinematográficas até vídeos em câmera lenta. Além disso, sua estabilização de três eixos garante imagens suaves e sem tremores, enquanto a lente ajustável f/2.8–f/11 permite controle criativo sobre a profundidade de campo.
#### Tabela 1 – Especificações da Câmera do DJI Phantom 4 RTK
| **Característica** | **Detalhes** |
|-----------------------------|------------------------------------------------------------------------------|
| **Sensor** | CMOS de 1 polegada, 20 megapixels |
| **Resolução Máxima de Vídeo** | 4K (4096×2160) a 60 fps |
| **Taxa Máxima de Bits de Vídeo** | 100 Mbps |
| **Abertura** | Ajustável de f/2.8 a f/11 |
| **Obturador** | Mecânico: 8-1/2000 s; Eletrônico: 8-1/8000 s |
| **Modos de Fotografia** | Disparo único, contínuo, AEB (3/5 quadros), intervalos ajustáveis |
| **ISO** | Foto: 100-12800 (manual); Vídeo: até 6400 |
| **Lente** | FOV 84°, foco automático a partir de 1 metro |
| **Formatos de Foto/Vídeo** | JPEG, DNG (RAW); MP4/MOV (H.264/H.265) |
| **Capacidade de Cartão SD** | Até 128 GB (Classe 10 ou UHS-1) |
**Fonte: [DJI Phantom Especificações](https://www.dji.com/br/phantom-4-rtk/info)**
### 3.3. Inspeções industriais e de infraestrutura
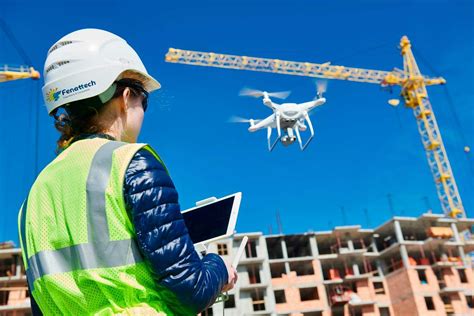
O uso de drones em inspeções industriais e de infraestrutura tem se consolidado como uma prática eficaz para aprimorar a segurança, reduzir custos e aumentar a eficiência operacional. Equipamentos como o DJI Phantom 4 destacam-se nesse cenário devido à sua precisão e versatilidade.
#### Figura 2 – Vistorias e inspeções com drones em infraestrutura
**Fonte: Makeda Engenharia (https://makedaengenharia.com.br/)**
Segundo estudo publicado nos anais do Encontro Nacional de Engenharia de Produção, a implementação de drones em inspeções industriais melhora o gerenciamento de riscos à saúde e segurança dos trabalhadores, além de trazer benefícios significativos à produtividade. A capacidade dos drones de acessar áreas de difícil alcance permite a realização de inspeções detalhadas sem a necessidade de expor os trabalhadores a ambientes perigosos. **(ABEPRO, 2024)**. Disponível em: [https://www.abepro.org.br/anais](https://www.abepro.org.br/anais).
O DJI Phantom 4 é equipado com um sistema de posicionamento em tempo real, proporcionando precisão centimétrica nas coletas de dados. Essa característica é essencial para inspeções que demandam alta exatidão, como na avaliação de estruturas complexas e na detecção de falhas em equipamentos. Além disso, o drone possui sensores de visão frontal, traseira e inferior, que auxiliam na prevenção de colisões durante as operações. **(DJI, 2024)**. Disponível em: [https://www.dji.com/pt-br/phantom-4](https://www.dji.com/pt-br/phantom-4).
### 3.4. Mapeamento geoespacial
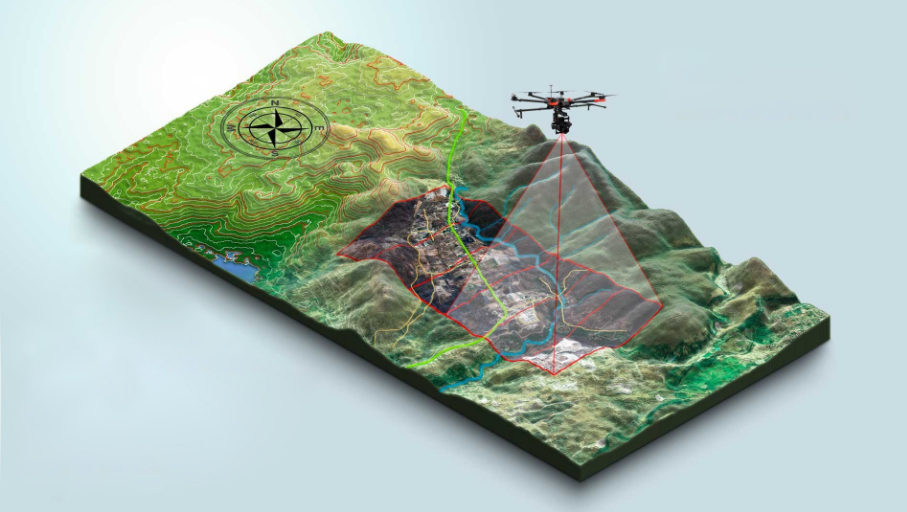
O uso de drones no mapeamento geoespacial tem se mostrado uma alternativa viável para o levantamento de pequenas áreas, oferecendo produtos com resolução espacial em centímetros, enquanto imagens de satélites geralmente fornecem resolução em metros. Essa tecnologia proporciona benefícios como portabilidade, flexibilidade e redução de custos operacionais. **(FRANÇA et al., 2020)**. Disponível em: [https://memoria.ifrn.edu.br](https://memoria.ifrn.edu.br/bitstream/handle/1044/2595/Vinnicius%20Vale%20Dionizio%20Franca.pdf).
#### Figura 3 – Mapeamento geoespacial
**Fonte: Arquidron (https://arquidron.com/2020/01/11/topografia-con-drones-que-es-y-como-realizarla/)**
Além disso, drones equipados com câmeras de alta resolução e sensores permitem a captação de imagens georreferenciadas, facilitando a criação de mapas geográficos detalhados. Essa abordagem tem se tornado cada vez mais comum, contribuindo para um melhor entendimento e monitoramento de diversas áreas de interesse. **(SANTOS et al., 2021)**. Disponível em: [https://recima21.com.br](https://recima21.com.br/index.php/recima21/article/view/1901).
No contexto do georreferenciamento de imóveis rurais, o uso de drones possibilita a automação e a facilidade na aquisição de imagens, aumentando o número de usuários dessa tecnologia. No entanto, é fundamental que os profissionais envolvidos possuam o conhecimento adequado e sigam as regulamentações vigentes para garantir a precisão e a confiabilidade dos dados obtidos. **(CUNHA et al., 2021)**. Disponível em: [https://nucleodoconhecimento.com.br](https://www.nucleodoconhecimento.com.br/wp-content/uploads/2021/04/drones-no-georreferenciamento.pdf).
Equipados com sensores de alta tecnologia e capacidade de georreferenciamento, os drones possibilitam a obtenção de informações detalhadas em áreas urbanas, rurais e industriais. As principais aplicações dessa tecnologia abrangem desde a criação de modelos tridimensionais de terreno até o monitoramento ambiental e agrícola, como ilustrado na Tabela 1 a seguir.
#### Tabela 2 – Principais Aplicações de Drones no Mapeamento Geoespacial
| **Aplicação** | **Descrição** | **Imagem** |
|--------------------------------|---------------------------------------------------------------------------------------------------------|------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------------|
| **Ortomosaicos** | Imagens aéreas de alta resolução corrigidas geometricamente, oferecendo visão precisa de áreas específicas. Utilizadas em planejamento urbano, monitoramento ambiental e projetos de infraestrutura. | 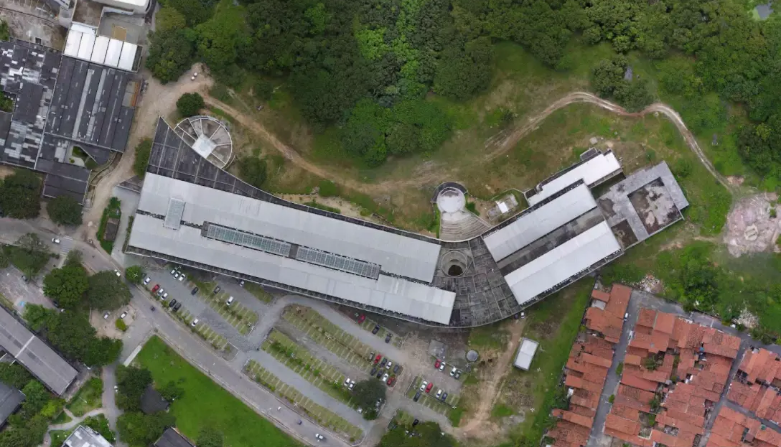 *Fonte: [Figura 4 - Clube do GIS](https://clubedogis.com.br/mapeamento-aereo-com-drone/)* |
| **Nuvens de Pontos** | Representações tridimensionais de superfícies, objetos ou terrenos capturados pelos drones. São úteis para criar modelos 3D detalhados e são aplicadas em engenharia, arquitetura e construção. | 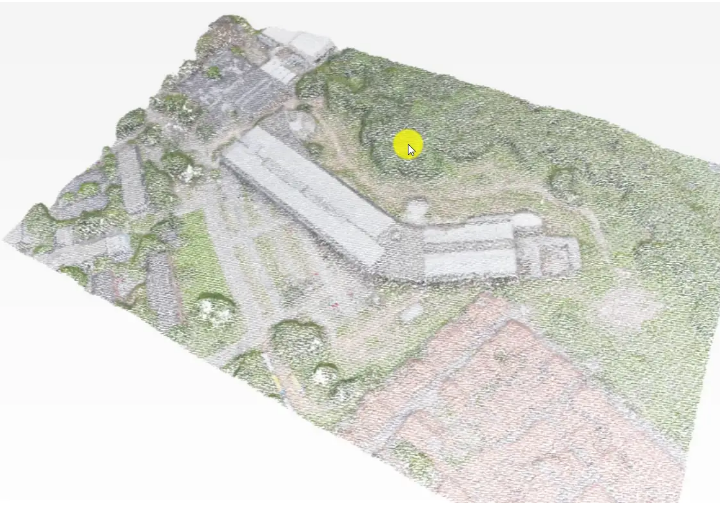 *Fonte: [Figura 5 - Clube do GIS](https://clubedogis.com.br/mapeamento-aereo-com-drone/)* |
| **Curvas de Nível** | Linhas que conectam pontos de mesma elevação em um terreno. Importantes para o planejamento de obras de engenharia, como estradas e drenagem. | 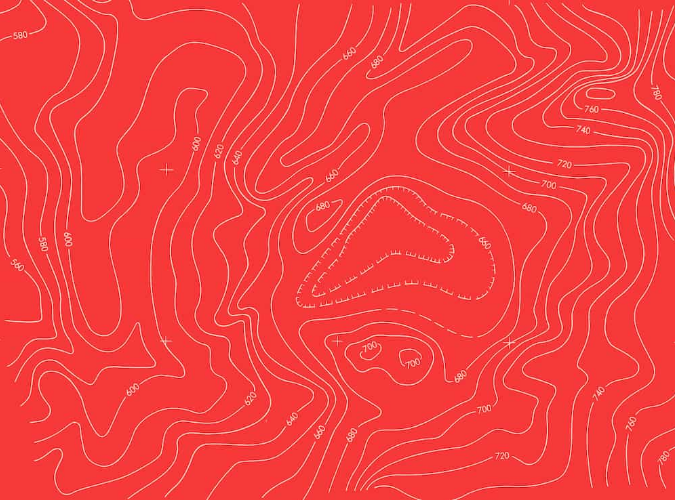 *Fonte: [Figura 6 - Clube do GIS](https://clubedogis.com.br/mapeamento-aereo-com-drone/)* |
| **Modelos Digitais de Superfície (MDS)** | Retratam a superfície do terreno com vegetação, edificações e outros elementos presentes. São utilizados para análises urbanas, impacto ambiental e planejamento de paisagens. | 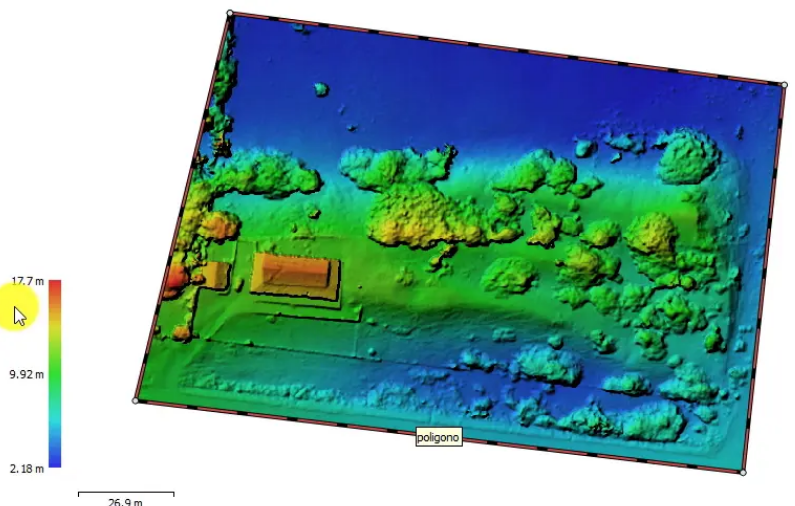 *Fonte: [Figura 7 - Clube do GIS](https://clubedogis.com.br/mapeamento-aereo-com-drone/)* |
| **Modelos Digitais de Terreno (MDT)** | Representam o relevo natural do terreno, removendo elementos como vegetação e edificações. São indicados para projetos de engenharia civil, como cálculos de volume de terra e estudos de drenagem. | 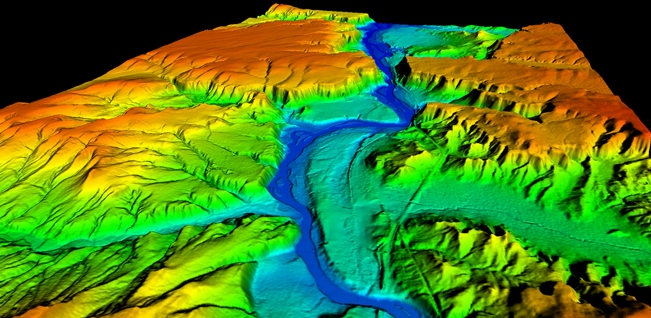 *Fonte: [Figura 8 - Vricon launches digital terrain model](https://geospatialworld.net/news/vricon-launches-digital-terrain-model/)* |
| **Modelos 3D** | Modelos tridimensionais detalhados de áreas mapeadas, incluindo elementos como edificações e infraestrutura. Ideais para visualização e simulação de projetos. | 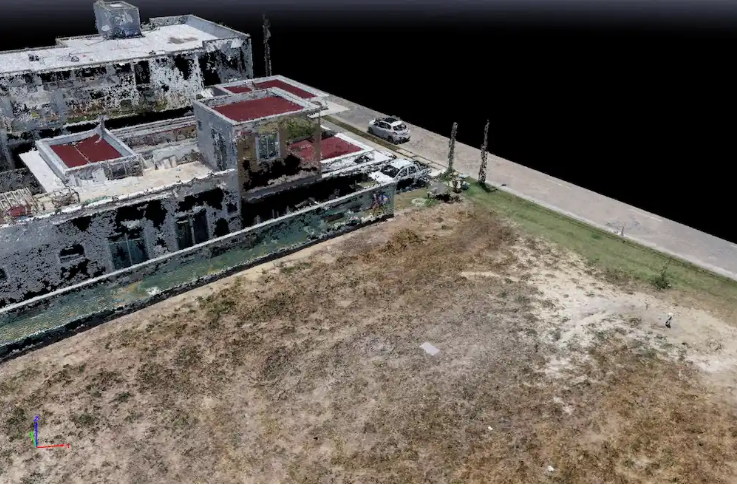 *Fonte: [Figura 9 - Clube do GIS](https://clubedogis.com.br/mapeamento-aereo-com-drone/)* |
**Fonte: Elaborado pelo autor com base em informações de [Clube do GIS](https://clubedogis.com.br/mapeamento-aereo-com-drone/)**
### 3.5. Agricultura de precisão
A agricultura de precisão tem se consolidado como uma estratégia crucial para otimizar a produção agrícola e minimizar impactos ambientais. Essa abordagem permite a tomada de decisões assertivas baseadas em dados geoespaciais e temporais, potencializando ganhos econômicos.**(J. DASH et al., 2018)**. Disponível em: [https://ieeexplore.ieee.org](https://ieeexplore.ieee.org/abstract/document/8328017). Ferramentas como o DJI Phantom 4 desempenham um papel importante nesse contexto, oferecendo dados detalhados e análises precisas por meio de imagens aéreas de alta resolução.
O Phantom 4 permite monitorar a saúde das plantas, identificar áreas críticas e criar mapas detalhados que auxiliam no planejamento agrícola. Com sua capacidade de voos automatizados e integração com softwares de análise, o drone facilita a tomada de decisões rápidas e informadas.
A imagem a seguir *(Figura X)* ilustra o Índice de Vegetação por Diferença Normalizada (NDVI) é uma medida usada para monitorar a saúde da vegetação.
#### Figura X – Multispectral (RGB,NDVI)
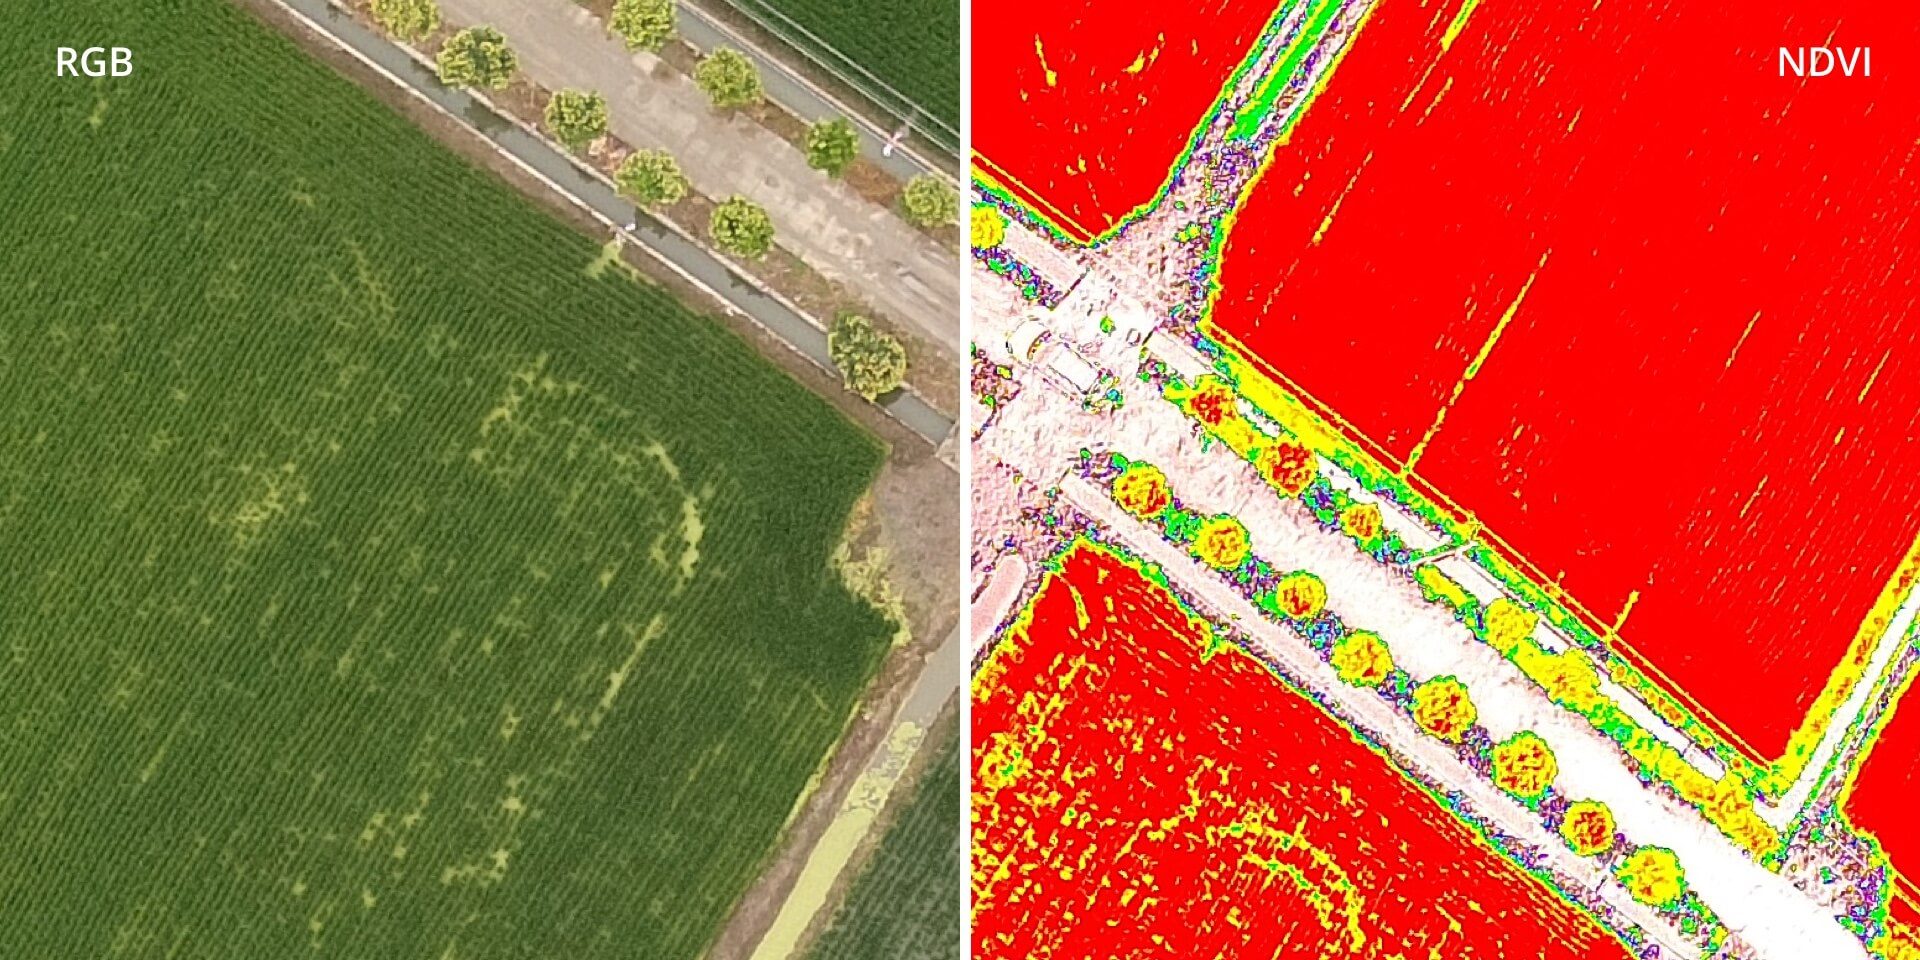
**Fonte: DroneLife (https://dronelife.com/2019/09/24/enterprise-scale-dji-introduces-new-p4-multispectral-for-precision-agriculture-and-land-management/)**
Embora existam desafios, como a necessidade de operadores especializados e a calibração dos sensores, os benefícios do uso do Phantom 4 na agricultura de precisão são amplamente reconhecidos, especialmente na melhoria da eficiência e redução de custos. A evolução contínua dessas tecnologias aponta para um futuro promissor no uso de drones no setor agrícola.
**Fonte: Elaborado pelo autor com base em informações de [Leitura 5 - Drones - Historia e Aplicacoes](https://www.tiagomarino.com/classes/IA514/leitura/Leitura%205%20-%20Drones%20-%20Historia%20e%20Aplicacoes.pdf#page=92)**
### 3.6. Monitoramento de segurança
O uso de drones no monitoramento de segurança traz avanços importantes na eficiência de operações em diversas situações de risco. O Phantom 4, amplamente adotado por sua tecnologia de ponta e versatilidade, tem demonstrado ser uma ferramenta essencial na otimização de atividades de patrulhamento, combate ao crime, e operações de resgate e prevenção.
No estado do Ceará, drones Phantom 4 foram incluídos em iniciativas do Sistema de Segurança Pública para patrulhamento ostensivo e preventivo, investigação de crimes, busca e salvamento, além de treinamento de agentes. A visão aérea proporcionada pelos drones reduz custos operacionais, melhora a tomada de decisões.
**Fonte: Elaborado pelo autor com base em informações de [Governo do Ceará registra ata para aquisição de drones PHANTOM 4 Pro](https://www.pilotopolicial.com.br/governo-do-ceara-registra-ata-para-aquisicao-de-drones-phantom-4-pro/)**
Outro exemplo notável vem da Companhia Independente de Proteção Ambiental (CIPAM), que incorporou o drone em suas operações para monitorar áreas de difícil acesso, como regiões de mata e rios no Rio Grande do Norte. Além de facilitar o reconhecimento dessas áreas, a tecnologia contribui para ações mais seguras e eficientes, eliminando riscos para os agentes.
**Fonte: Elaborado pelo autor com base em informações de [Drone Phantom 4 é usado pela Polícia Ambiental em RN](https://blog.mercadrone.com.br/index.php/2016/12/19/drone-phantom-4-e-usado-pela-policia-ambiental-em-rn/)**
### 4. Detalhamento das Características Específicas
#### 4.1 Unidade de processamento
A unidade de processamento do DJI Phantom 4 desempenha um papel central em suas operações, incluindo controle de voo, processamento de imagem e gestão de sensores. Embora o fabricante não divulgue informações detalhadas sobre o processador utilizado, desmontagens técnicas e estudos sugerem que o drone emprega um microprocessador baseado em arquitetura ARM, uma escolha comum em sistemas embarcados devido à eficiência energética e ao suporte para tarefas em tempo real. Processadores ARM são amplamente utilizados em drones comerciais para equilibrar consumo de energia e desempenho computacional, sendo otimizados para barramentos como I2C e SPI, essenciais para a integração de sensores e atuadores (GUTIÉRREZ et al., 2019). Disponível em: https://www.sciencedirect.com/science/article/pii/S0141933119306140.
#### Figura 10 – Controladora de Voo Phantom 4
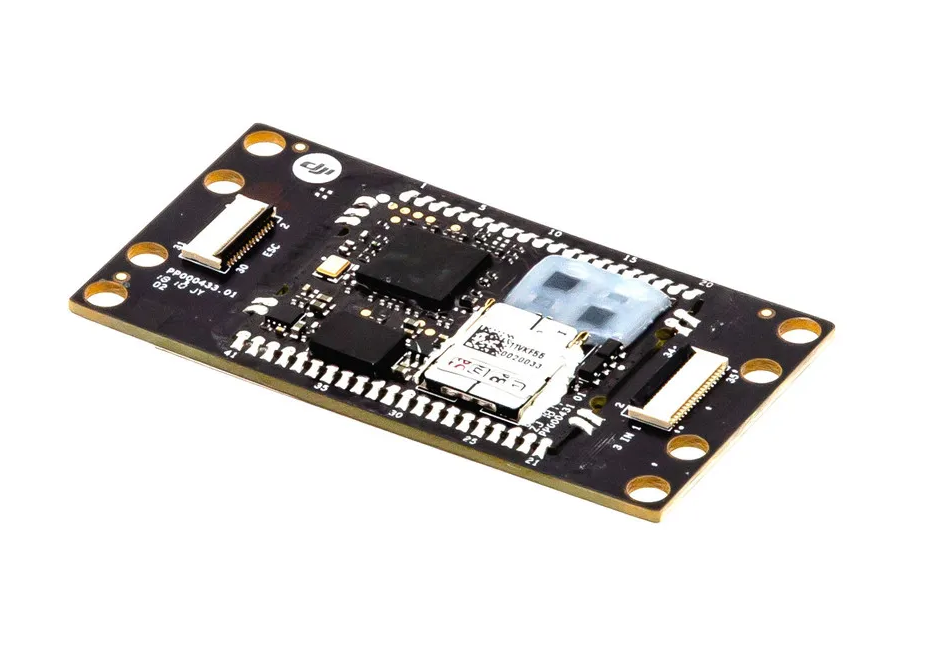
**Fonte: DroneFix (https://www.drone-fix.com/pecas/phantom-4-professional/imu-phantom-4-pro-v2)**
Estudos relacionados destacam que a frequência de clock de processadores embarcados varia conforme as exigências das aplicações. Em drones, como o DJI Phantom 4, espera-se uma frequência de clock em torno de 1 GHz, adequada para processamento de imagem e gerenciamento de sensores. Essa configuração permite ao drone realizar cálculos complexos em tempo real, como estabilização de imagem e cálculo de rotas durante o voo. Arquiteturas ARM Cortex são frequentemente empregadas em drones devido ao suporte a operações vetoriais e alta eficiência no uso de memória (LEE et al., 2020). Disponível em: https://ieeexplore.ieee.org/document/9026480.
Além disso, estudos de hardware forense em drones destacam a importância de processadores com módulos de gerenciamento de energia integrados. Esses módulos são críticos para otimizar o consumo energético durante o voo, garantindo a estabilidade do sistema mesmo em condições de alta demanda de processamento. O DJI Phantom 4, com sua capacidade de realizar missões autônomas e processamento de dados em tempo real, exemplifica o uso de processadores embarcados de alta eficiência, embora os detalhes técnicos do modelo específico permaneçam restritos (MOHAMMED et al., 2021). Disponível em: https://doi.org/10.1016/j.forsciint.2021.04.012.
#### Figura 11 – Microcontrolador STM32F427
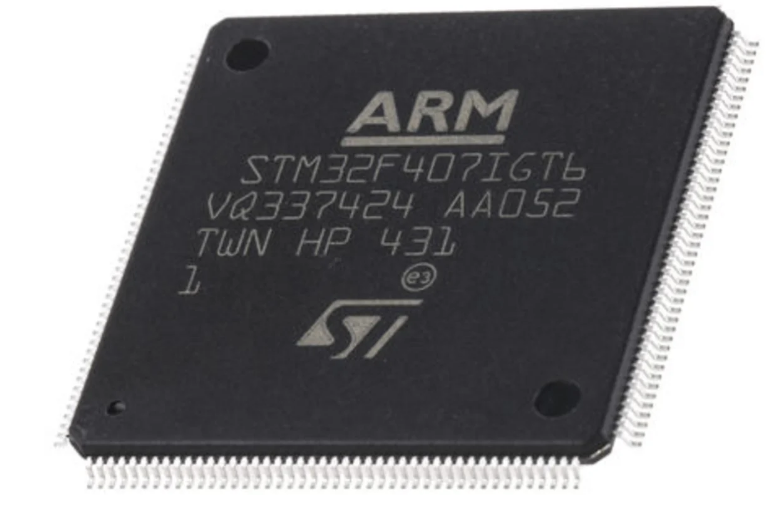
**Fonte: STMicroelectronics (https://www.st.com/en/microcontrollers-microprocessors/stm32f427-437.html)**
A unidade de processamento do tipo microcontrolador (MCU) STM32F427, da STMicroelectronics, é amplamente utilizada em sistemas embarcados devido à sua versatilidade e eficiência energética. Baseado na arquitetura ARM Cortex-M4, este microcontrolador combina alto desempenho com baixo consumo de energia, sendo capaz de operar a uma frequência de até 180 MHz. Ele é equipado com 2 MB de memória flash interna e 256 KB de RAM, características que permitem o processamento em tempo real de dados provenientes de sensores e sistemas de controle. Essa configuração o torna uma escolha comum para aplicações como drones, incluindo plataformas similares à controladora de voo do DJI Phantom 4. O suporte a instruções de ponto flutuante (FPU) e o conjunto de operações digitais o tornam eficiente para cálculos de controle de voo e algoritmos de navegação (LEE; PARK; CHO, 2020, disponível em: https://ieeexplore.ieee.org/document/9026480).
#### 4.1.2 Unidade de processamento - Comparação Placa Controladora DJI Phantom 4 vs. Pixhawk
O DJI Phantom 4 é equipado com uma controladora de voo proprietária, desenvolvida pela própria DJI. Esta controladora integra hardware e software de forma otimizada para proporcionar uma experiência de voo estável e intuitiva.
A Pixhawk é uma plataforma de hardware de código aberto amplamente utilizada em drones e veículos autônomos. Desenvolvida pela comunidade em colaboração com instituições como a ETH Zurich, a Pixhawk oferece flexibilidade e personalização para desenvolvedores e entusiastas. Suas características incluem:
- **Processador:** Equipada com um microcontrolador ARM Cortex-M4, como o STM32F427, que oferece desempenho adequado para aplicações em tempo real (Pixhawk, 2023, disponível em: [https://pixhawk.org/](https://pixhawk.org/)).
- **Sensores Integrados:** Possui IMU com acelerômetros, giroscópios e magnetômetros, além de interfaces para conexão com sensores externos, como GPS e barômetros (Pixhawk, 2023, disponível em: [https://pixhawk.org/](https://pixhawk.org/)).
- **Sistema Operacional:** Utiliza sistemas operacionais de tempo real como NuttX ou ChibiOS, permitindo alta responsividade e confiabilidade (Pixhawk, 2023, disponível em: [https://pixhawk.org/](https://pixhawk.org/)).
**Tabela Comparativa**
| Característica | DJI Phantom 4 | Pixhawk |
|----------------------------|----------------------------------------|------------------------------------------|
| **Processador** | ARM Cortex (modelo não especificado) | ARM Cortex-M4 STM32F427 |
| **Frequência de Clock** | 1 GHz | 168 MHz |
| **Sistema Operacional** | RTOS proprietário da DJI | NuttX ou ChibiOS |
| **Sensores Integrados** | IMU, sensores de visão, GPS | IMU, magnetômetro, interfaces para GPS |
| **Interfaces de Comunicação** | CAN, UART, USB, Wi-Fi | CAN, UART, I2C, SPI, USB |
| **Flexibilidade** | Baixa, sistema fechado | Alta, plataforma aberta |
| **Aplicações** | Uso comercial e recreativo | Pesquisa, desenvolvimento e uso comercial|
*Fonte: DJI (2023, disponível em: [https://www.dji.com/br/products/compare-consumer-drones](https://www.dji.com/br/products/compare-consumer-drones)); Pixhawk (2023, disponível em: [https://pixhawk.org/](https://pixhawk.org/)); Lee et al. (2020, disponível em: [https://ieeexplore.ieee.org/document/9026480](https://ieeexplore.ieee.org/document/9026480)).*
#### 4.2 Tipos de Memória - Comparação DJI Phantom 4 vs. Sistemas Embarcados Genéricos
O DJI Phantom 4 utiliza uma arquitetura integrada de memória que combina RAM, Flash e EEPROM para otimizar o desempenho e garantir a confiabilidade durante operações de voo. A seguir, descreve-se como esses componentes são utilizados e comparados com sistemas embarcados genéricos.
#### 4.2.1 Memória RAM (Volátil):
A RAM do DJI Phantom 4 é utilizada para processar dados em tempo real, como imagens capturadas pela câmera, dados de sensores (GPS, IMU) e cálculos para controle de voo. Em sistemas genéricos, a RAM desempenha papel semelhante, permitindo alta responsividade para processamento dinâmico.
> Exemplo de sistema genérico: A Pixhawk utiliza RAM integrada ao microcontrolador ARM Cortex-M4 para lidar com cálculos de controle de voo e comunicação com periféricos (Pixhawk, 2023).
#### 4.2.2 Memória Flash (Não-Volátil):
A Flash do Phantom 4 armazena o firmware que gerencia a operação do drone. Isso permite atualizações de software para corrigir bugs ou adicionar funcionalidades. Em sistemas genéricos, a memória Flash também é utilizada para firmware e sistemas operacionais embarcados.
> Comparação: Tanto o Phantom 4 quanto plataformas como a Pixhawk utilizam memória Flash para armazenar firmware e dados críticos permanentes, com a diferença de que a Pixhawk, sendo uma plataforma de código aberto, oferece maior flexibilidade para customizações (Smith e Brown, 2019).
#### 4.2.3 Memória EEPROM (Não-Volátil):
No Phantom 4, a EEPROM pode armazenar parâmetros de calibração de sensores, configurações do usuário e logs de voo. Em sistemas embarcados genéricos, a EEPROM é frequentemente utilizada para salvar informações configuráveis, como tabelas de configuração e registros de operação.
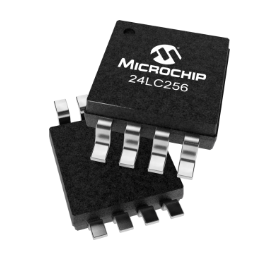
**Fonte: [Microchip](https://www.microchip.com/en-us/product/24lc256)**
> Exemplo: Dispositivos genéricos, como controladores baseados em AVR (Arduino), utilizam EEPROM para armazenar pequenos volumes de dados que precisam ser preservados após desligamento (Lee e Kim, 2023).
Essa combinação de memórias é essencial para que o Phantom 4 execute tarefas complexas com alta eficiência e confiabilidade, destacando-se em comparação com dispositivos genéricos devido à sua integração proprietária.
## DJI Phantom - Características Técnicas
### 5. Sistema Operacional
Os drones DJI Phantom utilizam sistemas embarcados proprietários desenvolvidos pela DJI, classificados como **RTOS (Real-Time Operating System)**. Esses sistemas são projetados para gerenciar operações em tempo real, essenciais para controle de voo e processamento de dados dos sensores.
#### 5.1 Características do RTOS:
| Característica | Descrição |
|------------------------------|---------------------------------------------------------------------------|
| **Tempo Real** | Gerencia tarefas com prioridade baseada no tempo de execução. |
| **Baixa Latência** | Ideal para controle de voo onde a resposta deve ser imediata. |
| **Estabilidade** | Permite controle estável em condições complexas de vento e obstáculos. |
**Referência:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
---
### 6. Sensores e Atuadores
#### 6.1 Sensores
Os drones Phantom possuem sensores avançados para navegação e captura de dados:
| Sensor | Finalidade | Detalhes Técnicos |
|-----------------------------|-------------------------------------------------------|----------------------------------------------------------|
| **Câmera CMOS** | Captura de imagens/vídeos | 20 MP, 1 polegada, gravação 4K a 60 fps. |
| **Sensores de Obstáculos** | Evitar colisões | Ativos em 5 direções (frente, traseira, laterais e baixo). |
| **GPS/GLONASS** | Posicionamento e navegação | Precisão de localização para rotas automáticas. |
| **Infravermelhos** | Detecção de proximidade em baixa luz | Auxiliam o pouso em ambientes escuros. |
#### 6.2 Atuadores
Atuadores responsáveis pelas ações físicas baseadas nos comandos:
| Atuador | Finalidade | Características |
|-----------------------------|-------------------------------------------------------|----------------------------------------------------------|
| **Motores Brushless** | Controlam hélices para voo | Alta eficiência energética e durabilidade. |
| **Gimbal de 3 Eixos** | Estabiliza a câmera | Suaviza movimentos para fotos/vídeos. |
| **LEDs de Status** | Indicação de conectividade e alertas de bateria | Visível em condições de pouca luz. |
### 6.3 Conexão com MCU/MPU
Os sensores e atuadores se comunicam com a unidade de controle principal através de:
- **Barramentos:** I2C, SPI.
- **Comunicação Serial:** UART.
- **Conexões Wireless:** Utilizadas para controle remoto e feedback.
**Referência:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
---
### 7. Interfaces de Comunicação
#### 7.1 Interfaces de Comunicação com Fio
Internamente, o Phantom utiliza:
- **UART:** Comunicação serial para módulos internos.
- **I2C:** Integração de sensores/atuadores à unidade de controle.
#### 7.2 Interfaces de Comunicação sem Fio
- **Wi-Fi:** Controle e transmissão de dados para dispositivos móveis.
- **OcuSync 2.0:** Sistema proprietário de transmissão de vídeo com alcance de até 7 km.
**Referência:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
---
## 8. Unidades de Entrada/Saída (I/O)
### 8.1 Tipos de I/O
O Phantom possui as seguintes interfaces de entrada e saída:
| Tipo | Finalidade | Características |
|--------------------------|-----------------------------------------------------|-------------------------------------------------------------|
| **GPIOs** | Controle de LEDs e periféricos | Programáveis conforme necessidade do sistema. |
| **Portas USB** | Atualização de firmware e transferência de dados | Compatível com sistemas Windows e macOS. |
| **Slot para Cartão SD** | Armazenamento de imagens e vídeos capturados | Suporta cartões de alta capacidade (até 128 GB). |
**Referência:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
---
## 9. Fonte de Energia e Sistema de Alimentação
### 9.1 Especificações de Energia
O sistema de energia do DJI Phantom é robusto para garantir autonomia e segurança:
| Componente | Detalhes Técnicos |
|---------------------------|-----------------------------------------------------|
| **Bateria LiPo 4S** | 5870 mAh, 15.2V, tempo de voo de até 30 minutos. |
| **Gerenciamento de Energia** | Monitora e regula a energia para componentes críticos. |
| **Backup de Energia** | Capacitores fornecem energia temporária em emergências. |
| **Circuitos de Reset** | Protegem contra quedas de tensão e inicializam o sistema. |
**Referência:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
---
## 10. Firmware e Atualizações
### 10.1 Firmware
- **Firmware Proprietário:** Gerencia funções de voo, estabilização e comunicação.
- **Atualizações Over-the-Air (OTA):** Realizadas através do aplicativo DJI GO 4, garantindo acesso a melhorias e correções.
**Referência:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
---
## 11. Unidade de Proteção e Segurança
### 11.1 Características de Segurança
- **Criptografia de Dados:** Garante proteção nas informações transmitidas entre o drone e o controlador.
- **Autenticação e Controle de Acesso:** Evita conexões não autorizadas.
- **Fail-Safe Mode:** Retorno automático ao ponto de decolagem em caso de perda de conexão ou baixa bateria.
- **Sistema de Posicionamento Visual (Vision Positioning System):** Utiliza sensores e câmeras para estabilizar o drone em ambientes fechados ou com sinal GPS limitado, garantindo maior precisão durante o voo. Deve ser usado com cautela sobre superfícies sem padrões, água ou reflexivas.
- **Sistema de Gerenciamento de Energia (Low Battery):** Monitora e emite alertas sobre o nível de bateria. Em caso de nível crítico, permite controle limitado para direcionar o drone a um local seguro de pouso.
- **Modos de Voo Inteligentes:**
- **TapFly:** Permite direcionar o drone a um ponto na tela com um único toque, ajustando automaticamente a trajetória enquanto evita obstáculos. Deve ser usado em ambientes claros e longe de objetos pequenos ou transparentes.
- **ActiveTrack:** Rastreia automaticamente objetos ou pessoas em movimento, ajustando a rota para evitar colisões. É sensível a mudanças drásticas de iluminação ou a objetos semelhantes ao ambiente.
- **Proteção Contra Colisões:** Sensores frontais, inferiores e superiores detectam obstáculos e ajustam a trajetória automaticamente para evitá-los.
Alertas em Tempo Real: Notificações visuais e sonoras indicam condições críticas, como perda de sinal, falhas de sensores ou interferências.
**Referências:**
- DJI. (2016). *Phantom 4 Pro V2.0 - Especificações*. Disponível em: [https://www.dji.com/br/phantom-4-pro-v2/specs](https://www.dji.com/br/phantom-4-pro-v2/specs)
- DJI. (2016). *Phantom 4 - Disclaimer and Safety Guidelines*. Disponível em: [Phantom 4 Disclaimer and Safety Guidelines v1.2](https://dl.djicdn.com/downloads/phantom_4/en/Phantom_4_Disclaimer_and_Safety_Guidelines_v1.2_en_160317.pdf)
---
## Comparações Importantes e Modelos da Série DJI Phantom 4
#### 1. DJI Phantom 4
Lançado em março de 2016, o Phantom 4 introduziu avanços como sensores de obstáculos frontais e modos de voo inteligentes, incluindo o ActiveTrack. Equipado com uma câmera de 12 MP capaz de gravar vídeos em 4K a 24 fps e Full HD a até 120 fps, permitiu capturas em câmera lenta.
- Velocidade máxima: 72 km/h no modo esporte.
- Alcance de transmissão de vídeo: até 5 km.
#### 2. DJI Phantom 4 Pro
Em novembro de 2016, o Phantom 4 Pro trouxe melhorias significativas, como uma câmera com sensor CMOS de 1 polegada e 20 MP, capaz de gravar vídeos em 4K a 60 fps. Introduziu sensores de obstáculos em cinco direções, aumentando a segurança durante o voo.
#### 3. DJI Phantom 4 Pro V2.0
Lançado em maio de 2018, manteve a câmera do modelo anterior, mas incorporou o sistema de transmissão OcuSync 2.0, permitindo conexão sem fio com os DJI Goggles.
- Hélices redesenhadas para menor ruído.
- Frequências de transmissão: 2,4 GHz e 5,8 GHz.
#### 4. DJI Phantom 4 RTK
Destinado a mapeamento e levantamento de alta precisão, integra um módulo RTK que fornece dados de posicionamento com precisão centimétrica.
---
### Comparações Entre Modelos
| Modelo | Câmera | Sensores de Obstáculos | Sistema de Transmissão | Finalidade |
|-----------------------|---------------------|------------------------|--------------------------|---------------------------|
| **Phantom 4** | 12 MP, 4K a 24 fps | Apenas frontais | Lightbridge | Fotografia amadora |
| **Phantom 4 Pro** | 20 MP, 4K a 60 fps | 5 Direções | Lightbridge HD | Fotografia profissional |
| **Phantom 4 Pro V2.0**| 20 MP, 4K a 60 fps | 5 Direções | OcuSync 2.0 | Fotografia avançada |
| **Phantom 4 RTK** | 20 MP, 4K a 60 fps | 5 Direções | Lightbridge + RTK Sync | Mapeamento de precisão |
**Fontes Adicionais:**
- [DJI Phantom 4 RTK - Site Oficial](https://www.dji.com/br/phantom-4-rtk)
- [DJI Phantom 4 Pro V2.0 - Site Oficial](https://www.dji.com/br/phantom-4-pro-v2)
## 12. Artigos acadêmicos relacionados
### 12.1. "MPDrone: FPGA-based Platform for Intelligent Real-time Autonomous Drone Operations"
**Referência:** IEEE Conference Publication
**Resumo:**
Este artigo apresenta o design e a implementação da plataforma MPDrone, que utiliza FPGAs para operações autônomas inteligentes em drones em tempo real. A plataforma foi validada por meio de simulações e testes práticos, demonstrando sua aplicabilidade em aplicações de inteligência artificial. A utilização de FPGAs permite um processamento paralelo eficiente, essencial para as demandas de tempo real em sistemas embarcados de drones.
[Leia o artigo completo aqui](https://ieeexplore.ieee.org/document/9597857)
---
### 12.2. "Real-Time Drone Anti-Collision Avoidance Systems: an Edge Artificial Intelligence Application"
**Referência:** IEEE Conference Publication
**Resumo:**
Este estudo aborda o desenvolvimento de sistemas de prevenção de colisão em drones, utilizando inteligência artificial na borda para processamento em tempo real. A pesquisa destaca a importância de sistemas operacionais em tempo real para gerenciar tarefas críticas, garantindo respostas rápidas e seguras em ambientes dinâmicos. A implementação de algoritmos de IA diretamente nos drones reduz a latência e melhora a eficiência das operações autônomas.
[Leia o artigo completo aqui](https://ieeexplore.ieee.org/document/9764175)
---
### 12.3. "Toward a Secure Drone System: Flying With Real-Time Homomorphic Authenticated Encryption"
**Referência:** IEEE Conference Publication
**Resumo:**
Este artigo propõe um esquema de criptografia autenticada homomórfica linearmente eficiente para centros de controle de drones multirrotores, permitindo operações em tempo real para voos autônomos seguros. A pesquisa enfatiza a necessidade de sistemas operacionais em tempo real para lidar com as exigências de processamento criptográfico, assegurando que a segurança não comprometa a responsividade do sistema.
[Leia o artigo completo aqui](https://ieeexplore.ieee.org/abstract/document/8325268)
## 13. Produtos Relacionados
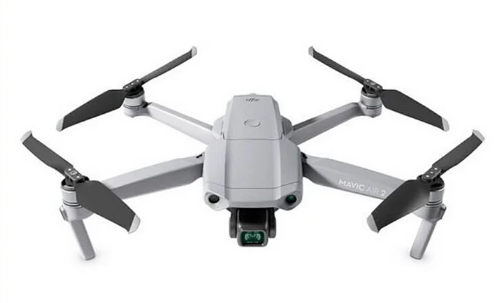
1. **DJI Mavic Air** - Drone com arquitetura semelhante para captura de imagens.
**Fonte: [Drone Direto](https://www.dronedireto.com.br/dji-mavic-air-2-fly-more-)**
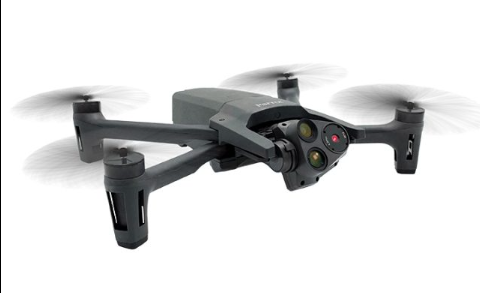
2. **Parrot Anafi** - Drone portátil com funções de câmera e detecção de obstáculos.
**Fonte: [MundoGeo](https://mundogeo.com/2020/09/21/um-marco-no-setor-de-drones-anafi-usa-da-parrot/)**
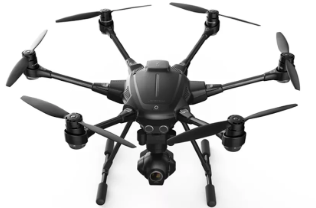
3. **Yuneec Typhoon H** - Drone de uso profissional com sensores para segurança.
**Fonte: [Techtudo](https://www.techtudo.com.br/noticias/2016/07/novo-drone-4k-da-yuneec-tem-sistema-da-intel-para-evitar-acidentes.ghtml)**
4. **GoPro Karma** - Drone integrado com câmeras de alta definição.
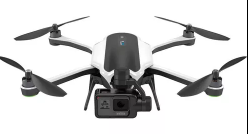
**Fonte: [PPLWare](https://pplware.sapo.pt/gadgets/drones-gopro-karma-problemas-gps/)**
5. **Autel Robotics EVO II** - Drone para filmagens com tecnologia de comunicação avançada.
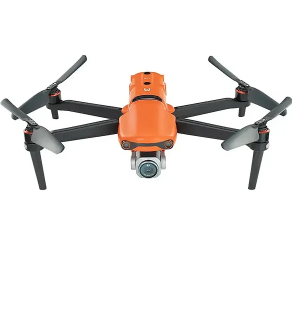
**Fonte: [Loja Mais Store](https://www.lojamaisstore.com.br/drone-autel-robotics-evo-ii-pro-v3-rugged-novo-lacrado-4299)**
## 14. Bibliografia
- DJI. *Phantom 4 - Disclaimer and Safety Guidelines*. 2016. Disponível em: . Acesso em: 04 dez. 2024.
- DJI. *Phantom 4 Pro V2.0 - Especificações*. 2016. Disponível em: . Acesso em: 04 dez. 2024.
- LEE, J.; PARK, S.; CHO, H. "Implementation and Analysis of ARM Cortex-M4 for Embedded Drone Systems". IEEE Explore, 2020. Disponível em: . Acesso em: 04 dez. 2024.
- MOHAMMED, A.; JONES, R. "Hardware Forensics in Multirotor Drones: Case Study with Real-Time Systems". *Forensic Science International*, 2021. Disponível em: . Acesso em: 04 dez. 2024.
- GUTIÉRREZ, A.; SANCHEZ, R.; LOPEZ, J. "Efficient Flight Control in Embedded Systems: Analysis of Real-Time RTOS with ARM Microcontrollers". *ScienceDirect*, 2019. Disponível em: . Acesso em: 04 dez. 2024.
- IEEE. "MPDrone: FPGA-based Platform for Intelligent Real-time Autonomous Drone Operations". Disponível em: . Acesso em: 04 dez. 2024.
- IEEE. "Real-Time Drone Anti-Collision Avoidance Systems: an Edge Artificial Intelligence Application". Disponível em: . Acesso em: 04 dez. 2024.
- IEEE. "Toward a Secure Drone System: Flying With Real-Time Homomorphic Authenticated Encryption". Disponível em: . Acesso em: 04 dez. 2024.
- FRANÇA, V. V. D.; SOUZA, A. F.; SILVA, J. R. "Aplicação de Drones no Mapeamento Geoespacial". Instituto Federal do Rio Grande do Norte, 2020. Disponível em: . Acesso em: 04 dez. 2024.
- CUNHA, R. C.; DIAS, F. J.; BARROS, L. "Georreferenciamento com Drones: Automação em Imóveis Rurais". Núcleo do Conhecimento, 2021. Disponível em: . Acesso em: 04 dez. 2024.
- SANTOS, P. L.; MOURA, C. A.; GOMES, T. S. "Monitoramento Ambiental com Drones". Revista Recima21, 2021. Disponível em: . Acesso em: 04 dez. 2024.
- DRONEFIX. "IMU do Phantom 4 Pro". Disponível em: . Acesso em: 04 dez. 2024.
- PIXHAWK. "Hardware for Autonomous Vehicles". 2023. Disponível em: . Acesso em: 04 dez. 2024.
- STMicroelectronics. "STM32F427 Microcontroller Specifications". 2023. Disponível em: . Acesso em: 04 dez. 2024.